


协作四足群体机器人协同征服复杂地形
隔离早期,诺特丹大学教授、机器人工程师Yasemin Ozkan-Aydin利用居家时间组装机器人。
Ozkan-Aydin开发协作腿部系统,作为团队在复杂地形机动。
为在粗糙地形和狭窄空间移动,Ozkan-Aydin提出机器人物理连接可增强机动性。如果单个机器人无法独自移动物体,为何不让机器人形成更大多足系统完成任务?
这正是蚂蚁所做。
“蚂蚁收集运输物体时,若一只遇到障碍,群体协作克服。如路径有间隙,它们用身体搭桥让其他蚂蚁通过——这是本研究灵感,”Ozkan-Aydin在近期新闻稿中说。“通过机器人技术,我们能更好理解这些生物系统动力学和集体行为,探索未来如何使用此类技术。”
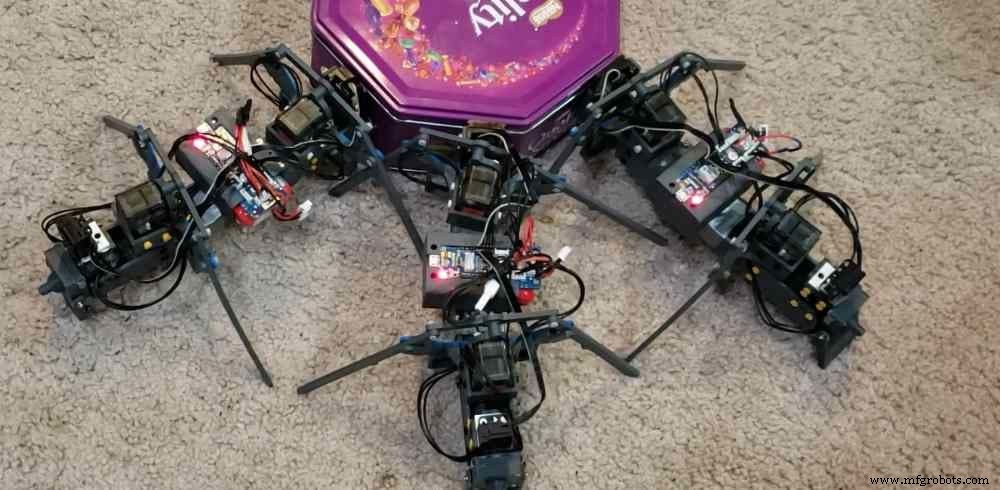
用3D打印机,Ozkan-Aydin制造长15-20厘米四足机器人。
每机器人含锂聚合物电池、微控制器、三传感器。除光传感器,每机器人前后两磁性触觉传感器允许系统连接。
四柔性腿减少额外传感器部件需求,赋予机器人机械智能水平,助其与粗糙不平地形交互。
“不需要额外传感器检测障碍,因腿部柔性帮助机器人直接越过,”Ozkan-Aydin说。“它们可测试路径间隙、用身体搭桥;单独移动物体;或连接协作在不同环境移动物体,不异于蚂蚁。”
Ozkan-Aydin 2020年初因COVID-19疫情全国大部关闭时开始研究。打印每机器人后,在自家院子或带儿子去游乐场测试昆虫灵感系统。
Tech Briefs更多“群体”机器人
看NASA如何助力无人机团队协作。
Tech Briefs TV观看“BOBbots”。
了解人脑如何引导机器人群体。
诺特丹教授在各种天然和人造地形实验。机器人穿越草地、覆盖物、落叶、橡果,以及泡沫楼梯、长绒地毯、胶合刨花板矩形木块粗糙地形。
单个单元卡住时,发光向额外机器人发求助信号。感应光后,助手机器人连接提供支持——边走边推——协作成功越过障碍。
“助手机器人沿光梯度找到搜索机器人后,从后附着,双方触觉传感器接触,告知连接状态,”Ozkan-Aydin教授告诉《Tech Briefs》。
研究团队近期在《Science Robotics》发表成果。
后续研究将聚焦改进系统控制、感知、动力能力。
下面简短问答中,Ozkan-Aydin解释这些特性进阶后群体能做什么。
Tech Briefs:磁性触觉传感器如何工作——做什么、如何控制?
Yasemin Ozkan-Aydin:每机器人有两磁性连接器,含两钕稀土磁铁N-S极性,在机器人前后。后磁性连接器连尾部,尾部上抬可反极性(S-N)。所以尾部上抬两机器人可连接,尾部下落可分离。
Tech Briefs:“求助”信号发送给机器人时,助手机器人如何知做什么、采取什么行动?
Yasemin Ozkan-Aydin:求助信号——点亮机器人后部高亮LED——在搜索机器人卡楼梯或粗糙地形时发给助手机器人。卡住状态由搜索机器人测光强度检测。机器人卡住无法向目标(光源)移动,光强度不变。助手机器人始终等待搜索机器人信号。
当然系统有局限。如助手机器人落在搜索机器人光束外,无法找到它。未来设计应用其他传感器如GPS增强机器人间通信。但系统复杂性增加,机器人更难控制。此处机械智能起重要作用。
Tech Briefs:“机械智能”此处指什么?如何确切交互?一机器人卡障碍物咋办?如何向额外机器人发信号?
Yasemin Ozkan-Aydin:机械智能指机制响应环境、适应新外部情况、无感官反馈或控制器指导自动执行某些功能。每机器人有四向柔性腿和尾。腿或尾撞障碍物时向后弯曲越过。过障碍后回位弹簧拉腿回原位。被动弯曲也增加接触面积,允许单腿或尾应对地形粗糙度变化、站立相失去地面接触、摆动相踩到或撞击障碍。
所有机器人有两开关式触觉传感器检测连接状态:一前一后。两机器人连接时,尾部连接圆顶推杆同时触碰前机器人尾部和后机器人头部两传感器。虽无高层通信(如无线发送GPS坐标),触觉传感器让每机器人知是否与其他机器人连接。除触觉传感器,每机器人前底部有光传感器或光敏晶体管。此传感器测量环境光强度,提供机器人间局部通信。
Tech Briefs:能否放大一两个现实实际应用——群体能完成什么、如何完成?
Yasemin Ozkan-Aydin:腿部机器人群体可执行现实协作任务:搜救行动、农业应用(如播种收割、环境监测作物巡检等)、集体物体运输、太空探索。
Tech Briefs:关于供电,能否设想某种能量收集,如基于运动?
Yasemin Ozkan-Aydin:这是未来设计需改进关键点。或许压电材料等能量收集机制可附着机器人腿,行走时收集能量,或每机器人配太阳能板充电。另选项:仅一机器人配能量收集机制降低总成本,向其他机器人传输电力。
Tech Briefs:什么启发此工作,特别是自然模型?
Yasemin Ozkan-Aydin:研究灵感源自多足动物如蜈蚣马陆,柔性身体肢体在多样地形有效移动,以及蚂蚁群体能自组织创建桥梁等结构解决问题。
Tech Briefs:如何改进机器人?
Yasemin Ozkan-Aydin:目前机器人受限通信范围。通信改进后,预期群体单元(四足)能按环境条件或执行任务妥善协调改变步态。此外机器人尺寸可按任务缩放。
你怎么看?下方分享问题评论。
传感器