


协作机器人作业安全保障指南
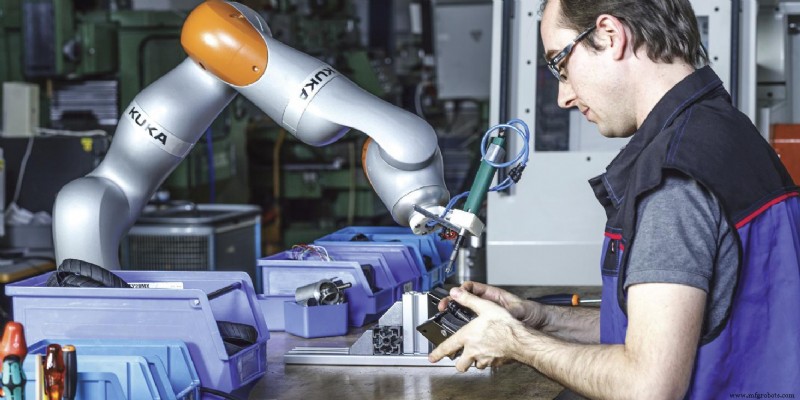
协作机器人(Cobot)2008 年上市,预计将保持爆发式增长。它们在运行条件下赋予操作员直接访问和交互权限。人机融合互补各自独特能力,同时提升灵活性和生产力。
协作机器人移除围栏、扫描仪、光幕等安全屏障,让人机更紧密协作,改善应用功能、压缩机器人单元占地。
协作机器人成本下降的同时能力与集成易用性双提升。自动化产线迅速意识到:集成协作机器人与工业机器人协同,是全球竞争力的关键。
安全核心
如何确保协作机器人在如此紧密人机交互下的安全?
协作机器人技术规范 ISO/TS 15066:2016 发布,为工业环境下人机系统安全交互奠定基础。ISO/TS 15066 提供具体数据驱动安全指导,助力风险评估与控制。核心前提:若发生意外人机接触,不应导致疼痛或伤害。
法规与快速进化的技术结合,造就力量、精度与人类独特解决问题能力的完美团队。ISO/TS 15066 将为协作机器人系统开发与使用提供安全度量。
以 ISO/TS 15066 奠基
设计协作工作空间时,ISO/TS 15066 提供指南含:定义、安全控制系统关键特征、协作机器人系统设计考量因素、内置安全相关系统及有效使用、实施以下协作技术的指导:安全监控停止、手动引导、速度与间距监控、功率与力限制。
针对人体不同部位疼痛阈值的研究,助力实施协作功率/力限制应用。协作机器人通过关节力传感器检测非标活动并相应限制力,使机器人可在无人员受伤顾虑下全速运行。
依托机器视觉或传感器系统的 AI 理解环境。感知常涉及单一视觉传感器(相机、激光、红外),持续执行速度间距监控。可 360° 感知环境,工人进入特定区域即减速或停止。
速度间距监控技术进一步强化人机协作安全。规定机器人系统与人员间最小安全距离与最大允许速度。该规范推动了运动控制改进、新型机器人覆盖材料研发、更优传感器诞生。
全系统必须将锐边和凸起最小化,防止意外碰撞时人员受伤。
应用领域
协作机器人在包装、质检、物料搬运、机床上下料、装配、焊接等广泛应用中扮演关键角色。物料搬运行业协作机器人集成增长最快。
协作机器人解决方案
快速进化的技术创造更易编程的机器人,缩短初始集成时间。可轻松在不同作业间切换。例:协作机器人配吸盘拆箱婴儿配方奶粉,几小时后切换搬运意大利面箱。
协作机器人还能举升固定工件供人工安装加工。装配线工人通过示教协作机器人不同作业方式提升效率。
人工可引导机器人、解决原本会停线的技术故障,实现更快更好结果。持续监控生产流程,让机器人承担体力繁重工作、降低受伤风险。
协作机器人为需要人工与自动化结合的任务提供完美方案:工人看、感、反应,协作机器人分担体力苦活。
联系 RobotWorx
协作机器人高效、易用、高 ROI,替代枯燥重复任务。制造范式转移证明:制造商渴望协作机器人带来的灵活性与易用性。
如想深入了解协作机器人,请联系 RobotWorx 专家。我们集成 Fanuc、Motoman、Universal Robots、KUKA、ABB 等多品牌机器人。团队将助您为设施设计构建最佳机器人系统。
来源:https://www.iso.org/news/2016/03/Ref2057.html
工业机器人