


第4步:协作机器人无缝集成——末端执行器选型全攻略
末端执行器选型:采购协作机器人时必须核算的关键增量成本
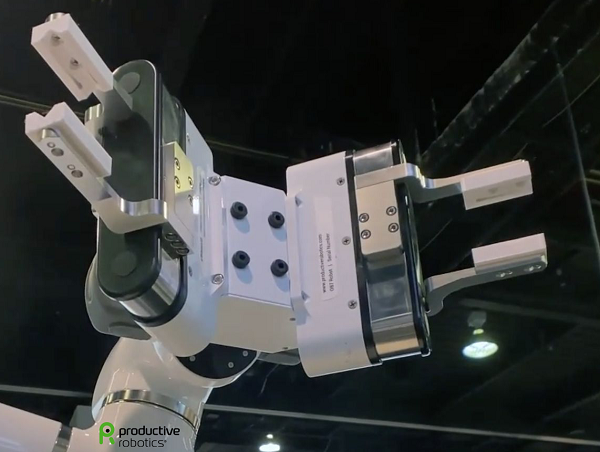
末端执行器——EAOT——夹爪,虽称呼不一,却是应用成败的基石。作为协作机器人的“业务端”,市场上有数百种型号。选型完全取决于工件特性:喷涂/抛光/打磨/去毛刺需专用末端执行器。
末端执行器如何驱动?
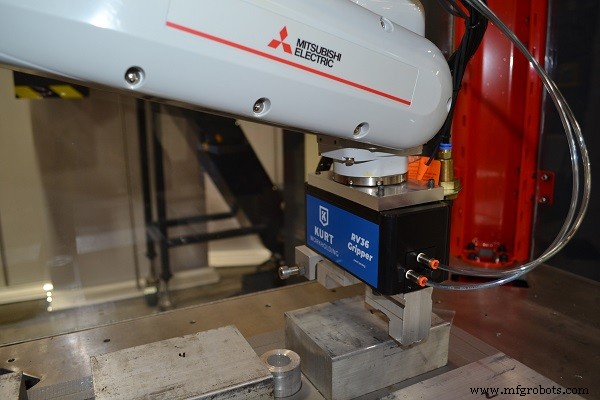
驱动方式:电驱动、液压、机械、气动(压缩空气)。电驱动灵活度最高。真空吸附(吸盘/吸附面)广泛用于异形件抓取。
特殊功能需定制复杂装置,拥有内部3D打印能力的团队可自行设计打印,灵活度最高。
末端执行器载荷与惯量考量
必须结合协作机器人额定最大载荷,考量惯量影响。
惯量显著影响机器人性能。选型机器人与末端执行器时同步考量。若工件贴近末端执行器、且末端执行器贴近法兰盘(臂端),通常可按机器人额定载荷计算(扣除EAOT自重)。
但若工件离末端执行器较远、或末端执行器远离法兰盘,重心偏移导致惯量激增,必然压制机器人有效载荷,性能受阻。此时必须回溯重新评估是否有更优方案。
三大主流末端执行器类型
- 夹爪类: 最通用。实现抓取与操作,适配机床看护、拾取放置、包装等场景。
- 工艺工具类: 末端执行器的“工蜂”。直接作用于工件改变其形态:焊接、加工(除料)、喷涂。换刀装置亦属此类,赋能机器人多任务切换。
- 传感器类: 相机/视觉系统归属于此。超声波、激光扫描、红外等传感器可判定工件形状/尺寸/质量,并防撞、确认夹持稳态(如装夹进卡盘/虎钳时微调修正)。
如何选定最优末端执行器
与自动化供应商深度复盘工件特性与搬运方式后,按以下步骤选型:
- 明确机器人需执行的动作/运动类型;
- 调研能最高效实现该动作的末端执行器类型;
- 综合评估成本、复杂度、获取周期;
- 确定驱动方式:气动/电驱动/机械等;
- 核算:EAOT自重 + 工件重量 + 惯量影响;
- 选择最贴合本任务的型号,而非自以为通用的“万金油”。
我们确实建议不盲目考虑通用性。协作机器人通常专机专用,末端执行器同理。追求通用往往牺牲当下效率。记住:末端执行器如同您的手,手不灵活,万事皆错。市场型号丰富且多亲民,选最适配当下工艺的那一个。
关注末端执行器与机器人的通讯协议兼容性
海量末端执行器对应海量通讯协议/接口。建议与机器人供应商确认:拟选机器人最佳兼容哪种协议,操作员上手所需技能门槛。首次部署时,供应商协助培训操作员至关重要。
获取专业选型支持
最后,向机器人供应商寻求选型指导。成熟供应商通常积累丰富实战经验。确认供应商能否以“机器人+末端执行器”套餐形式供货。
这些是关键且高成本决策,Absolute Machine Tools等自动化集成商的价值在此凸显。我们的A+自动化团队与客户、OEM紧密协作,确保交付最贴合需求的产品。末端执行器必须在机器人进厂前确定。 优秀集成商必先研究工件再推荐;若未研究工件便给建议,请另寻高明。
立即联系A+自动化团队:info@absolutemachine.com,获取协作机器人落地全程支持!
“协作机器人成功实施”系列往期回顾:
- 第1步:协作机器人只是应用的一部分
- 第2步:集成商在流程中扮演何种角色?
- 第3步:工件如何摆放?应纳入总体规划
- 第4步:选择合适的末端执行器
- 第5步:视觉系统——要不要上?
- 第6步:协作机器人像工业机器人一样需要维护吗?
- 第7步:风险评估
自动化控制系统