


驾驭制造业机器人未来:趋势与机遇
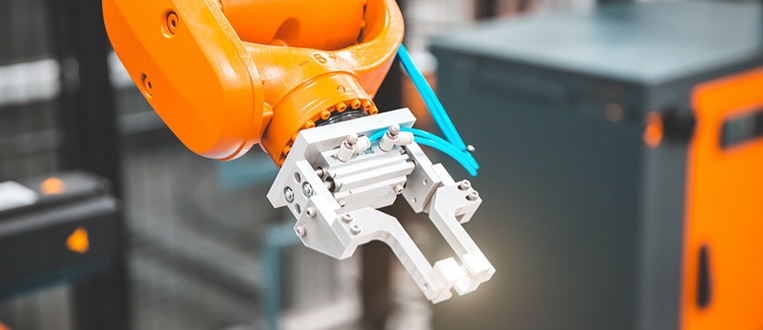
制造机器人在一定程度上遵循与机加工和固定自动化系统相似的进步路径。尽管ROI最易在效率成本节约衡量,但制造商寻求机器人技术解决运营痛点或创造新机遇。可能是更高效链接流程、或消除外包特定功能一二的需求。
中小制造商(SMMs)机器人增长路径因此越来越聚焦应用与新增能力,而非仅效率持续改进。增加中小制造商机器人采用的关键,是让机器人更易用、更易复用。
本质上,采用取决于机器人拥有更多人类般灵巧度和自控力。
NIST实验室致力让机器人更易用
NIST实验室科学家工程师致力缩小尖端技术与许多制造车间当前部署技术间显著差距。这主要因缺乏测量科学验证确认新兴新颖研究,从而降低采用风险。
NIST智能系统部优先事项之一,是推进抓取、操作、安全性能,使中小制造商能有效部署机器人方案。此工作含性能指标、测试方法、相关测量工具,可成行业标准。
研究通过提供以下推进制造业机器人:
- 更好重复性,使机器人能在XYZ坐标空间可靠执行移动动作
- 更易用人机界面(HMI)供操作员编程任务、与机器人交互
- 夹爪新设计,允许更精准、类人动作
- 更好安全性和态势感知
现已到达车间的进步包括:手持HMI设备软件将人类坐标参考(左/右、向/离)转换为传统笛卡尔XYZ坐标。这使操作员更易编程协作机器人。
HMI编程改进允许一些机器人由焊工通过为相关工艺建模动作动作来编程。
攻克码垛后,机器人指向装配
制造业机器人早期采用聚焦不需特殊技能、不提供增值的重复任务。按使用率最流行机器人应用:
| 任务 | 采用率 |
|---|---|
| 码垛 | 35% |
| 上下料 | 18% |
| 物料搬运 | 11% |
| 装箱 | 11% |
装配仅占机器人使用2%,但NIST研究人员和行业专家信其对中小制造商广泛采用大有前景,随操作技术改进。
装配工作扩展潜在领域:
- 电气连接器
- 螺纹紧固件攻丝插入
- 走线
机器人装配挑战之一:执行复杂操作时须考量众多变量。例如,夹爪拾取移动零件最佳力,可能不同于后续攻丝操作所需力。
随触觉感知改进,机器人将能用适当力抓取一切,潜在减少生产流程所需步骤。
夹爪设计显示灵巧性通用性改进
NIST实验室基于IEEE标准平台,研究约十几种夹取操作测试方法。
四大最常见机器人夹爪类型:
- 真空式——标准末端执行器工具,用于平滑表面,常用于码垛包装
- 气动式——工业操作中因噪音称“bang bang grippers”,此通用类型常用于拾取放置小物件
- 液压式——最强——也最脏——工业夹爪
- 伺服电动式——高灵活性性价比高,允许处理零件时不同材料公差
利用六轴力矩传感器的创新设计在抓取技术中蓬勃发展,含模仿人手机制。
这些进步日益涌现车间:
- 可轻松拆卸更换的可定制末端执行器
- 三指自适应夹爪提升灵巧性,能操作易碎件、最小化换模
- 机器人利用夹爪智能传感器机器学习自学习如何接近物体
- 结合多技术夹爪。如带手指真空夹爪、或同一工位双臂不同夹爪配置,允许多任务、提升速度可靠性
开启机器人之旅的成功关键
与固定自动化系统不同,机器人功能性与易用性间存在权衡。机器人吸引力之一:可构建编程做几乎任何事。但功能性越强,环境考量纳入条件要求越多,使编程集成机器人进额外任务更难。
若制造商无适当支持系统,小批量规划对机器人可能困难。当中小制造商能看到机器人如何在准备雇佣懂机器人员工时节省换模成本,采用将增加。拥有10或更少员工的制造商很快拥有机器人专家保证整体设备效率,并非不可能。
Catalyst Connection隶属MEP国家网络™,整理出易懂机器人指南。其确定制造业探索机器人成功关键:
- 识别资源,含内部倡导者,获取所需支持层级
- 识别需求或痛点
- 优先支持工具
- 识别制造案例;从小处着手、保持简单
- 建立商业案例;硬件成本计入2-4倍工装配件集成复杂度
您当地MEP中心专家随时助您探索——并潜在采用——机器人。联系他们看机器人如何通过增加新功能拓展您业务。
NIST实验室研究信息由Elena Messina、Jeremy Marvel、Joseph Falco提供。
工业技术