


LittleArm 2C:3D 打印 Arduino 机械臂 - STEM 教学专用,坚固易装
元器件清单
| 元器件 | 数量 | 备注 |
|---|---|---|
| Arduino Nano R3 | 1 | 主控 |
| MG90S 金属齿轮舵机 | 4 | 基座/肩/肘/夹爪 |
| Meped 扩展板 | 1 | 集成舵机供电、蓝牙接口 |
| 3D 打印零件 | 1套 | PLA/PETG,STL 下载 |
| M3 螺丝/螺母 | 约 15 套 | 全机少于 15 颗螺丝 |
工具:3D 打印机 (打印零件)、螺丝刀、钳子
项目简介
LittleArm 2C 专为 STEM 课堂设计:结构坚固、零件少、组装简单、全 3D 打印。4 自由度 (基座旋转、大臂、小臂、夹爪),配合 Meped 板即插即用。支持 Windows 上位机 (Python 写的串口协议) 和 Android 蓝牙 App 控制。官方提供完整 组装指南 和 STL 文件。
设计亮点
- 一体化打印件:大臂/小臂/底座一体成型,减少组装步骤
- 舵机嵌入式安装:无需支架,直接锁螺丝固定
- 线缆内走:结构内部预留走线槽,外观整洁
- Meped 板适配:板载 4 路舵机接口、电源管理、HC-06 蓝牙插座
Arduino 固件 - 并行舵机控制
// LittleArm 2C 固件 - 串口协议控制 4 舵机并行运动
// 指令格式: "base,shoulder,elbow,gripper,delay\n"  (角度 0-180, delay 步进延时ms)
// 回复 'd' 表示执行完成

#include
#include

Servo baseServo, shoulderServo, elbowServo, gripperServo;

struct JointAngle { int base, shoulder, elbow; };
JointAngle targetAngle;
int targetGrip, gripperPos;
int stepDelay;

void setup() {
  Serial.begin(9600);
  Serial.setTimeout(50);

  baseServo.attach(5);
  shoulderServo.attach(4);
  elbowServo.attach(3);
  gripperServo.attach(2);

  // 初始姿态
  baseServo.write(90);
  shoulderServo.write(100);
  elbowServo.write(110);
  gripperServo.write(90);

  Serial.println("started");
}

void loop() {
  if (Serial.available()) {
    // 解析指令
    targetAngle.base = Serial.parseInt();
    targetAngle.shoulder = Serial.parseInt();
    targetAngle.elbow = Serial.parseInt();
    targetGrip = Serial.parseInt();
    stepDelay = Serial.parseInt();

    if (Serial.read() == '\n') {  // 结束标志
      Serial.flush();
      Serial.print('d');  // 确认接收
    }
  }

  // 并行移动所有舵机至目标位置
  int done = 0;
  while (!done) {
    int s1 = moveServoStep(targetAngle.base, baseServo, stepDelay);
    int s2 = moveServoStep(targetAngle.shoulder, shoulderServo, stepDelay);
    int s3 = moveServoStep(targetAngle.elbow, elbowServo, stepDelay);
    int s4 = moveServoStep(targetGrip, gripperServo, stepDelay);
    done = (s1 && s2 && s3 && s4);
  }
}

// 单步移动舵机向目标逼近 ±5° 容差
int moveServoStep(int target, Servo &servo, int delayMs) {
  int cur = servo.read();
  if (cur < target - 5) {
    servo.write(cur + 1);
    delay(delayMs);
    return 0;
  } else if (cur > target + 5) {
    servo.write(cur - 1);
    delay(delayMs);
    return 0;
  }
  return 1;  // 到达目标
}
控制方式
Windows 上位机 (Python)
- 键盘/滑块控制各关节角度
- 预设动作录制回放
- 逆运动学计算 (输入 XYZ 坐标自动解算角度)
Android 蓝牙 App
- 虚拟摇杆控制基座/大臂/小臂
- 滑块控制夹爪
- 预设动作按钮
接线图 (Meped 板)
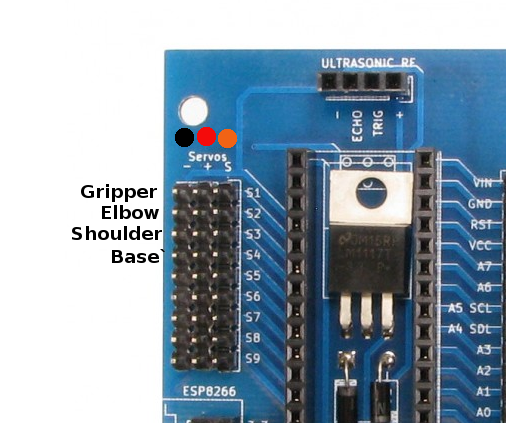
仅 4 根舵机信号线插入 Meped 板 S1-S4,外接 5V/2A 以上电源供舵机,Arduino 通过 USB 或板载稳压供电。
教学应用场景
- 机器人运动学正/逆解演示
- 串口通信协议设计与解析
- 舵机 PWM 控制、并行运动规划
- 3D 打印公差配合、机械结构设计
- 蓝牙无线控制、App 开发入门
资源链接
- 组装指南:GitHub Assembly Instructions
- STL 文件:GitHub 3D Printing Files
- 上位机/源码:LittleArm GitHub 总仓库
制造工艺
- 蓝牙控制树莓派机器人:语音反馈功能构建指南
- Arduino与树莓派构建互联网控制视频流机器人完整指南
- MeArm 机械臂 V1.0——Arduino 与 Raspberry Pi 驱动的桌面级机械臂制作全指南
- Arduino UNO 自制循迹小车:从零构建自主巡线机器人
- 打造功能完整的 Arduino 驱动 3D 打印机械臂:分步指南
- Arduino Mega 驱动 Wii Nunchuk 控制 6 自由度机械臂
- Arduino Nano 语音控制机器人:蓝牙 + 手机 APP 实现
- 以太网远程控制机械臂 — 基于 Arduino 101 与 WIZ750SR
- PiBot:Arduino驱动的88键钢琴机器人,精准演奏MIDI乐曲
- 自主家庭助理机器人 O'nine - ROS + Alexa 语音控制 + 机械臂 + 麦克纳姆轮全向移动
- Haddington Dynamics:开源高性能 Dexter 3D 打印机械臂
- 双臂 SCARA 机器人:高阶装配与柔性生产的利器