


基于 Web 界面的 6 自由度机械臂远程控制:Arduino + PHPoC WiFi Shield
元件清单
| 元件 | 数量 |
|---|---|
| Arduino UNO | 1 |
| PHPoC WiFi Shield for Arduino | 1 |
| 6 DOF 机械臂(6 个舵机) | 1 |
| 外部舵机电源(5V/6V,≥3A) | 1 |
系统架构
- 客户端:浏览器打开 Web 页面(HTML5 Canvas + JavaScript),触摸/鼠标拖动四个控制区(A: 大臂/小臂/手腕;B: 底座旋转;C: 夹爪旋转;D: 夹爪开合)。
- 服务端:PHPoC Shield 运行 PHP WebSocket 服务(
remote_arm.php),接收角度指令,转发给 Arduino。 - Arduino:驱动 6 路舵机,按插值算法平滑同步运动至目标角度。
Web 界面交互设计
- 区域 A:圆形工作区,拖动计算末端坐标,经几何逆运动学解算出电机 2/3/4 角度。
- 区域 B/C:圆形飞轮,拖动旋转控制电机 1/5 角度。
- 区域 D:垂直滑块控制电机 6(夹爪开合)。
- WebSocket 实时推送角度数组
"a1,a2,a3,a4,a5,a6\r\n"到 Shield。
逆运动学几何计算(区域 A)
已知:基座固定点 C,用户目标点 D,连杆长 b=CB, a=BA, d=AD。假设 ∠B = ∠A = α,引入辅助点 E,推导二次方程求 α,再由余弦定理求 γ,最终得电机角度:
电机2角度 = δ + γ
电机3角度 = β = 180° - α
电机4角度 = β
详细推导见文中图示与公式。
Arduino 平滑运动算法
为使 6 个舵机同步到达,采用定步数插值:
stepNum = max_i(|cur[i] - dest[i]| / stepSize[i]);
每 20 ms 循环:
  for i=0..5:
    cur[i] += (dest[i] - cur[i]) / stepNum;
    限幅后 servo[i].write(cur[i]);
  stepNum--;
stepSize[] 为各电机单步角度(度),决定速度与平滑度。
核心代码
Arduino 端(RobotArmWeb.ino)
#include <Phpoc.h>
#include <Servo.h>

int angle_init[]   = {90, 101, 165, 153, 90, 120};
int angle_offset[] = {0, 11, -15, -27, 0, 137};
int cur_angles[6], dest_angles[6];
int angle_max[] = {180,180,160,120,180,137};
int angle_min[] = {0,0,0,20,0,75};
int dir[] = {1,1,1,1,1,-1};
int stepSize[] = {3,2,2,2,4,4};

Servo servo[6];
PhpocServer server(80);
int stepNum = 0;

void setup() {
  Serial.begin(9600);
  Phpoc.begin(PF_LOG_SPI | PF_LOG_NET);
  server.beginWebSocket("remote_arm");
  for(int i=0;i<6;i++) {
    servo[i].attach(i+2); // D2-D7
    servo[i].write(angle_init[i]);
    cur_angles[i] = angle_init[i];
  }
}

void loop() {
  PhpocClient client = server.available();
  if(client) {
    String line = client.readLine();
    if(line.length()) {
      // 解析 "a1,a2,a3,a4,a5,a6"
      int p1=-1, p2;
      for(int i=0;i<5;i++) {
        p2 = line.indexOf(',', p1+1);
        int ang = line.substring(p1+1, p2).toInt();
        dest_angles[i] = ang * dir[i] + angle_offset[i];
        p1 = p2;
      }
      dest_angles[5] = line.substring(p1+1).toInt() * dir[5] + angle_offset[5];
      // 计算步数
      stepNum = 0;
      for(int i=0;i<6;i++) {
        int dif = abs(cur_angles[i] - dest_angles[i]);
        int steps = dif / stepSize[i];
        if(stepNum < steps) stepNum = steps;
      }
    }
  }
  // 插值运动
  if(stepNum > 0) {
    for(int i=0;i<6;i++) {
      int delta = (dest_angles[i] - cur_angles[i]) / stepNum;
      cur_angles[i] += delta;
      cur_angles[i] = constrain(cur_angles[i], angle_min[i], angle_max[i]);
      servo[i].write(cur_angles[i]);
    }
    stepNum--;
    delay(20);
  }
}
Web 端(remote_arm.php)
包含 HTML5 Canvas 绘制机械臂实时姿态、触摸/鼠标事件处理、逆运动学解算、WebSocket 通信。完整代码约 400 行,关键函数:geometric_calculation()、event_handler()、update_view()、angles_change_notice()。需将 flywheel.png 上传至 PHPoC Shield 文件系统。
原理图
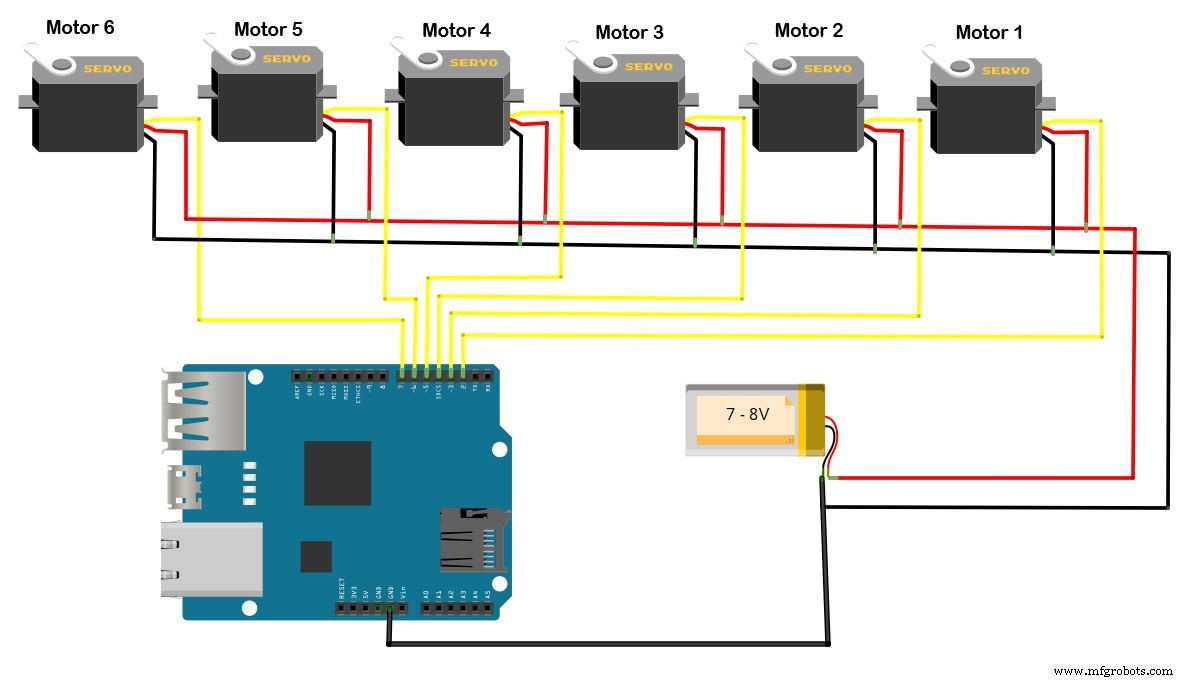 需外接舵机电源,共地。
扩展建议
- 增加位置记忆/轨迹回放功能。
- 引入逆运动学库(如
IKFast)支持任意末端位姿。 - 加装力反馈传感器实现柔性抓取。
- 用 ESP32 替代 PHPoC Shield 降低成本。
制造工艺
- Simple Pi Robot:用树莓派打造 2WD 自主巡航车
- Arduino 电源控制中心:N-FET/P-FET/继电器/RTC 多功能扩展板
- 基于 Arduino MKR1000 与 ThingSpeak 的远程 IoT 机械臂控制系统
- 舵机驱动避障机器人:基于 Arduino 与 HC-SR04 构建
- Arduino UNO 自制循迹小车:从零构建自主巡线机器人
- DIY Arduino 加湿器控制器:继电器安全控制高压电路
- Arduino UNO + WiFi 盾板:串口实时推送温度到网页绘图
- LittleArm 2C:3D 打印 Arduino 机械臂 - STEM 教学专用,坚固易装
- 自主家庭助理机器人 O'nine - ROS + Alexa 语音控制 + 机械臂 + 麦克纳姆轮全向移动
- Intel Curie 加速度计驱动的体感触发灯光系统
- DIY 手势控制机械臂:基于 Arduino + 柔性传感器 + IMU + 蓝牙的六自由度仿生臂
- 适用于 Arduino 项目的智能室内导航机器人套件