


Arduino Nano + 摇杆控制双步进电机:Visuino 图形化教程
元件与材料
| Arduino Nano(或兼容板) | ×1 |
| 模拟摇杆模块 | ×1 |
| 28BYJ-48 步进电机 + ULN2003 驱动板 | ×2 |
| K2 面包板电源模块(5V 输出) | ×1 |
| 母对母杜邦线 | ×17 |
软件与在线服务
- Visuino 图形化开发环境
- Arduino IDE
项目简介
在 CNC、绘图仪、动态艺术装置等项目中,常需手动控制步进电机。模拟摇杆价格低廉、输出模拟量可变速,是理想选择。但用传统 Arduino 代码实现并不直观。本教程演示如何用 Visuino 图形化编程,快速实现双电机摇杆变速控制。
步骤 1:元件准备

步骤 2:步进电机供电接地
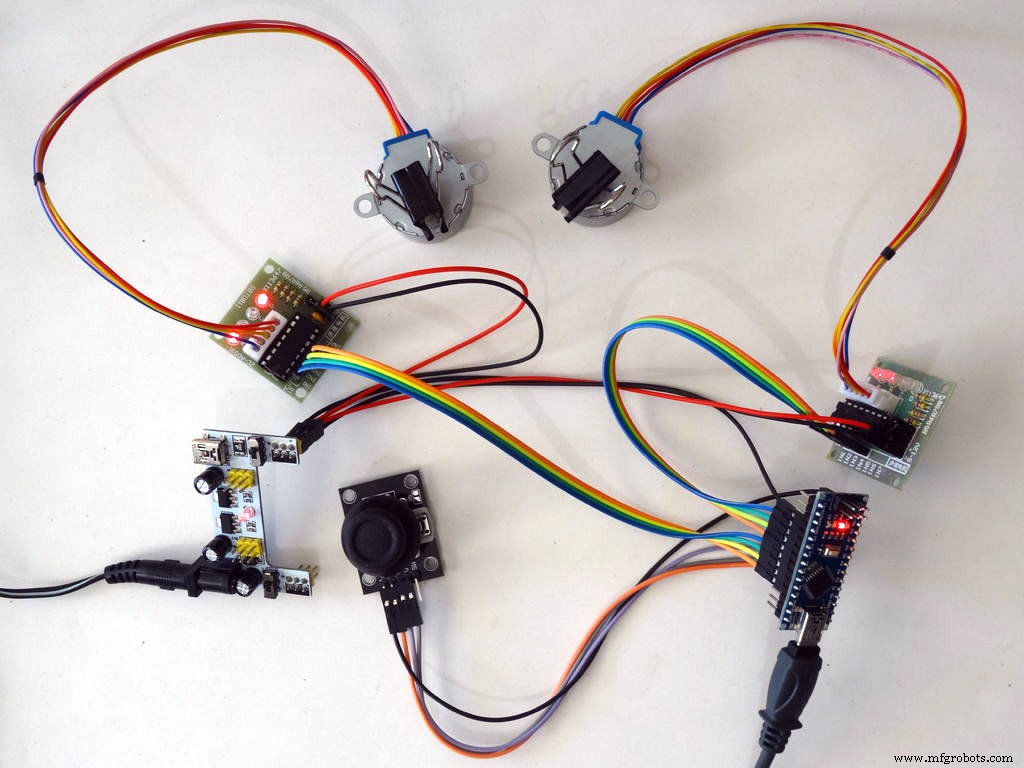
- 两块 ULN2003 驱动板分别接 5V(红)和 GND(黑)
- 驱动板 GND 与 Arduino GND 共地
- 驱动板 5V 接 K2 电源模块 5V 输出,GND 接 K2 GND
- K2 电源拨码开关拨至 5V 档

步骤 3:步进电机信号线连接
- 电机 1:IN1-IN4 分别接 Arduino D2-D5
- 电机 2:IN1-IN4 分别接 Arduino D6-D9

步骤 4:摇杆连接
- VCC→5V、GND→GND、VRx→A1、VRy→A0

步骤 5:Visuino 选板
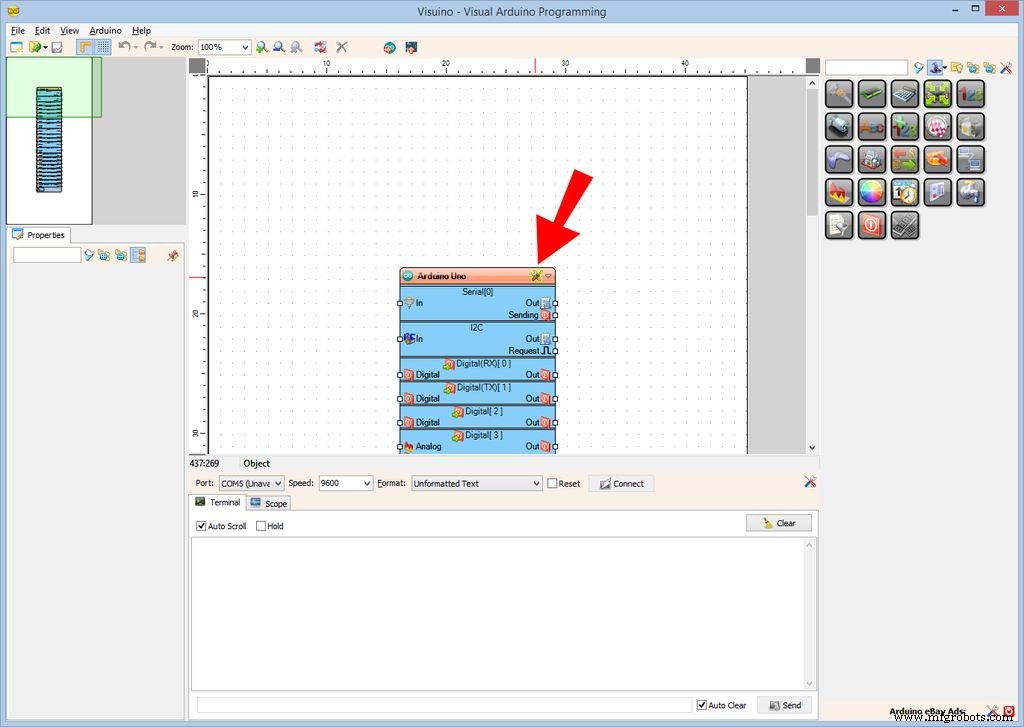
启动 Visuino,点击 Arduino 组件“Tools”按钮,选择“Arduino Nano”。需 Arduino IDE 1.6.7+。
步骤 6:添加步进电机组件
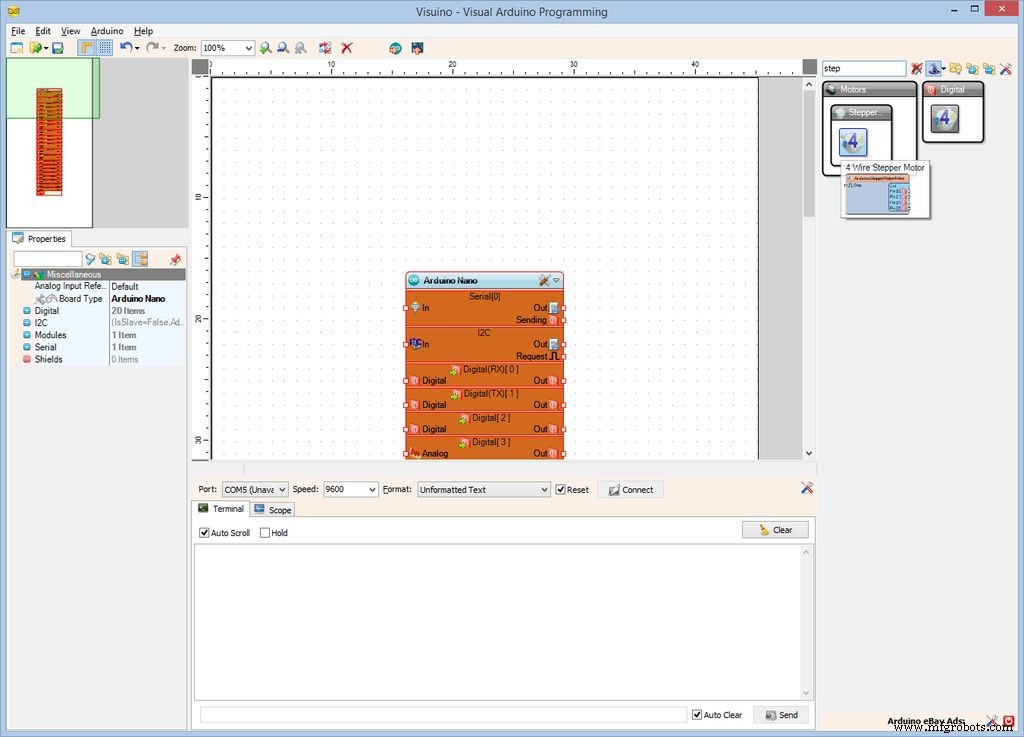
工具箱搜索“step”,拖入两个“4 Wire Stepper Motor”组件。
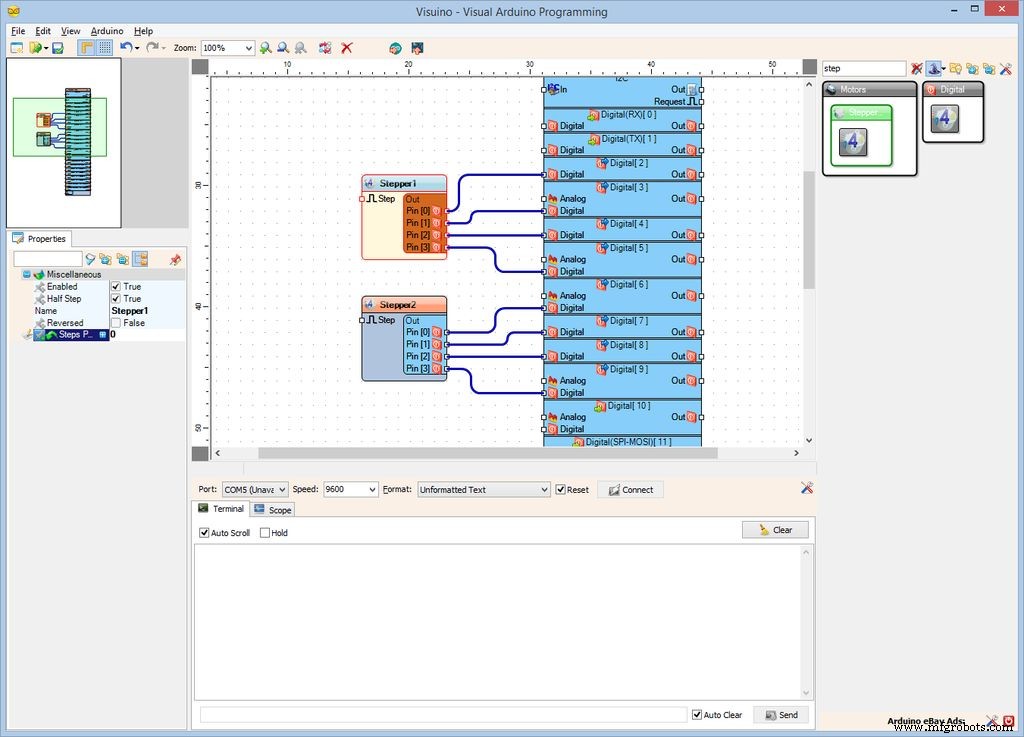
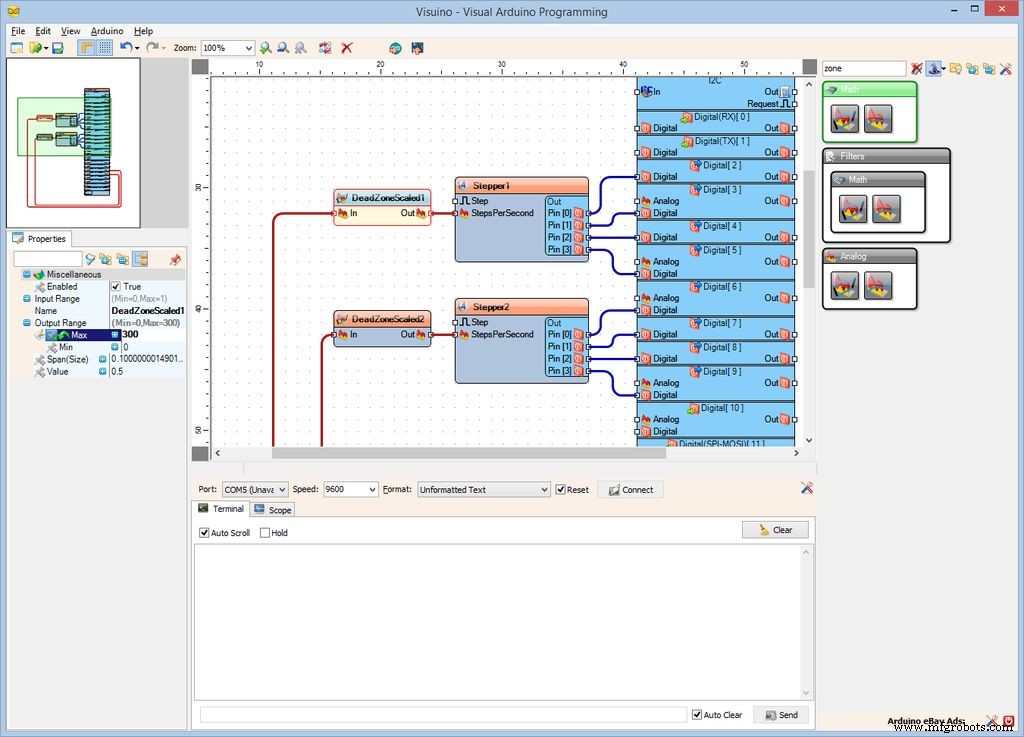
• Stepper1 的 4 个 Out 引脚批量连接至 Arduino Digital[2]~Digital[5]
• Stepper2 的 4 个 Out 引脚批量连接至 Arduino Digital[6]~Digital[9]
步骤 7:添加速度控制引脚
选中 Stepper1/2,在属性栏将“Steps Per Second”初值设 0,点击 Pin 按钮添加“Float SinkPin”,以便外部输入速度值。
步骤 8:添加“死区缩放模拟量”组件
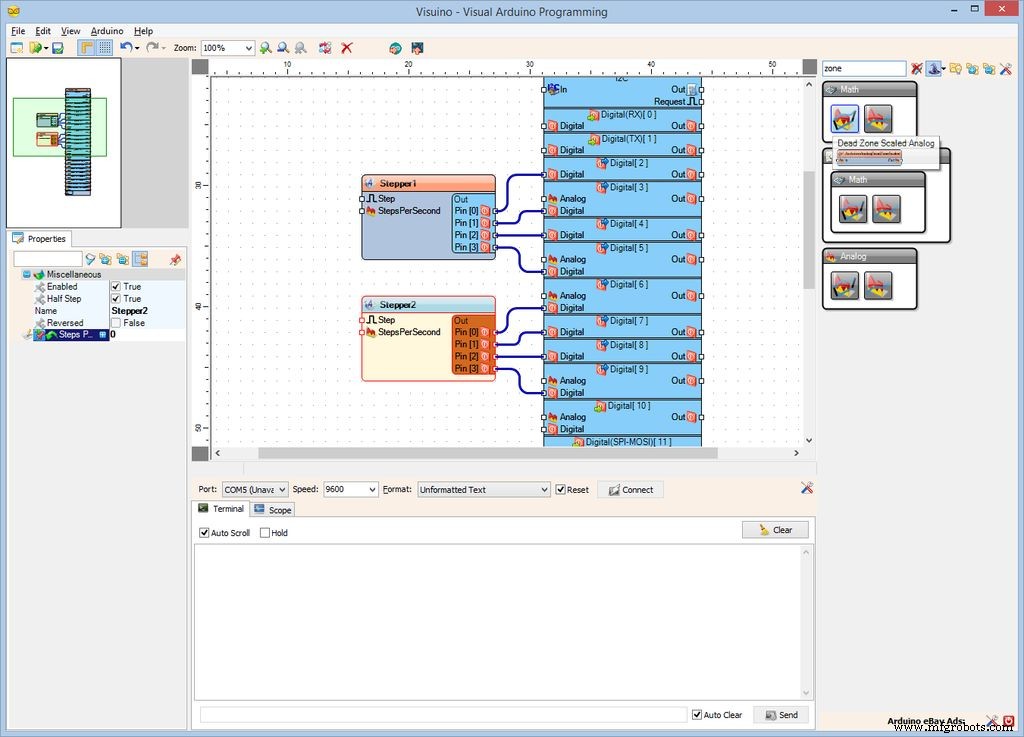
摇杆输出 0.0~1.0,需映射为 ±300 步/秒,且中心需有死区防抖。拖入两个“Dead Zone Scaled Analog”组件:
• DeadZoneScaled1:输入接 Analog[0] (A0),输出接 Stepper1.StepsPerSecond
• DeadZoneScaled2:输入接 Analog[1] (A1),输出接 Stepper2.StepsPerSecond
步骤 9:配置死区组件参数
两组件的 Output Range 均设为 Min=-300, Max=300。中心死区默认即可。
步骤 10:生成、编译、上传代码
Visuino 按 F9 生成代码并自动打开 Arduino IDE,点击上传。
步骤 11:上手体验
上电后,摇杆上下控制电机 1 正反转,左右控制电机 2 正反转,偏移量决定转速。附件含完整 Visuino 工程文件(FQM7EG7IPOA2W5T.zip),可直接打开修改。
制造工艺
- 智能存钱罐:Arduino Nano 控制硬币识别器实现余额显示
- Arduino + HC-05 蓝牙控制 LED:MIT App Inventor 手机 App 开发全攻略
- TinyML 植物健康评估:Arduino Nano 33 BLE Sense + 步进电机扫描建模
- Arduino Nano 手持盖革计数器:DIY 核辐射检测仪
- ThimbleKrox:基于 Arduino Micro 与 MPU-6050 的指戴式鼠标控制器
- DIY Arduino 手柄方向盘 - 游戏竞速模拟器自制指南
- DIY Arduino 蟑螂控制系统 —— 30 美元以内自制指南
- 使用 Arduino Uno 和蓝牙实现遥控小车:分步指南
- 通过专用 Android App 蓝牙控制 Arduino 机械臂
- 手把手打造Arduino Nano喂食机器人
- Arduino Nano 三路复音演奏《生日快乐》—— 灯光同步的无限循环演示
- Arduino Uno 控制 25kHz 4 针 PWM 风扇 - 硬件、代码与测试