


自制可录制动作的纸板机械臂——Arduino 与舵机轻松 DIY
零件与材料
| 零件 | 数量 | 备注 |
|---|---|---|
| Arduino UNO | 1 | 主控板 |
| 标准舵机 | 3 | 用于大臂、小臂、腕部 |
| SG90 微型舵机 | 1 | 用于夹爪 |
| 面包板 | 1 | 搭建电路 |
| 5V 电源模块 | 1 | 为舵机供电 |
所需工具
- 热熔胶枪
软件与在线服务
- Arduino IDE
- Python 3.x(需安装 PySerial 库:
pip install pyserial)
项目简介
这是一个简单的机械臂,能够录制并回放位置。主要材料为纸板和热熔胶,制作门槛极低。通过电脑上的图形界面控制舵机,界面提供滑块控制每个舵机角度,以及录制、回放、保存、打开动作序列的按钮。
制作步骤
- 下载并打印纸板剪纸模板(见页面底部“Custom Parts and Enclosures”部分),按模板剪裁纸板零件。
- 组装机械臂结构,参考演示视频(从 0:22 开始)。
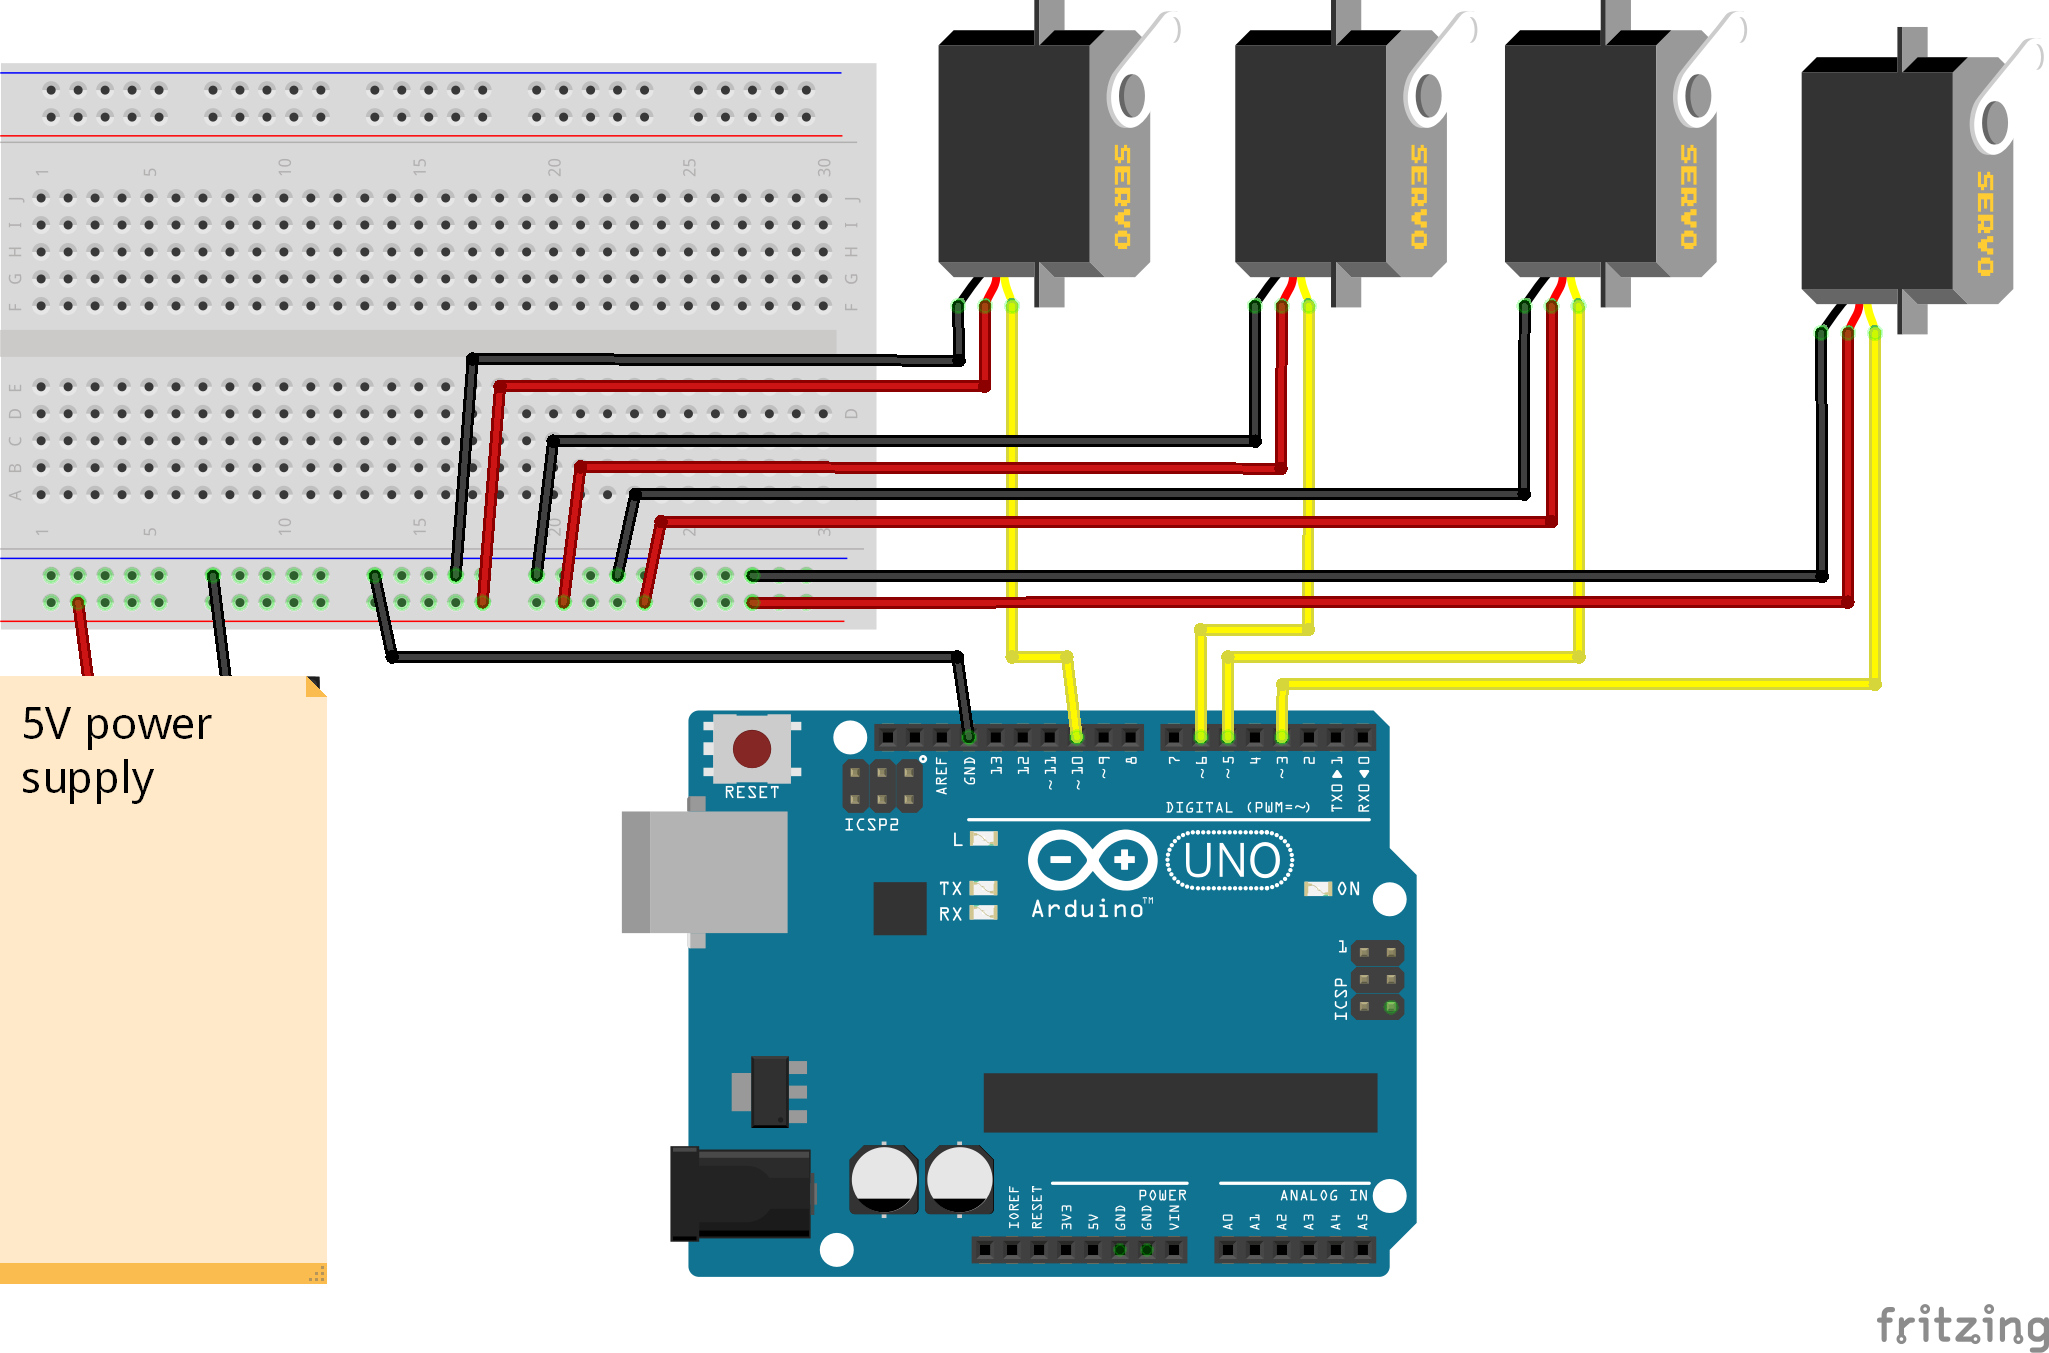
- 按原理图搭建电路(见页面底部“Schematics”部分)。
- 上传 Arduino 代码:下载页面底部 Code 部分第二个标签页的 “Robot Arm Arduino Code” 并烧录到 Arduino。
- 运行 Python 界面程序:下载第一个标签页的 “Python User Interface” 代码,确保已安装 Python 与 PySerial,运行程序并在提示处输入 Arduino 所在的 COM 口(可在 Windows 设备管理器查看)。
- 若通讯不稳定,可尝试将 Python 代码第 20 行的
time.sleep(0.15)增大至 0.2 或 0.3。
核心代码说明
Arduino 端
使用 Servo.h 库控制 5 个舵机,通过串口接收 15 位字符串(每舵机 3 位角度值),解析后写入对应舵机。
Python 端
基于 Tkinter 构建 GUI,包含 5 个滑块、录制/清除/回放按钮、文件菜单(保存/打开动作序列)。通过 PySerial 与 Arduino 通讯,主循环实时发送滑块数值。
原理图
制造工艺
- Arduino 数字骰子:LCD 显示随机点数的电子骰子
- MeArm 机械臂 V1.0——Arduino 与 Raspberry Pi 驱动的桌面级机械臂制作全指南
- DIY 钢铁侠人偶:Arduino 控制超声波触发音效与灯光
- Find Me:基于 Arduino 与蓝牙的智能寻物器制作指南
- 打造功能完整的 Arduino 驱动 3D 打印机械臂:分步指南
- DIY Arduino 加湿器控制器:继电器安全控制高压电路
- MobBob:3D 打印智能机器人,Android 手机无缝控制,语音视觉一体
- PiBot:Arduino驱动的88键钢琴机器人,精准演奏MIDI乐曲
- LittleArm 2C:3D 打印 Arduino 机械臂 - STEM 教学专用,坚固易装
- DIY Arduino 手柄方向盘 - 游戏竞速模拟器自制指南
- Arduino 101 计步器:集成 DHT11 温湿度 + LCD 显示步数/距离/卡路里
- Arduino RGB 颜色混合器 – 分步制作教程