


两足行走机器人 Baby Dino——Arduino Mega 驱动 5 个舵机
零件与材料
| 零件 | 数量 | 备注 |
|---|---|---|
| Arduino Mega 2560 (或 Uno/Nano) | 1 | IO 口充足 |
| SG90 9g 微型舵机 | 5 | 每腿 2 个 + 头部 1 个 |
| HC-SR04 超声波测距模块 | 1 | 避障 |
| 9V 电池或 2S 锂聚合物电池 | 1 | 供电 |
制作步骤
- 舵机中位校准:上传
fix.ino,按接线图连接舵机,装上舵盘并确保所有舵机停在 90°。 - 剪裁纸板结构:下载模板打印在 A4 纸,贴于纸板,剪裁折叠。
- 安装舵机与超声波模块:按设计固定舵机,超声波模块安装在头部。
- 上传主程序
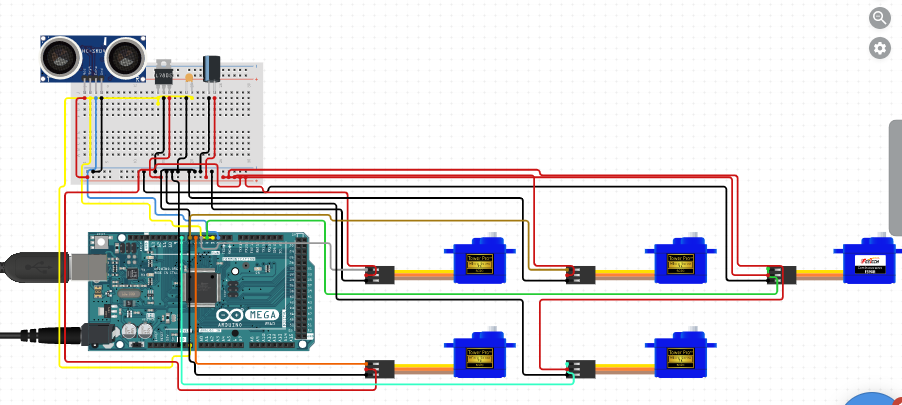
uBipedino.ino,接线:
左腿 D7、右腿 D10、左脚 D8、右脚 D9、头部 D6、超声波 Trig D12、Echo D11。 - 整理线材作为尾巴,接上电池,即可运行。
核心算法
- 封装了
Forward()、TurnLeft()、TurnRight()等步态函数,通过协调大腿、脚踝舵机实现重心转移与摆腿。 - 头部舵机左右转动配合超声波测量左右距离,决定转向方向。
- 主循环:测量正前方距离 < 20 cm 时转头测左右,有空间则转向;否则原地踏步。距离充足时按距离大小决定前进步数(最多 5 步)。
- 使用
NewPing库简化超声波读取。
代码片段
// 步态核心示例
void Forward(byte Steps, byte Speed){
  TiltRightUp(tAngle, Speed);
  for (byte j=0; j
原理图
制造工艺