


改装SCARA机械臂为精密激光雕刻机:基于Arduino Mega与Marlin固件
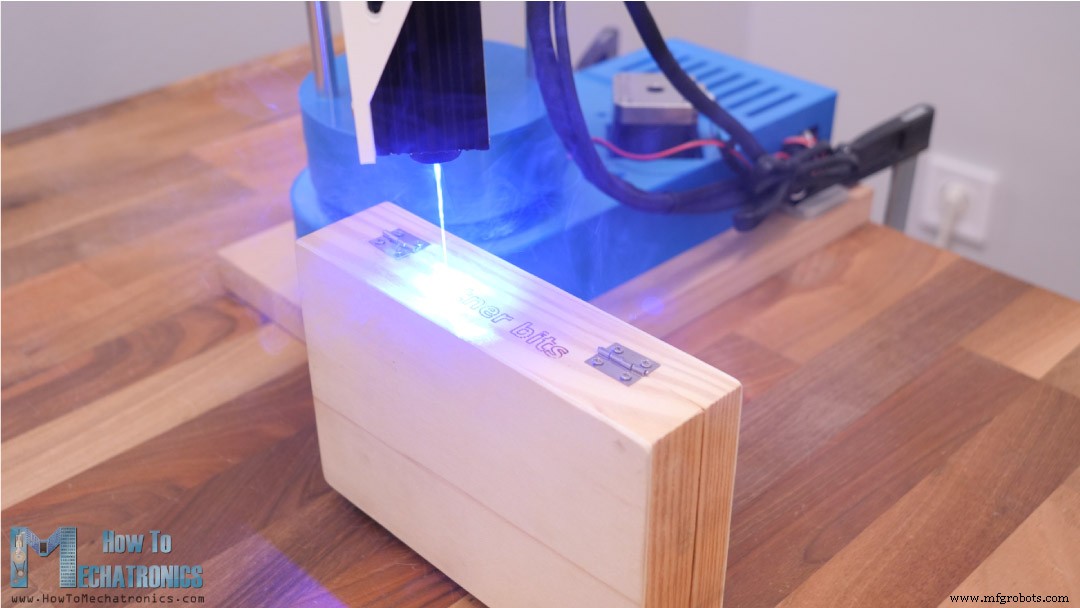
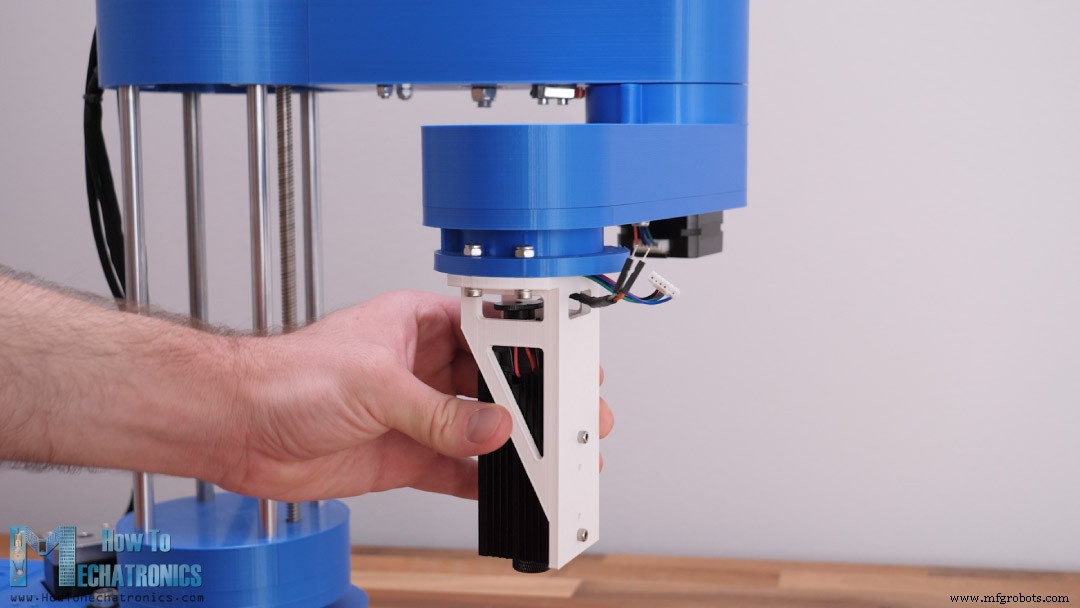
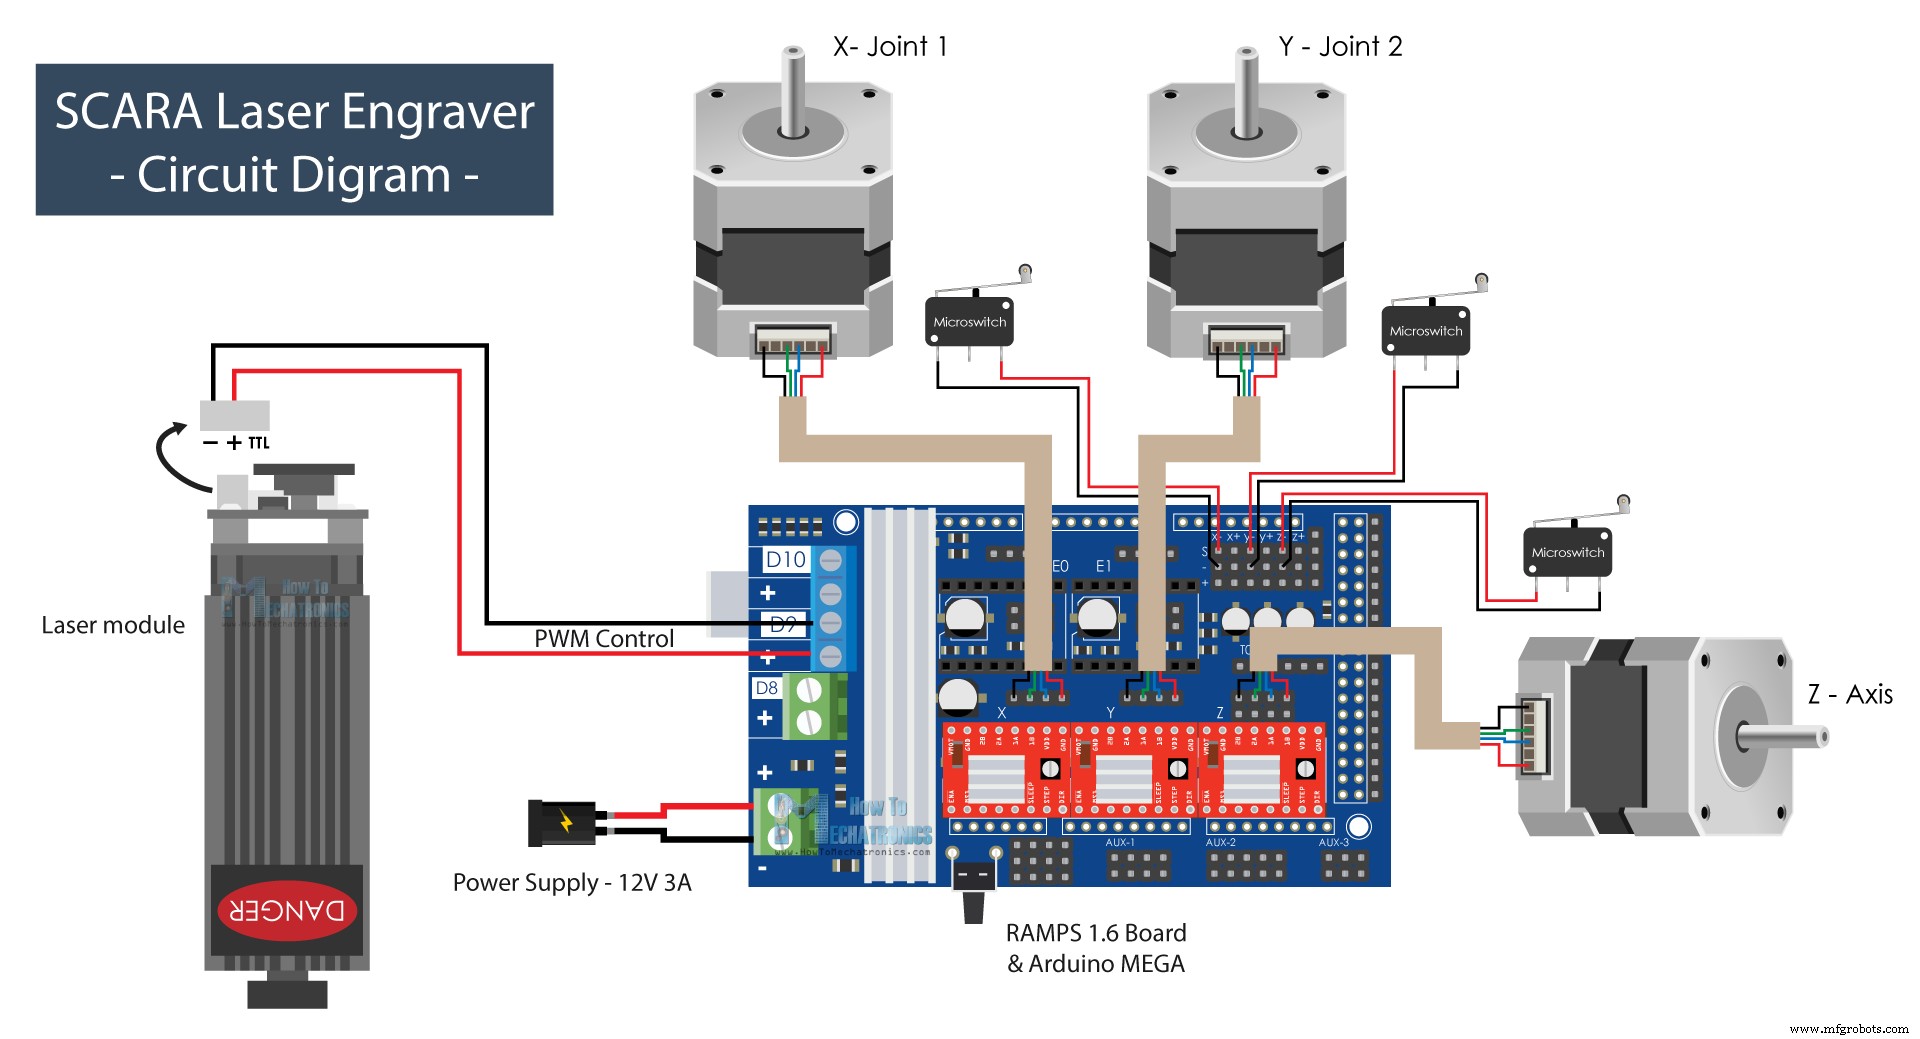
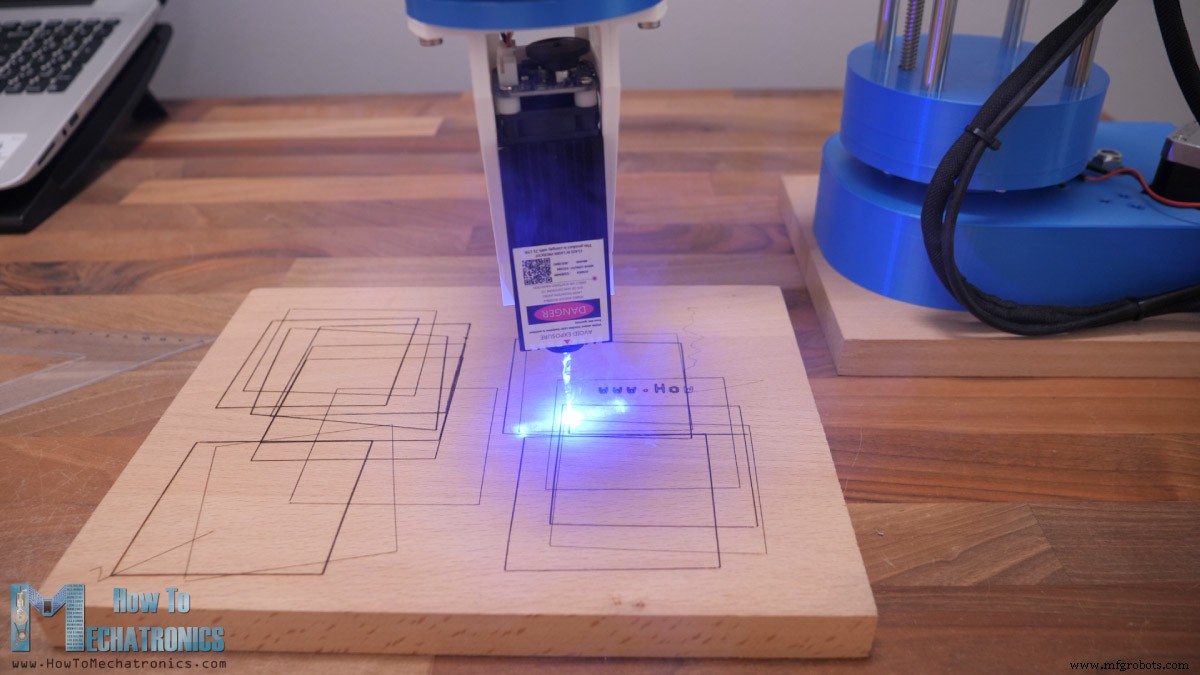
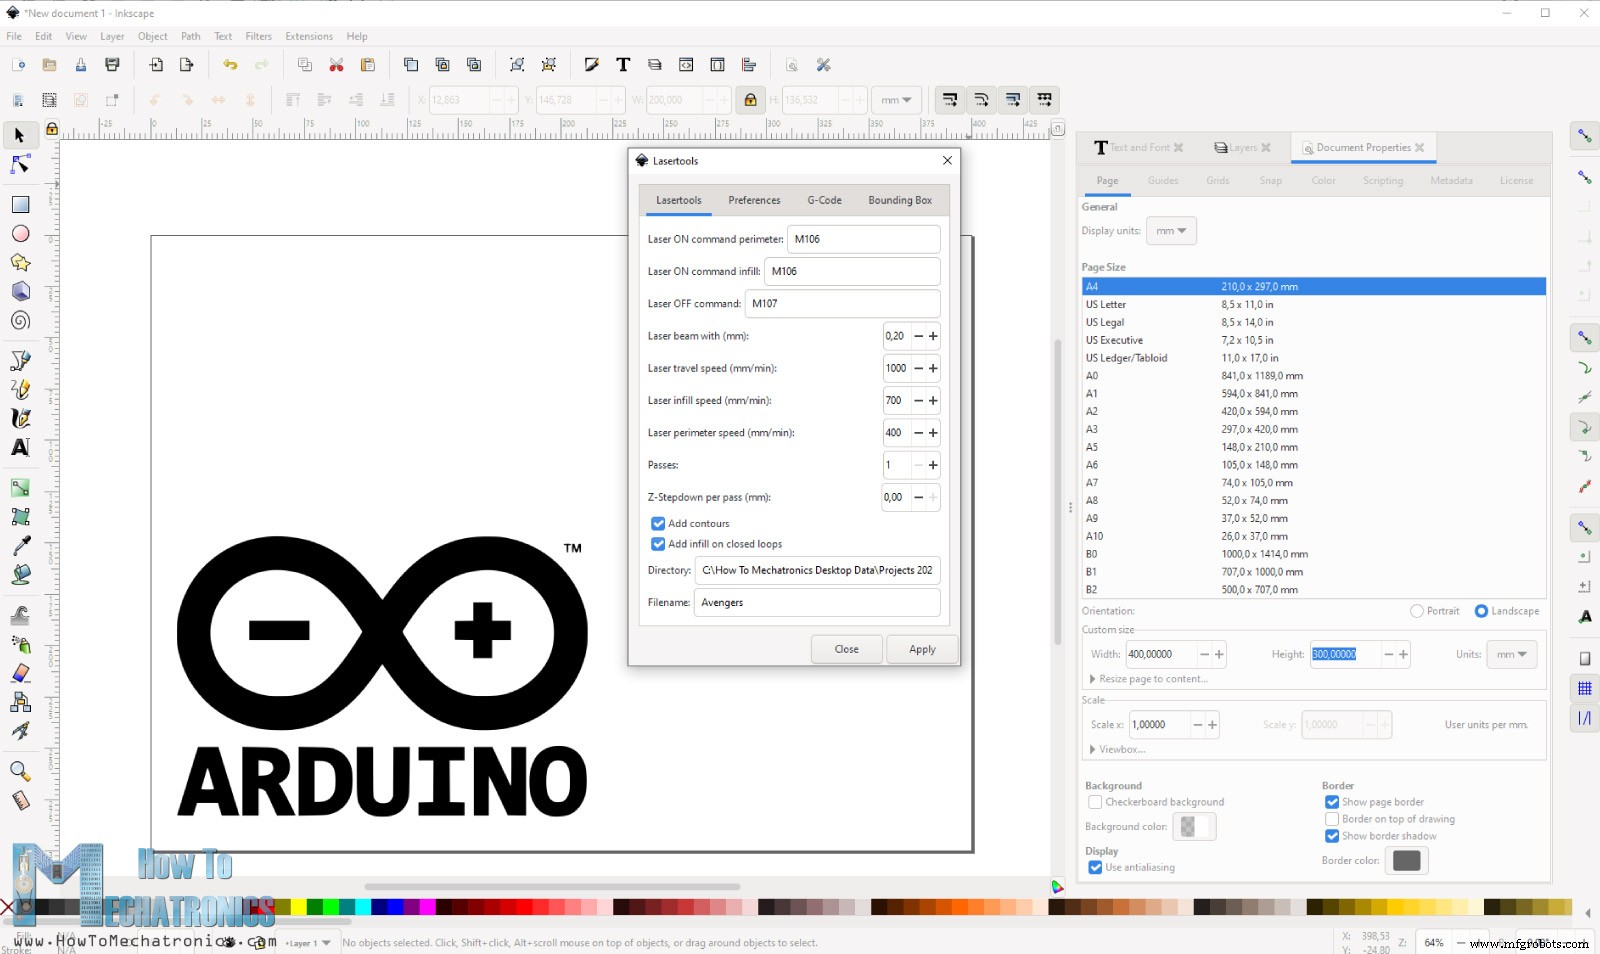
将前期自制的3D打印SCARA机械臂(4自由度,4×NEMA 17电机)改装为激光雕刻机。原版用Arduino UNO+CNC Shield,现升级为Arduino Mega+RAMPS 1.6板,改跑Marlin 3D打印固件(原生支持SCARA运动学与激光控制)。末端执行器从夹爪换装5.5W激光模组,保留Z轴大行程优势,可雕刻高矮不一工件。 工作空间覆盖机身前方及两侧,理论可达360°环绕作业。G代码生成用Inkscape+Lasertools插件,支持轮廓/填充、PWM功率、速度分层等参数。 拆下夹爪(4螺栓),原伺服线复用供激光。模组12V供电,PWM双线控制(GND/VCC),焊接公头排针对接末端线缆,两颗M3螺丝锁紧模组,四颗M4螺栓固定至第4轴旋转中心,确保旋转不偏移光斑位置。 Arduino Mega+RAMPS板,A4988驱动(1/16细分,三跳帽全插)。限位开关常闭两线接各轴S/-引脚。激光控制引脚选D9(原风扇引脚,支持PWM)。12V/3A电源供电。接线整理后塞入线套,外观整洁。 二轴回零触发块改胶小块,使回零位置为0°(与一轴共线)且能向左摆动。原触发块干涉底部螺母,改用热熔嵌入螺母解决干涉。 用PlatformIO(VS Code插件)编译烧录,避免Arduino IDE内存不足报错。从Marlin配置仓库下载SCARA预设配置(Configuration.h/.h)覆盖默认文件。 步进/度计算:200步/圈 × 16细分 = 3200步/圈。一轴20:1减速 → 64000步/圈 ÷ 360° = 177.78。二轴16:1 → 142.22。Z轴8mm导程丝杠 → 3200÷8=400步/mm。电机方向若反可改INVERT_X_DIR等参数。 Marlin SCARA模式存Bug:需修改scara.cpp第75行、motion.cpp注释两行、configuration.h注释VALIDATE_HOMING_ENDSTOPS、configuration_adv.h取消注释QUICK_HOME。即便如此回零仍不稳定,**变通法:回零完成后断开Repetier-Host重连,即可正常运动**。 设置COM口、波特率、打印机形状(X/Y最大值)。连接后手动将关节拨近限位,点Home回零。回零序列:二轴先动,触发后一轴动,最后Z轴。重连后发G00 X0 Y0回工作原点,发M106 S10(PWM 0-255)弱光定位聚焦(建议焦距5cm,调至最小光斑)。 先雕方块校准。初期因MANUAL_X_HOME_POS错误位置偏移,修正后位置准确但方块非正方。根因:机臂伸展时自重下沉导致实际臂长偏差。实测微调臂长:一臂228→228.15mm,二臂136.5→136.2mm,方块变正。但不同工作区位置精度仍有波动(结构柔性所致)。 Inkscape设定页面大小=工作区。导入位图→Trace Bitmap矢量化→Lasertools插件生成G代码。关键设置:激光指令M106,轮廓/填充可选,分别设走空/填充/轮廓速度,填充区可降PWM(如M106 S128)或提速模拟灰阶。勾选“生成边界框预览G代码”便于定位工件。 Repetier-Host勾选“显示走空移动”预览,点“打印”开始雕刻。演示案例:Logo雕刻、木盒前后面雕字、蝙蝠侠剪影轮廓/填充对比、600×450mm大幅面分区拼接雕刻(移动机身+改参数分两次完成)。 尽管Marlin SCARA模式Bug多、结构刚性不足有回差,但通过参数微调与软件规避,成功跑通全流程。项目展示了SCARA运动学逆解、Marlin配置、激光G代码生成等核心知识,为更高性能SCARA雕刻机打下基础。**操作务必佩戴激光护目镜、防毒面具,保持通风。**项目背景
机械改装
激光模组安装
电子系统更换
机械微调
Marlin固件配置详解
关键参数设置
#define MP_SCARA          // 串联式SCARA(而非并联MORGAN)
#define SCARA_LINKAGE_1 228.15  // 一臂长 mm
#define SCARA_LINKAGE_2 136.2   // 二臂长 mm
#define SCARA_OFFSET_X 300      // 座标系原点相对塔基偏移
#define SCARA_OFFSET_Y 150
#define MANUAL_X_HOME_POS ...   // 通过SolidWorks草图反推回零点XY坐标
#define X_HOME_DIR -1           // 最小端回零
#define Y_HOME_DIR -1
#define Z_HOME_DIR -1
#define DEFAULT_AXIS_STEPS_PER_UNIT { 177.78, 142.22, 400, 93 } // 步进/度或mm
已知Bug规避
控制软件:Repetier-Host
雕刻实测与精度调优
G代码生成流程
总结
制造工艺
- 复古 Numitron 管时钟:Arduino Nano 驱动,低温可靠省电
- 舵机驱动避障机器人:基于 Arduino 与 HC-SR04 构建
- Arduino + Android 蓝牙控制 Roomba Create 2 扫地机器人完整指南
- Arduino DIY 电压表:Nokia 5110 屏幕显示,手把手教学
- MobBob:3D 打印智能机器人,Android 手机无缝控制,语音视觉一体
- 自制高精度测距轮:Arduino Nano + 旋转编码器 + 1602 LCD
- 高精度空气质量监测仪:Sharp GP2Y1010AU0F 粉尘传感器 + Arduino Nano
- Arduino Nano 与 WS2812 灯带打造 1D 乒乓球游戏——分步 DIY 教程
- DIY 手势控制机械臂:基于 Arduino + 柔性传感器 + IMU + 蓝牙的六自由度仿生臂
- 通过专用 Android App 蓝牙控制 Arduino 机械臂
- 手把手打造Arduino Nano喂食机器人
- Arduino Pro Micro 实现 HID UPS:将"哑"电源升级为 USB 智能后备电源