


自制火星毅力号探测车复刻版:摇臂悬挂+阿克曼转向+Arduino Mega全攻略
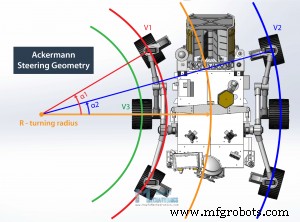
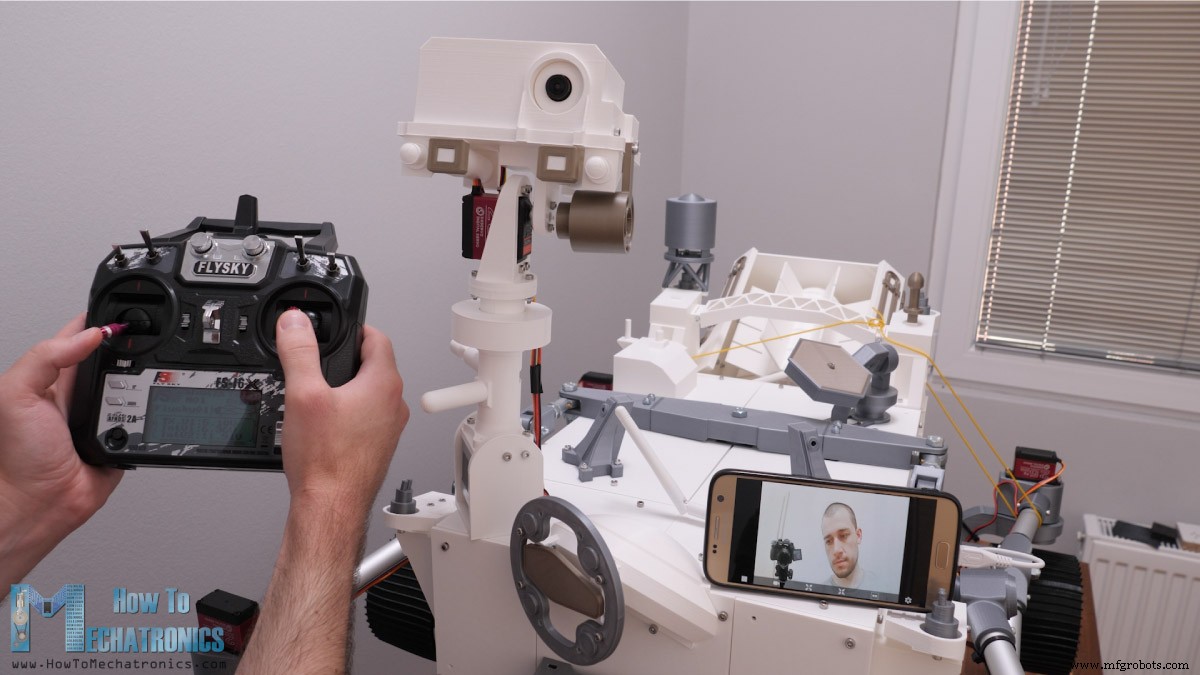
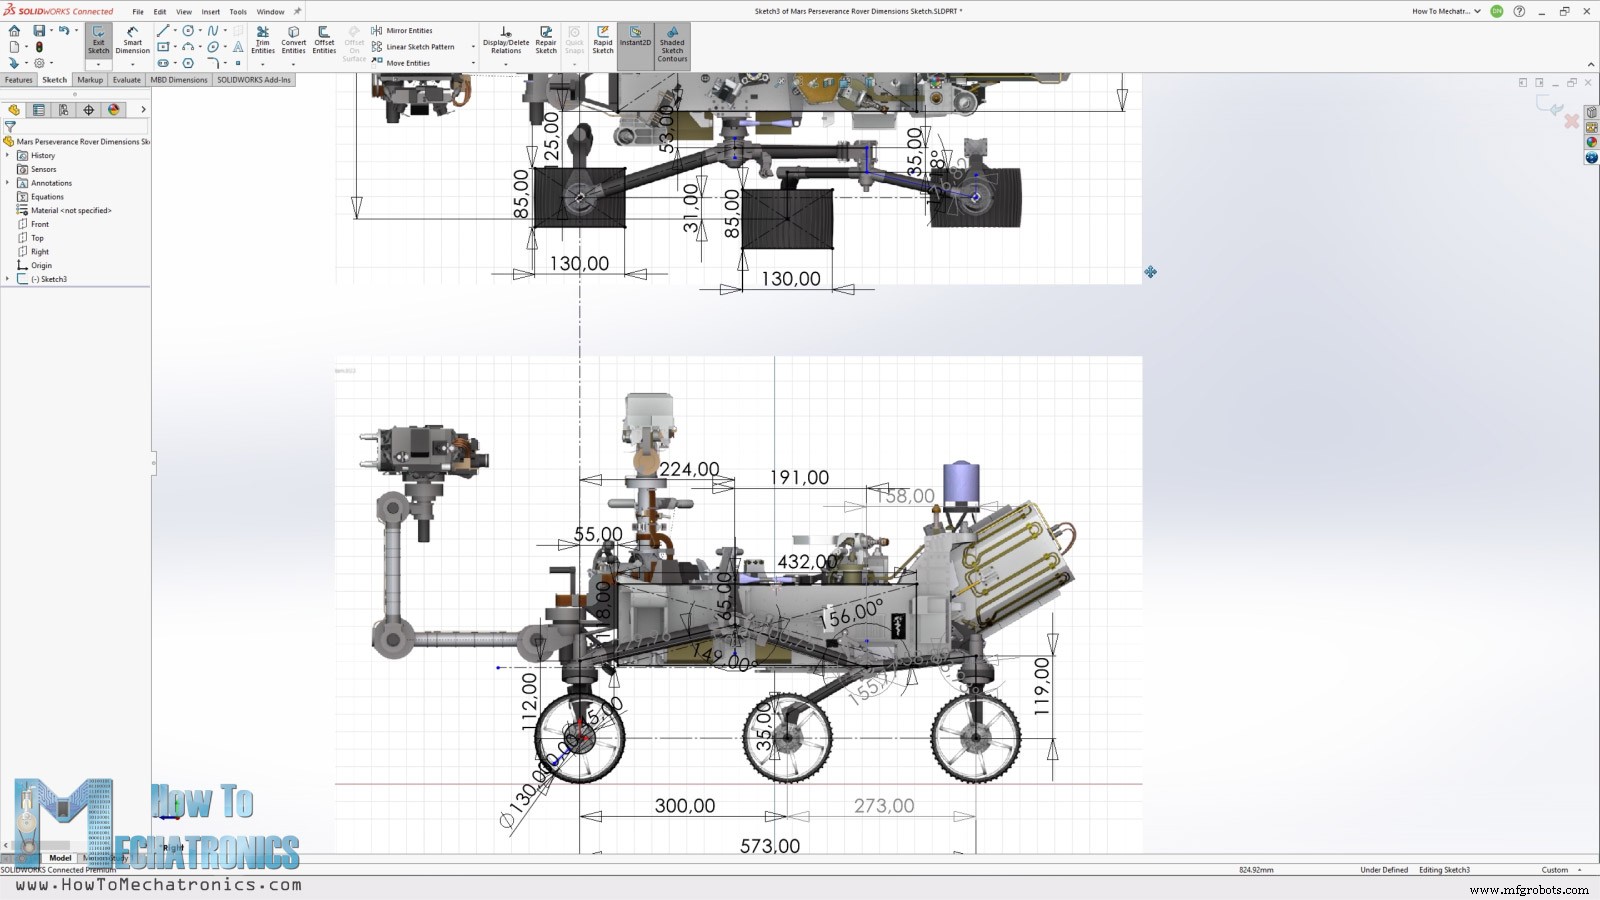
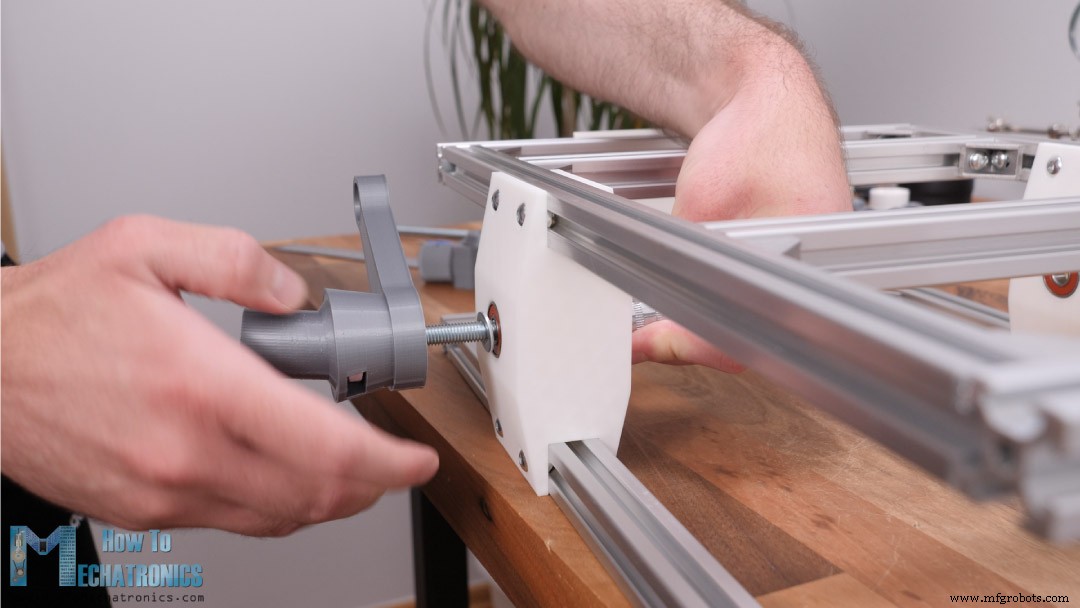
复刻NASA毅力号火星车,采用**摇臂-平衡臂悬挂**,六轮全时贴地,可翻越直径2倍轮径障碍。六轮独立12V/50RPM减速电机驱动(建议改10-20RPM)。四角轮各配一舵机转向,实现**阿克曼转向几何**:转弯时内侧轮转角大、转速低,外侧轮转角小、转速高,消除轮胎侧滑。 控制核心:Arduino Mega + 定制PCB Shield。遥控端:FlySky遥控器+接收机(iBus协议)。FPV摄像头云台(NEMA 17步进电机横向+舵机俯仰),手机实时接收图传。机械臂、采样装置等暂缺,后续规划添加。 基于NASA官方3D模型(Blender导入),按轮径130mm缩放正/侧/俯视图,提取关键尺寸建模。SolidWorks 3DEXPERIENCE(云协作、浏览器建模xDesign)设计,零件适配3D打印。摇臂用20mm圆铝管,底盘用2020型材。STL文件可在Thangs下载。 打印建议:水平扩展-0.1mm补偿孔径收缩。总打印量大,仅打印功能件可减半耗时。Creality CR-10/V3表现优异,轮子用柔性耗材需直驱挤出机。 型材切割组装底盘框架,侧装摇臂关节(M5螺栓,距前梁134mm)。摇臂主轴最受力,打印方向关键:应力沿壁厚方向(侧向打印)而非层间。主轴嵌M8螺栓+螺母强化,7.5mm孔配合螺栓自攻成牙。平衡臂关节同理(双轴承+M8螺栓)。 圆铝管打孔定位法:划基线→套入打印件标记孔位→两侧对钻2.5mm→M3螺栓自攻成牙。转向关节:双轴承+M6螺栓连接舵机盘与电机盘,舵机舵盘通过六角联轴器传动,**双M6螺母对锁防松动**。 无差速器底盘会自由摆动。差速杆三段式打印拼接,中部双轴承+M8螺栓枢转。左右各连拉杆(M8螺纹杆+球头关节+嵌入螺母打印件),长度调至底盘水平。差速杆与摇臂连杆用双轴承+M5螺栓。完成后单侧抬升,另侧下沉,底盘俯仰角为两摇臂平均值,六轮恒贴地。 六路37mm直流减速电机(轴联轴器嵌M3嵌件锁轴、M4螺母锁轮)。轮子双件:柔性丝打印胎体+PLA轮毂(卡槽传动)。四角高扭数字舵机(25kg·cm,4.8-6.8V)驱动转向。 云台:NEMA 17步进电机+M5丝杠横向,舵机俯仰。FPV摄像头专用支架嵌入外观外壳,顶盖卡扣可拆。外观件(非功能件)按模型组装,中部顶盖卡扣式可拆卸维护电子舱。 六路DRV8871驱动直流电机(PWM、3.6A峰值)。舵机供电经DC-DC降压(12V→6V,≥8A)。云台步进电机用A4988/DRV8825。分压电阻监测电池电压。FlySky接收机取电6V,iBus数据接串口;回传电压需第二串口接传感器iBus。FPV摄像头+图传直供12V。3S锂聚合物电池供电,XT60接头,后右面板装拨动开关(20AWG大电流线)。 Altium Designer设计(原理图→自动布线→3D装配输出STEP)。Mega Shield形态,集成6×DRV8871、3.3V稳压、NRF24L01/DHT22/罗盘/I2C/串口预留接口,为未来扩展预留。PCBWay打样蓝色阻焊,元件全贴片座便于调试。焊接顺序:小元件→Mega排针→传感器/接口排针→DS3231 RTC(弯脚焊接+纽扣电池)→飞线连接电机/舵机/云台/接收机/降压/电池/开关/FPV。 用IBusBM库解析遥控数据(CH0转向、CH2油门、CH6模式等)。核心算法: 代码结构清晰,预留GPS导航、传感器融合、机械臂等扩展接口。 项目完整复现了毅力号核心机械结构与电子架构,阿克曼转向与摇臂悬挂协同工作表现优异。定制PCB极大简化布线,代码模块化便于二次开发。后续计划加入机械臂、土壤采集、自主导航等功能,打造功能完备的火星车平台。核心特性
3D建模与打印
机械组装重点
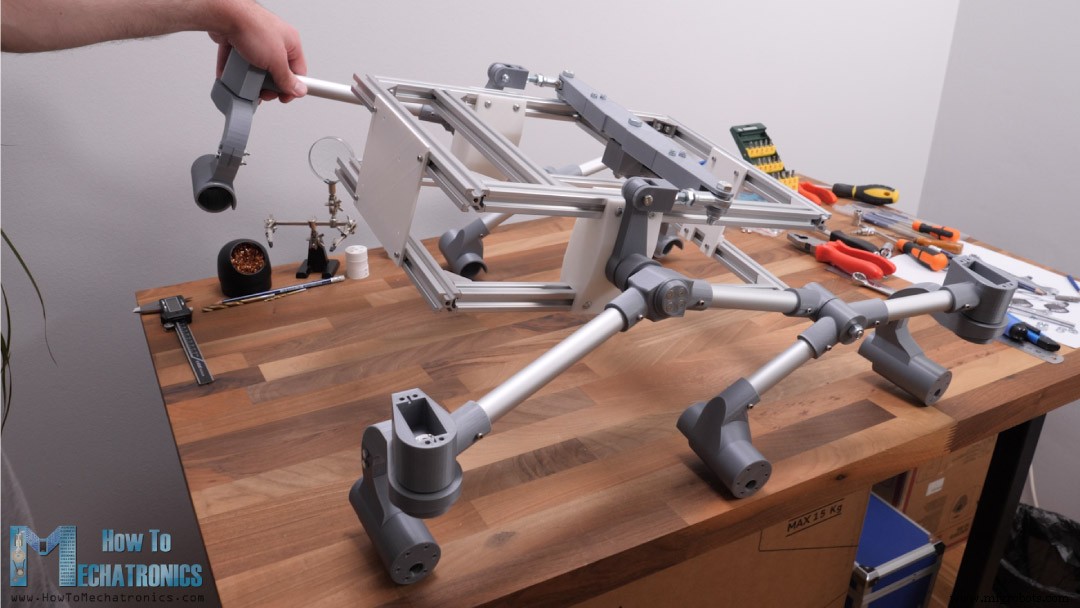
底盘与摇臂悬挂
差速器机构
驱动与转向电机
摄像头云台与外观件
电子系统与定制PCB
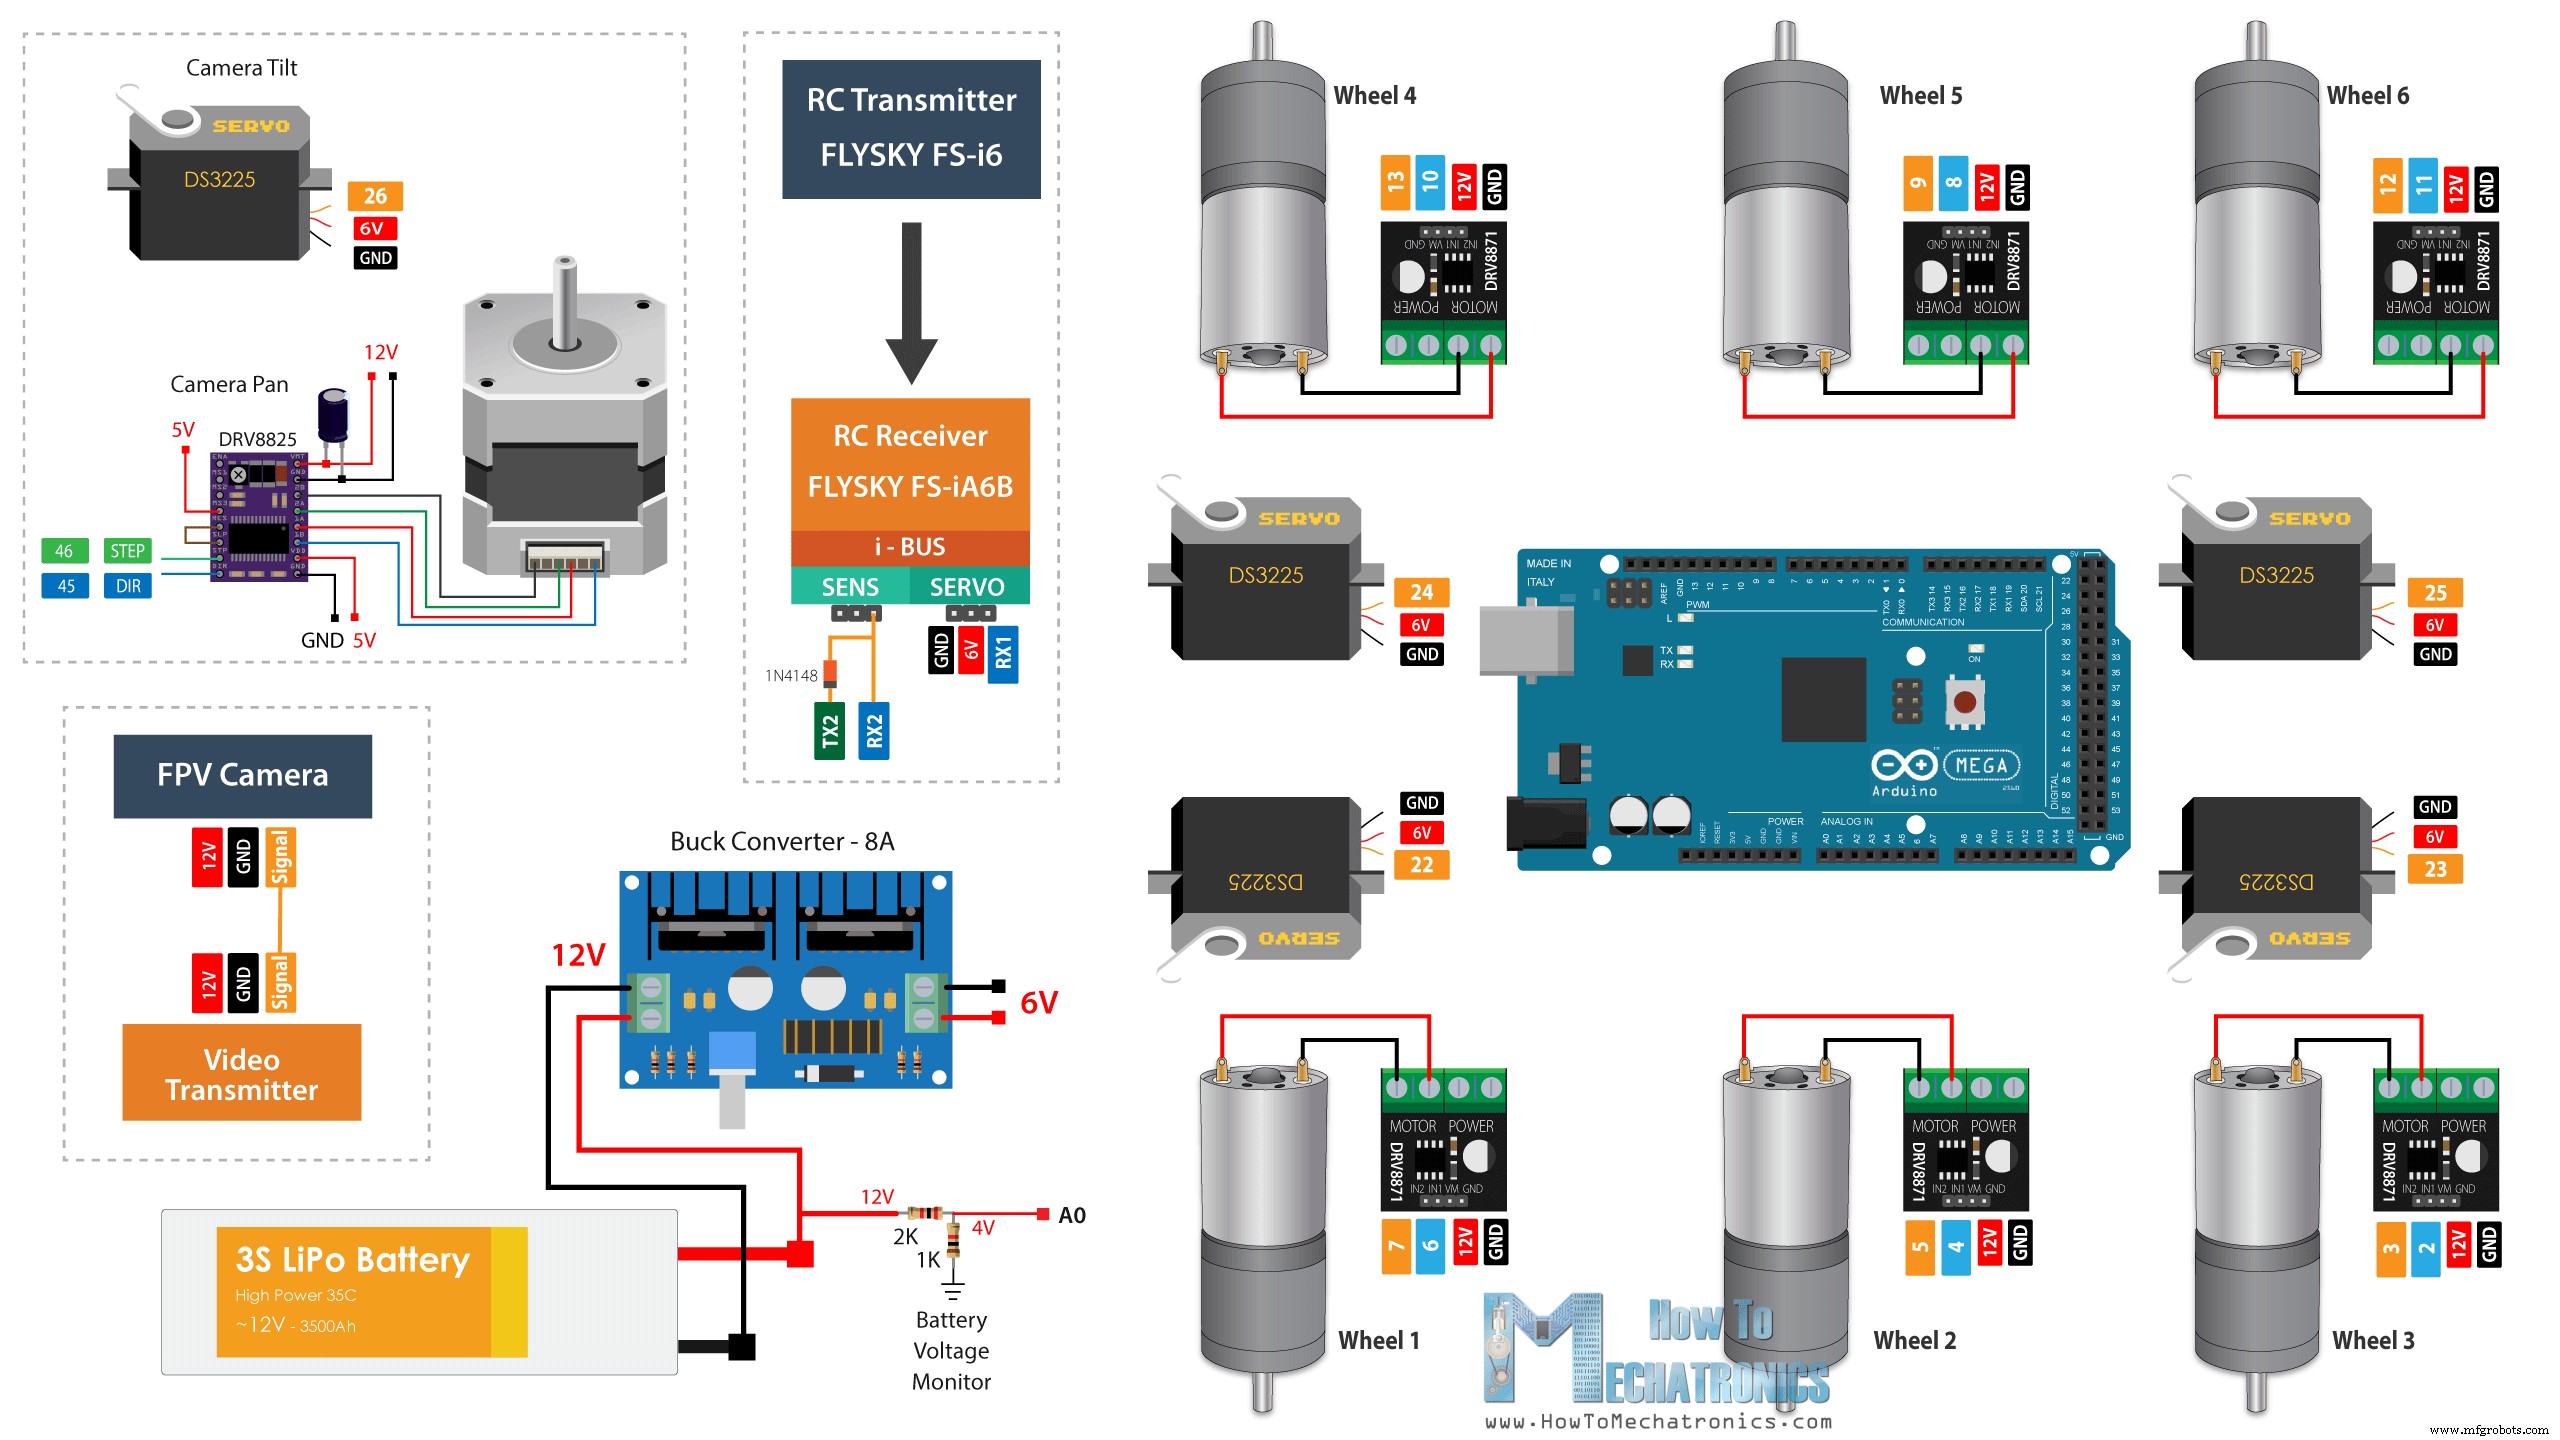
电路原理
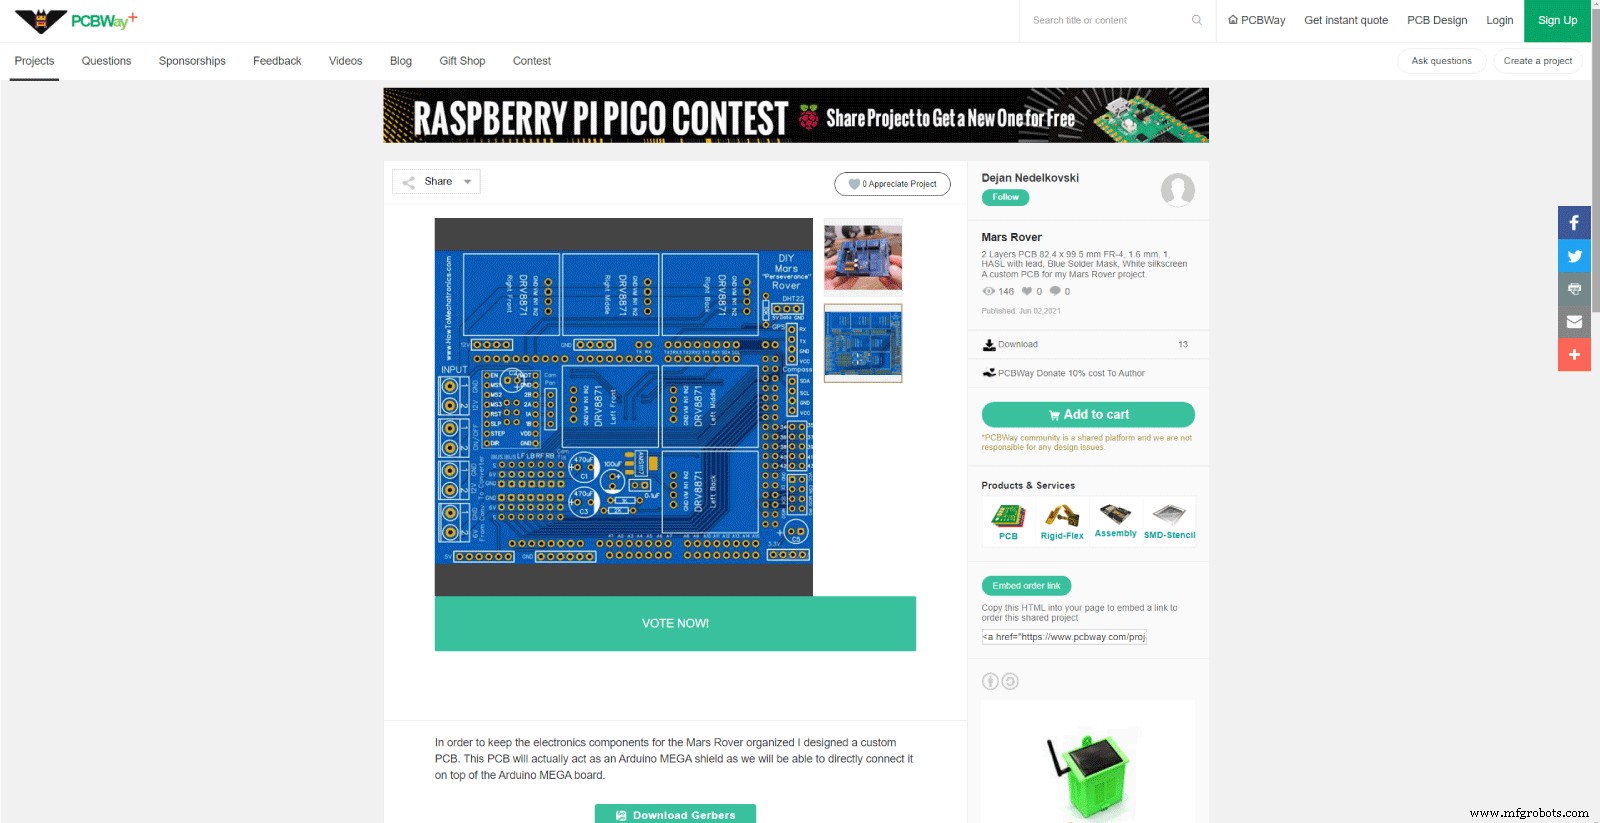
PCB设计与组装
Arduino控制代码逻辑
// 转向半径 r 映射:中位±30 对应 1400~600mm
// 速度 s 映射:油门 1000~2000 → 0~100%
// 阿克曼几何计算四轮转角 theta 与速度 speed
// 外侧轮速 ≈ s,内侧轮速按几何公式衰减
// 舵机角度用 ServoEasing 库平滑输出
// 电机 PWM 用 analogWrite() 驱动 DRV8871
总结
制造工艺
- 树莓派 2 运行 Windows IoT Core 打造 Rover 机器人:从入门到进阶指南
- Arduino 音频频率检测:基于 FFT 测量最响亮声音峰值
- Arduino 井字棋游戏:MAX7219 点阵屏 + 纸板外壳 DIY
- Arduino DIY 电压表:Nokia 5110 屏幕显示,手把手教学
- 使用 SparkFun 7 段数码管构建可靠的 Arduino 倒计时器
- 自制 Arduino 遥控保时捷赛车:从改装底盘到手机 App 控制全攻略
- 基于 Arduino UNO 构建可靠的智能能源监测仪——分步指南
- 使用 Arduino 制作便携式 RFID 门锁——分步指南
- Arduino Nano 与 TCS3200 传感器实现物体颜色检测
- DIY Arduino 身高测量仪:超声波非接触测高,精准易制
- Arduino Nano 脉冲感应金属探测器 – DIY 套件与指南
- 基于蓝牙的智能家居自动化控制系统