


案例研究:RoboDK API重构增材制造工作流,效率跃升
软件切换隐性消耗累积巨大。葡挪研究团队基于RoboDK API开发中间件,打通Slic3r切片→RoboDK仿真→机器人打印全链路,异步并行架构显著提升吞吐。
研究团队
- Filipe Monteiro Ribeiro & J. Norberto Pires — 科英布拉大学(葡萄牙)
- Amin S. Azar — SINTEF(挪威最大制造研究机构)
成果发表于《Industrial Robot》期刊:《面向增材制造的机器人控制架构实现》。
痛点与目标
RoboDK现有流程:切片软件(Slic3r)出G代码→手动导入RoboDK→生成程序。团队识别三大优化点:
- 增材仿真增强:RoboDK不原生模拟材料堆积,团队用Python补全沉积可视化
- 离线仿真保真:虚拟环境规避实机碰撞风险,RoboDK后处理器直出实机代码
- 异步并行架构:切片计算不阻塞仿真主线程,Python
asyncio实现并发控制
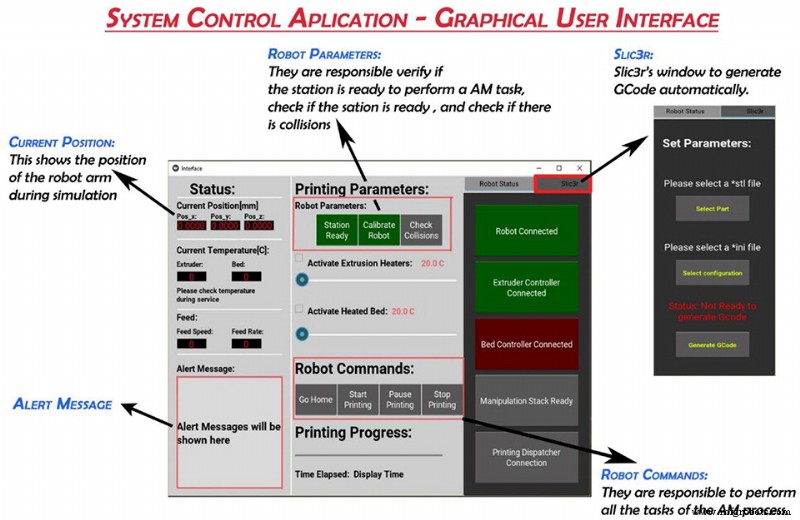
中间件夹在Slic3r与RoboDK之间,编排全流程。
关键突破:异步操作优势
RoboDK本身多线程安全,但外部程序若同步调用会阻塞。团队用asyncio实现:
- 切片生成G代码期间,仿真继续跑、机器人继续动
- 多Python脚本并行互不干扰
- 事件驱动响应传感器/用户交互
普通用户也能用API提效
非科研项目同样受益:
- 读API文档,评估可自动化的环节
- 规划外部程序承担的子任务
- 用Python/RoboLink开发中间件
- 仿真验证后部署生产
无代码选项:SolidWorks等插件同样流线型集成。但API适配无插件软件,如本案Slic3r。
分钟级工作流压缩,长周期=巨大产能释放。
您的工作流哪里卡顿?评论区描述场景,或加入LinkedIn、Twitter、Facebook、Instagram、RoboDK论坛共谋优化。
工业机器人