


新版机器人安全标准:人机协作操作正式纳入规范
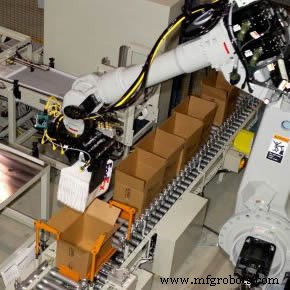
曾认为自动化机器人过程中应用工装夹具作为人机隔离,该思路随美国国家标准协会新国家机器人安全标准废除。
这是ANSI/RIA R15.06-2012标准自1999年以来首次更新,现与国际ISO 10218:2011机器人制造商和集成商标准协调一致。
国际采用此标准允许一国设计制造的系统自由跨国迁移不失安全合规性。
新标准特性"协作操作",引入工人在自动机器人运行中主动互动。现在系统可设计为操作员直接上下料机器人,消除曾作为操作员与机器人中介的昂贵工装。
另一特性"安全额定软轴和空间限位"技术,允许安全额定软件控制机器人运动使限制空间更灵活。
案例研究证明该特性节省占地空间和系统设计成本。
工业机器人
- 新功能:标准故障代码——精简维护、削减成本
- GrabCAD推出强大SolidWorks插件:无缝衔接3D打印工作流
- Universal Robots任命Kim Povlsen为总裁,强化丹麦机器人领军地位
- PLASTICS 发布 ANSI B151.27-2021:机器人-注塑机系统安全新标准
- Omron发布i4系列SCARA机器人,实现高速精密装配
- MIPI联盟发布I3C v1.1:现代数据通信标准新里程碑
- 机器人安全标准更新:Carole Franklin 解答高频疑问
- HowToRobot.com誓让每家中小工厂都用上机器人
- HowToRobot:全球首个机器人数字化匹配平台,重塑供需连接
- 2022机器人趋势:制造商创新自动化策略
- 发那科M-2iA并联机器人:高速拾取装配的新标杆
- Chesterton推出连接物联网传感器提升旋转设备正常运行时间