
掌握机器人逆运动学:精准运动控制的关键
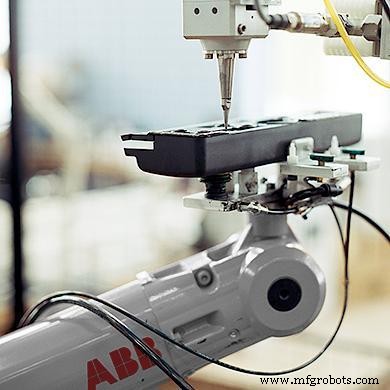
机器人运动学是力学分支,研究物体运动而不涉及致动力。它将几何学应用于机器人运动链的各自由度,是规划控制机器人运动、计算驱动器力/扭矩的基础。非线性方程用于布局关节参数以配置机器人系统,运动学方程至关重要。
机器人逆运动学是通过计算关节参数实现末端执行器期望位姿的过程。即:明确末端要做什么,反推各关节角度。例如让机器人抓取箱子,需计算各关节角度完成任务。逆运动学极其有用有效,但可能无解或多解,计算复杂。
工业机器人

 亿迅智能制造网
机器人运动学是力学分支,研究物体运动而不涉及致动力。它将几何学应用于机器人运动链的各自由度,是规划控制机器人运动、计算驱动器力/扭矩的基础。非线性方程用于布局关节参数以配置机器人系统,运动学方程至关重要。
机器人逆运动学是通过计算关节参数实现末端执行器期望位姿的过程。即:明确末端要做什么,反推各关节角度。例如让机器人抓取箱子,需计算各关节角度完成任务。逆运动学极其有用有效,但可能无解或多解,计算复杂。
工业机器人
拥有 120 余年历史的 KUKA(Keller und Knappich Augsburg)见证了一个多世纪的长青与创新。1898 年起步于家用和路灯照明,收购不来梅工程公司后业务腾飞,焊接和装配系统市场份额大增。如今员工约 1.42 万,年销售额超 35 亿欧元。 里程碑事件 1973 首款六轴电机驱动机器人 FAMULUS 问世,汽车行业突破。 1985 推出 Z 型机械臂,打破平行四边形传统,六自由度全灵活运动。 1996 汉诺威展发布全球首款 PC 基础机器人控制器,支持 6D 鼠标实时示教,Windows 界面编程控制。 1998 首台重型机器人开创大臂展大载荷新品类,拓展应用
机器人运动学是力学分支,研究物体运动而不涉及致动力。它将几何学应用于机器人运动链的各自由度,是规划控制机器人运动、计算驱动器力/扭矩的基础。非线性方程用于布局关节参数以配置机器人系统,运动学方程至关重要。 机器人逆运动学是通过计算关节参数实现末端执行器期望位姿的过程。即:明确末端要做什么,反推各关节角度。例如让机器人抓取箱子,需计算各关节角度完成任务。逆运动学极其有用有效,但可能无解或多解,计算复杂。
别被「翻新机器人」吓退!看看如何在不牺牲品质前提下省钱。 若您考虑自动化生产线流程,但担心新机器人初期投入高昂,我们有绝佳方案:翻新机器人!新机器人的价格标签可能让人望而却步,但知道有更省钱的替代方案,会消除对自动化的顾虑。 什么是翻新机器人? 翻新机器人如同二手车,有过往使用历史。它曾被其他公司使用,来到机器人集成商时需要精心修复。但不同于二手车,二手机器人易于修复。妥善翻新后,机器人寿命可延长至与新机器人相当,可重新集成至制造业,执行相同或不同任务。 翻新机器人应经历彻底检查、拆解清洗、更换磨损/故障部件、更换润滑脂、检查线缆,最终测试并重新喷漆。 如何信任翻新品质? 并非所有翻新商
客户最常问的问题之一是:「机器人和控制器的电池有什么用?多久换一次?」通常紧接着问:「怎么换?」机器人和控制器电池均用于断电时维持存储数据。但机械臂与控制器存储的数据不同,同等重要。请查阅维护手册确认正确更换方法。 机械臂存储的数据用于维持各轴编码器脉冲值,控制机器人位置数据。若机械臂电池失效且主电源丢失,机器人需重新归零。每年预防性更换可确保电池电量充足、运行正常。 控制器电池在设备无电时保持内存数据,含程序、安装软件、系统变量、I/O 配置等。电池失效会导致这些数据丢失,需数小时恢复。另一预防措施:定期备份控制器,并每年预防性更换电池。 长期存放机器人时,重要的是备份控制器以备后用。可