


Universal Robots发布ActiNav套件 实现机床上下料无缝箱式拾取
马萨诸塞州波士顿,2020年4月9日——Universal Robots(UR)推出ActiNav,一款新型UR+应用套件,助各规模企业简化UR协作机器人自主箱式拾取零件并精准装入机床的集成。ActiNav同步处理视觉处理、无碰撞运动规划与自主实时机器人控制,消除箱式拾取应用常见的复杂性与风险。
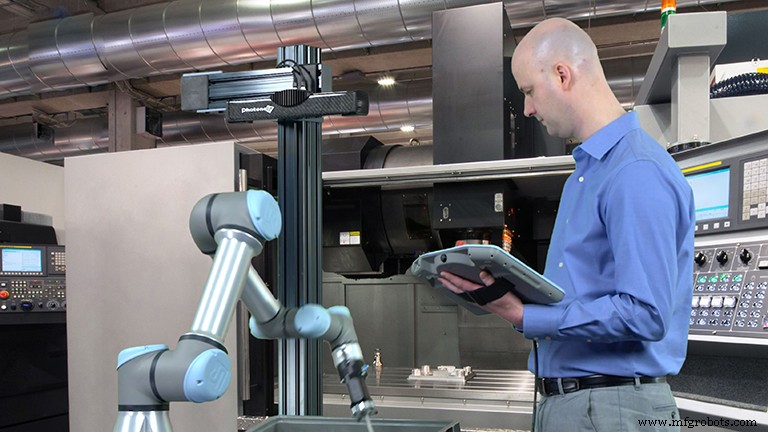
自动化箱式拾取的复杂性业内众所周知,集成与编程投入巨大。现有产品多聚焦视觉层面,往往需数百行额外代码填补“拾取”到“放置”的鸿沟——尤其当“放置”非简单落入箱筐,而是精准装入夹具进一步加工时。ActiNav自主箱式拾取改变此局:无箱式拾取部署经验的制造商也能实现高机床运行时间、精准放置、极少人工干预。
ActiNav将实时自主运动控制、协作机器人、视觉与传感器系统集于一套。无需视觉或机器人编程专长,采用“演示教导”原则,通过UR协作机器人示教器集成的六步向导式设置流程完成部署。制造商内部自动化团队或UR分销商/集成商均可部署。
UR产品与应用管理副总裁Jim Lawton表示:“机床上下料一直是协作机器人核心应用。我们发现市场迫切需要简单方案,让UR协作机器人自主从深箱定位拾取零件并精准装入机床。这非拾取放置,而是精准拾取与零件定向放置。”
ActiNav通过UR分销渠道及新UR+应用套件平台供应,该平台扩展了UR+生态系统(认证与UR协作机器人无缝协作的组件)。ActiNav适配UR5e、UR10e e-Series协作机器人、UR+组件或用户自定义末端执行器、应用专用夹具/固定装置。套件含自主运动模块(AMM)、ActiNav URCap用户界面软件及多款3D传感器供选。
Lawton解释ActiNav如何省去托盘、振动盘、输送机等送料环节:“零件常已在料箱,最灵活可扩展的方式是将料箱送至机床,直接拾取装入,减少占地面积与零件专用工装。”
ActiNav自主将零件装入数控或钻/去毛刺/焊/修边/攻丝等加工机床。高分辨率3D传感器与CAD匹配实现高精度拾取,由自主运动模块(AMM)决定拾取策略并控制机器人每次拾取放置。自主运动控制使ActiNav能在装更多零件的深箱内作业,这是独立箱式拾取视觉系统难以企及的。
IDC机器人研究总监Remy Glaisner关注自动化机床上下料市场。他表示:“当下技术用户极欲保障业务连续性,简化高柔性机器人系统的集成或重新部署成关键能力。ActiNav将重塑智能系统未来的运营预期。”
自动化控制系统
- ATI Industrial Automation:工业机器人自动换刀系统领军者
- ActiNav让UR协作机器人化身自主抓取单元,大幅提升机器看护效率
- 革命性新品发布开启工业机器人新纪元
- ATI推出AOV-10轴向柔性轨道砂光机:精密机器人表面精加工
- 欧姆龙发布Flow Core:提升移动机器人可靠性与灵活性的先进软件
- Universal Robots推出全球最大协作机器人虚拟会议WeAreCobots
- 优傲机器人携手菲利浦机床印度 拓展制造生产力
- Robotiq推出高性价比多功能箱式拣选机器人,面向中大批量制造
- Seegrid推出Fleet Geek:面向自主移动机器人的先进云分析平台
- 机器看护详解:优势、自动化与应用
- 如何选择长期高性能的理想CNC机床:关键评估指标
- 工业机器人机床看护:极致节拍压缩驱动生产力跃升的实战范本