


电容触控 3D 打印义肢手——Arduino 驱动执行
项目简介
本项目提出一种可移植至现有 3D 打印义肢手的方案:利用电容触控感应驱动手指执行,结合 e-NABLE Phoenix 手 设计改良。传统电动义肢罕见电容触控应用,本项目将两大亮点融合——Arduino 电容触控执行与 Phoenix 手重混设计。
Phoenix 手原为体驱动模式,本项目通过选取关键部件将其转为电驱动。电容触控优势在于轻触即可驱动手指,现阶段暂不支持单指独立控制,负重与抓握力仍有提升空间。
步骤 1:准备零件
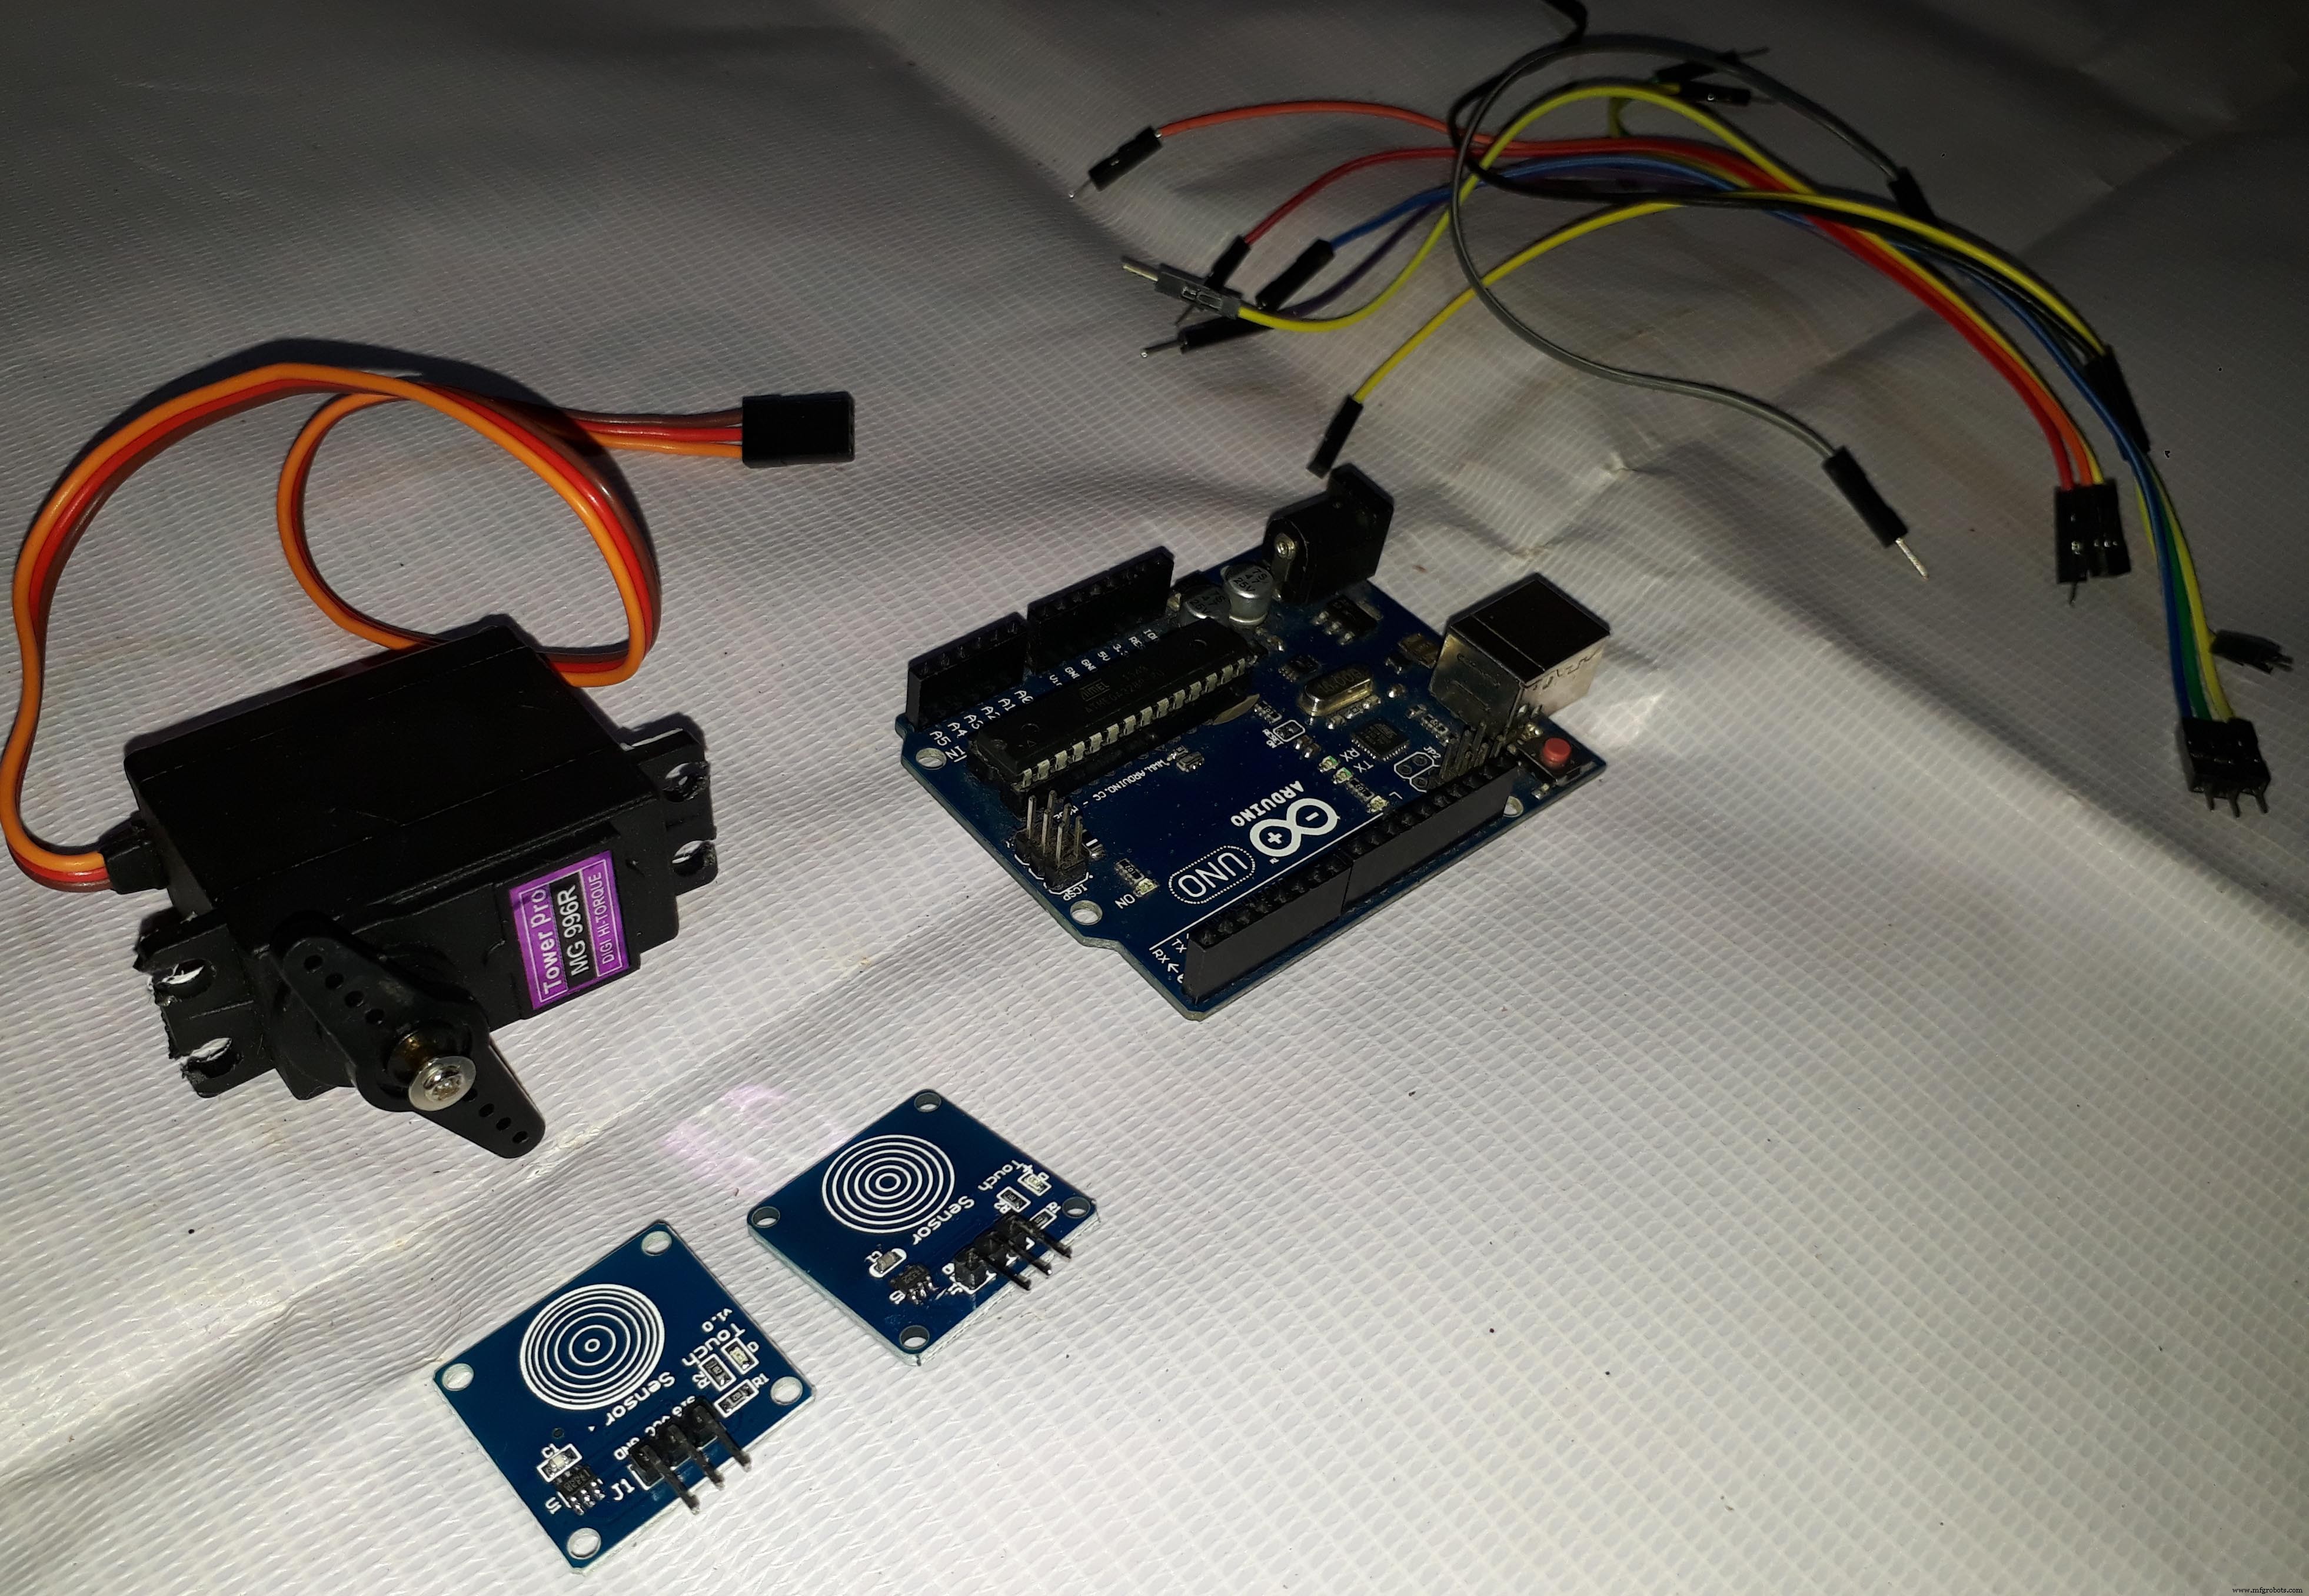
- Arduino Uno ×1
- TTP223 电容触控传感器 ×2
- MG996R 舵机 ×1
Phoenix 手组装:
- 屈肌绳用鱼线,伸肌用橡皮筋
- 工具:3D 打印机、热熔胶枪
步骤 2:手部 3D 打印
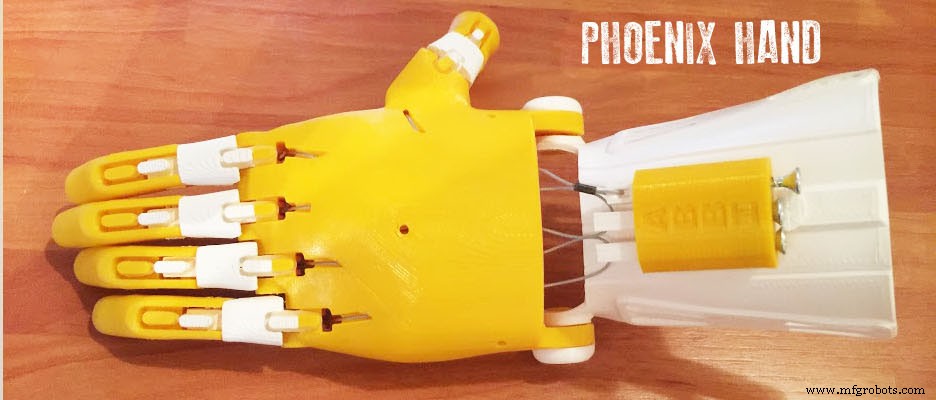
基于 e-NABLE Phoenix 手开源模型,按需打印以下部件(右手版):
- 手指:finger_phalanx.stl ×4、fingertip_long.stl ×2、fingertip_short.stl ×2、thumb_phalanx.stl ×1、thumbtip.stl ×1
- 掌心:palm_right_new_supports.stl ×1
- 卡扣销:fingertip_pin.stl ×4、knuckle_pin_long.stl ×1、knuckle_pin_short.stl ×2、thumb_knuckle_pin.stl ×1、thumbtip_pin.stl ×1
详细组装教程网上已有,不赘述。Flsun 打印机打印总耗时 10-12 小时。部分配合面可能需轻微打磨。
步骤 3:手部组装
Phoenix 手标准组装流程,屈肌用鱼线、伸肌用橡皮筋。如有疑问欢迎留言。
步骤 4:电子部分
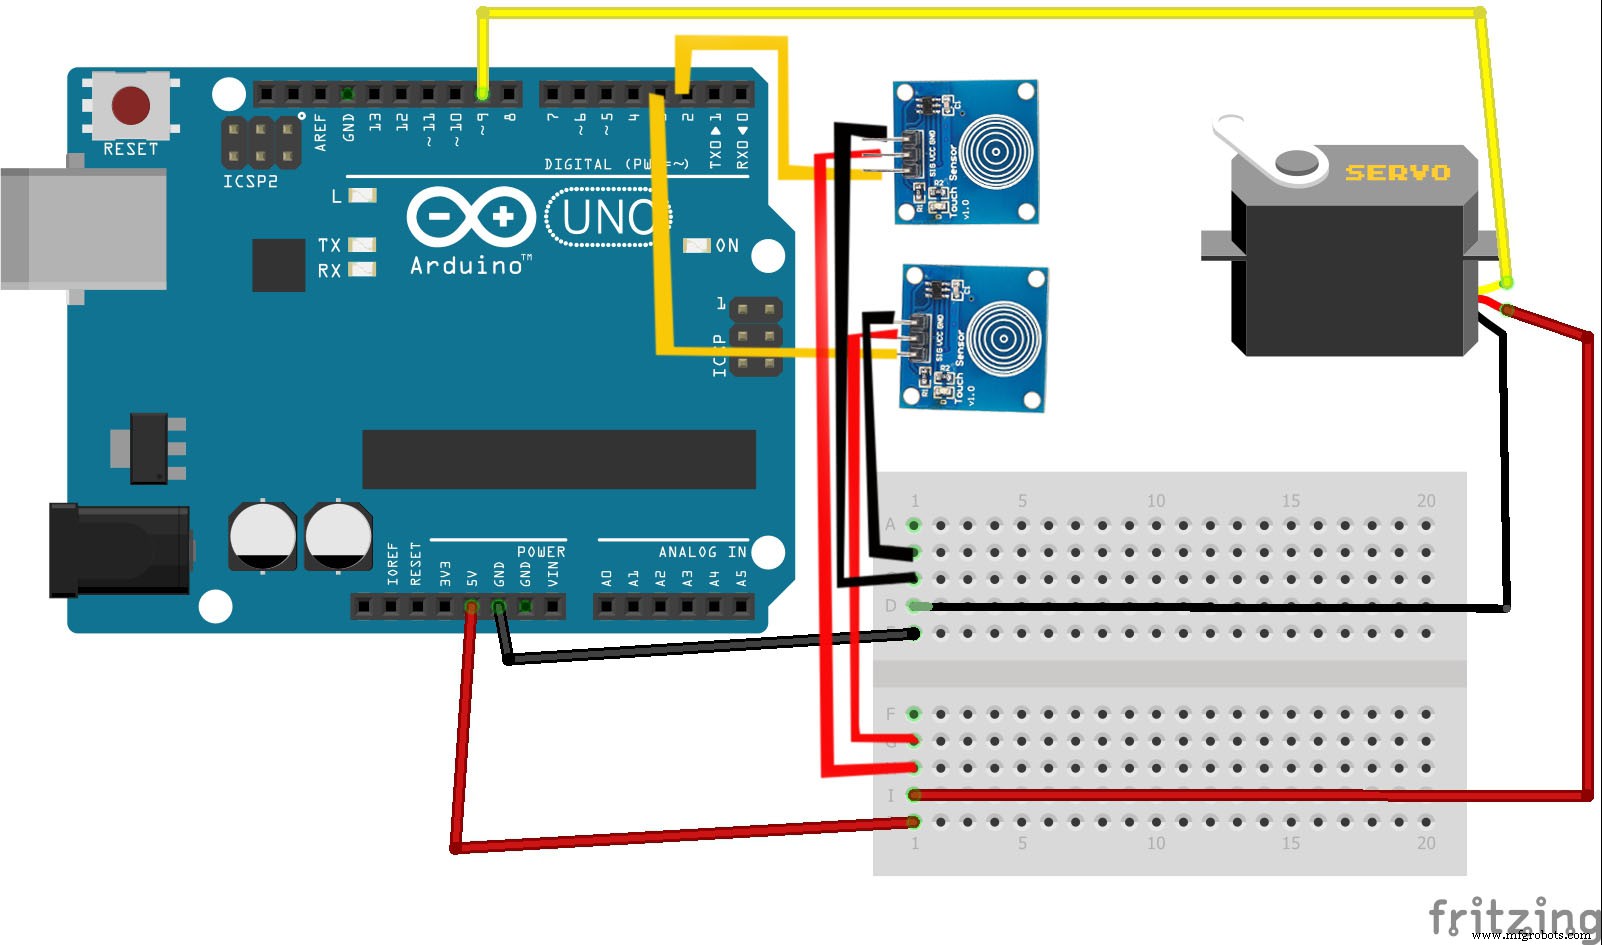
两个 TTP223 触控传感器控制舵机开合手指。附电路图与 Arduino 代码。
快乐制作! 如需更多信息请留言,我会尽力解答。
代码
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2  // 触控传感器1引脚
#define CTS2Pin 3  // 触控传感器2引脚
int pos;
void setup() {
  myservo.attach(9);
}
void loop() {
  int CTSValue1 = digitalRead(CTS1Pin);
  int CTSValue2 = digitalRead(CTS2Pin);
  if (CTSValue1 == HIGH) {
    for (pos = 0; pos <= 180; pos += 1) {
      myservo.write(pos);
      delay(15);
    }
  }
  if (CTSValue2 == HIGH) {
    for (pos = 180; pos >= 0; pos -= 1) {
      myservo.write(pos);
      delay(15);
    }
  }
}
原理图
制造工艺