


先进 AI 系统实现杂乱环境中精准物体检测
UOAIS 模型推理遮挡区域,分层遮挡建模达 SOTA
机器人视觉已高度复杂,应用于自动驾驶、物体操纵等复杂任务。但在物体部分或完全被遮挡的杂乱场景中,识别单个物体仍是难题。通常处理此类场景时,机器人视觉系统仅基于可见部分训练识别遮挡物体,但这需要大量数据集且繁琐。
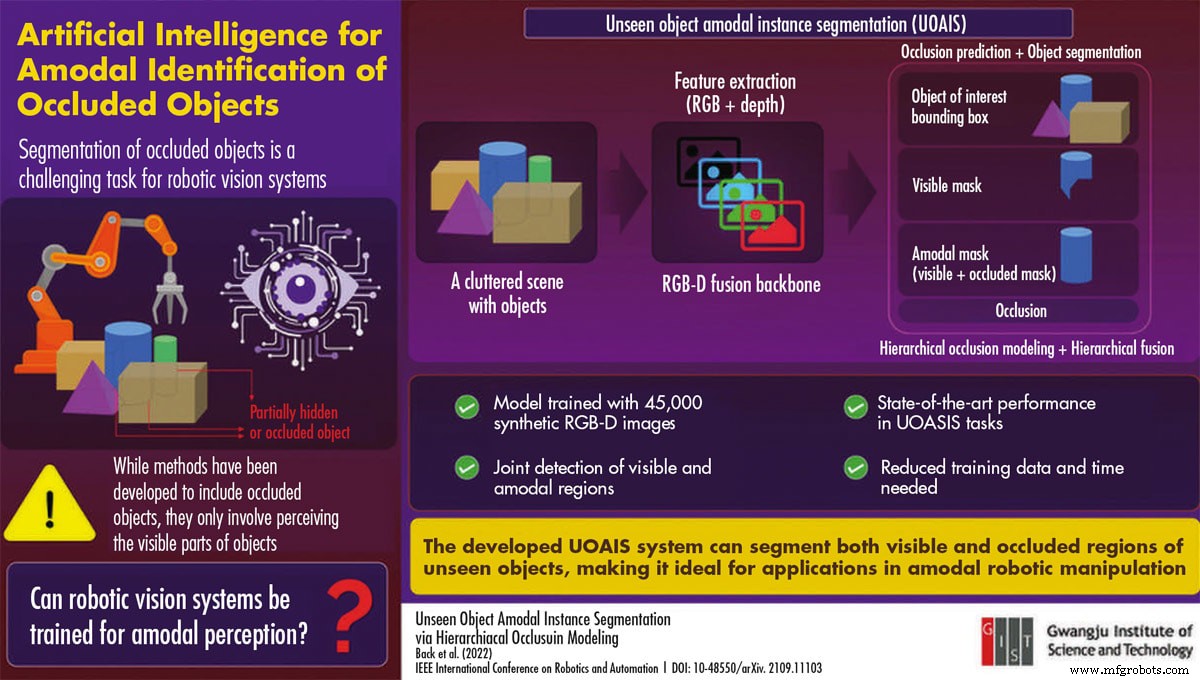
韩国光州科技大学(GIST)Kyoobin Lee 教授团队博士生 Seunghyeok Back 在开发识别分拣杂乱场景物体的 AI 系统时直面此问题。“我们期望机器人识别操纵未遇见或未训练的物体。现实中,深度神经网络泛化能力高度依赖训练数据质量和数量,我们不得不手工逐个采集标注数据。”Back 说。
新研究中,Lee 教授和 Back 开发“未见物体非模态实例分割”(UOAIS)模型检测杂乱场景遮挡物体。为训练模型识别物体几何,他们构建含 4.5 万张带深度信息的照片级真实感合成图像数据库。有限训练数据下,模型能检测多种遮挡物体。遇到杂乱场景,先挑出关注物体,再通过分割为“可见掩码”和“非模态掩码”判断是否被遮挡。
研究者对结果振奋:“以往方法局限于检测特定物体类型或仅检测可见区域而不显式推理遮挡区域。相比之下,我们的方法能像人类视觉系统一样推断遮挡物体隐藏区域,在减少数据采集工作量的同时提升复杂环境性能。”Back 说。
为实现“遮挡推理”,研究者引入“分层遮挡建模”(HOM)方案,对提取的多特征组合及预测顺序赋予层级。经三基准测试验证,HOM 方案达最先进性能。研究者对方法前景充满信心:“感知杂乱环境中的未见物体是非模态机器人操纵的关键。UOAIS 方法可作为此前沿基线。”Back 说。
更多信息请联系 Seulhye Kim,光州科技大学:[邮箱];82-627-156-253。
自动化控制系统