


人机协作新范式:机器人与人类团队如何实现安全与协同增效
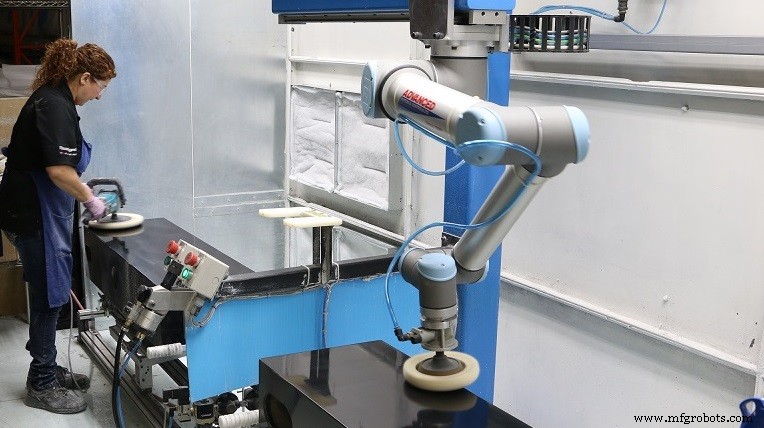
高效制造需要车间人员、设备、软件的协同系统。这些系统日益包含机器人技术,制造商认可机器人提供的可靠性、重复性与柔性。国际机器人联合会数据:全球工业机器人装机量将于2019年达约260万台,较2015年增约100万。约70%用于汽车、电子电气、金属机械三大行业。
安全是制造运营首要考量;传统工业机器人安全使用要求人员与机器人保持设定距离,设置防护栏笼防工伤。日益丰富的机器人、软件与实施策略旨在实现人机更紧密、高产的互动。
管控关系跨度从:传感器监控人员进入危险区触发机器人停止,到全“协作”机器人(协作机器人/cobots)设计可安全与人并肩作业。差异化协作模式让制造商充分释放机器人系统与人员潜能。
枯燥、危险、肮脏
美国熟练工短缺驱动协作机器人需求激增。资深员工退休、年轻人入行不足导致车间用工缺口。
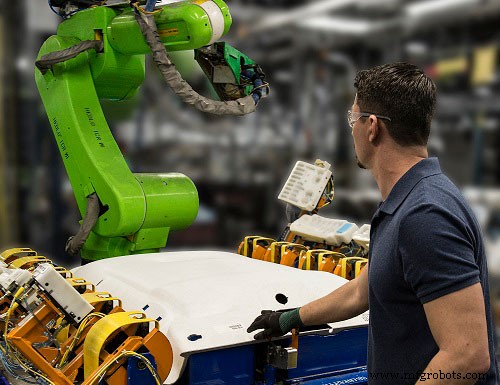
为填补技能鸿沟,制造商让机器人承担重复/危险作业,将工人转向需思考技能的岗位。“我们看到人员被重新分配”,Universal Robots USA(密歇根安娜堡)西区销售经理Craig Tomita说,该公司制造全协作机器人。
Tomita称协作机器人实施相对简单:工作在人尺度包络内,无需传统工业机器人必备的防护栏。无需重排车间布局,空间利用率不变。“把协作机器人放在人工操作员当前作业位置即可”,他说,虽协作机器人安全,风险评估——识别系统所有潜在危害并缓解——至关重要。
易用性是全协作机器人关键属性。虽小型协作机器人能力匹敌小型传统机器人,但协作机器人培训编程门槛极低。“UR系统编程易用性改变游戏规则”,Tomita说。“如需集成进大型制造系统,UR设备可用手持触屏编程运行。高阶用户也可用类Python脚本语言编程。”
协作机器人降低集成成本门槛,小厂也能用。“像冰山,机器人露出水面部分”,Tomita打趣,“集成过程是水下部分。整体看极贵。协作机器人成本与标准工业机器人相当,但集成成本大幅更低。”
机器人利用也能降人工成本,Tomita说:“用协作机器人的公司常能报之前报不了的单,因人工成本不再离谱。”
应用前景广阔。“我们协作机器人的应用数量与类型尚未被想象”,Tomita说。“习惯以为机器人在笼子那边、人在这边、二者永不相见。这正在改变。”
Universal Robots提供三款六轴协作机器人:UR3负载3.3kg/工作半径500mm至UR10负载10kg/半径1300mm。
典型客户CleanLogix LLC(加州圣克拉里塔)开发CO2清洁冷却应用产品。总裁David Jackson说:“我们能将喷雾广播进切削区,为切削工具冷却提供极清洁绿色手段。”单机器人可执行不同任务:如装工件入加工中心后更换末端执行器供冷却。“多任务机器人+全绿色精益方案。对小尺寸机器人非常兴奋。”
协作机器人安全与人共事能力让作业组织最大化协同:如机器人装配系列组件同时人工插微细导线需灵巧认知。机器人擅长需重复、可靠、精度的作业:包装、码垛、装配、拾放。
重复定位精度与绝对精度是机器人性能两个相关但不同指标。重复定位精度衡量机器人反复回到给定位置能力。各协作机器人宣称重复定位精度约±0.02至±0.1mm(0.0008至0.004英寸)或更低。
绝对精度衡量机器人移动至期望位置/路径的接近度,分位置精度与路径精度。钻孔等机器人移动到位停顿钻进需位置精度。激光切割/喷涂等过程在移动中进行需路径精度。
应用决定协作模式
通常人机并肩用小负载低速协作机器人——典型约1m/s(39.4ips)。但ABB机器人与运动事业部装配测试业务线经理Nicolas De Keijser指出,负载轻或速度慢本身不保证安全协作操作。极轻但危险载荷可能是刀片或注射针。低速重载荷可构成挤压危险。中速中等载荷夹爪失效可抛飞载荷。
机器人系统协作性仅相对于其应用。“若操作危险,无论机器人多协作都不想靠近”,De Keijser说,任何应用都需完整方案安全评估。“读标准总会规定:讨论的是协作操作,非协作机器人。”
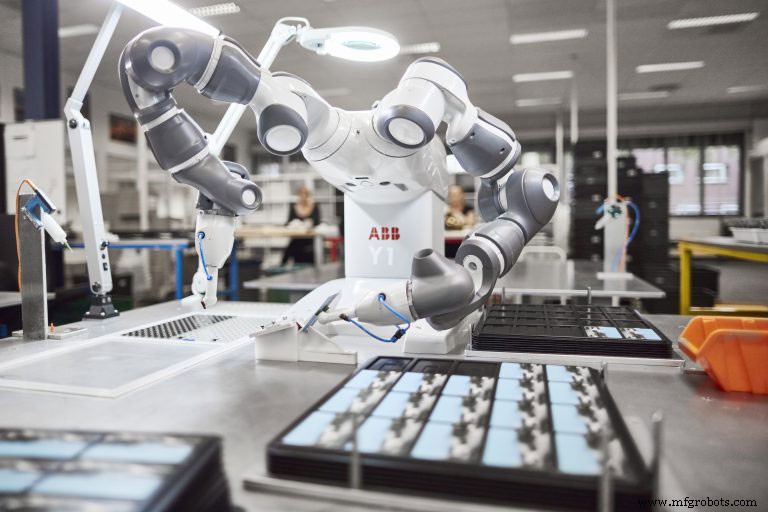
ABB双路径保障人机安全共存。真正协作应用如小件装配,由台式双臂YuMi机器人满足。38kg(84lb)机器人伸展599mm(24英寸),单臂负载500g(1.1lb)。占人尺度区域安全并肩作业。
另一路径:冗余系统结合审慎编程与安全监控软件,实现大型标准工业机器人安全运行。机器人编程安全作业范围后,ABB SafeMove2安全认证机器人监控软件提供冗余安全保护:监控机器人活动含安全速度限制、静止监控、轴范围、位置姿态监督。软件集成于机器人控制器,可节省调试时间、提升生产力、降总投资成本,De Keijser说。
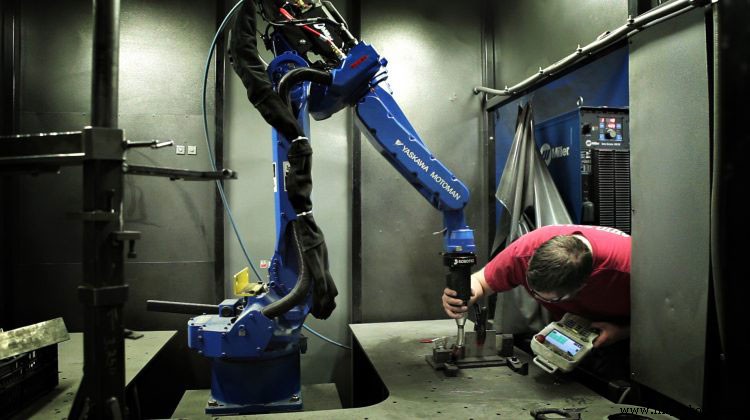
安川Motoman Kinetiq Teach系统是ISO 10218-1/2描述的手动示教人机交互模式例证。
内置自适应控制
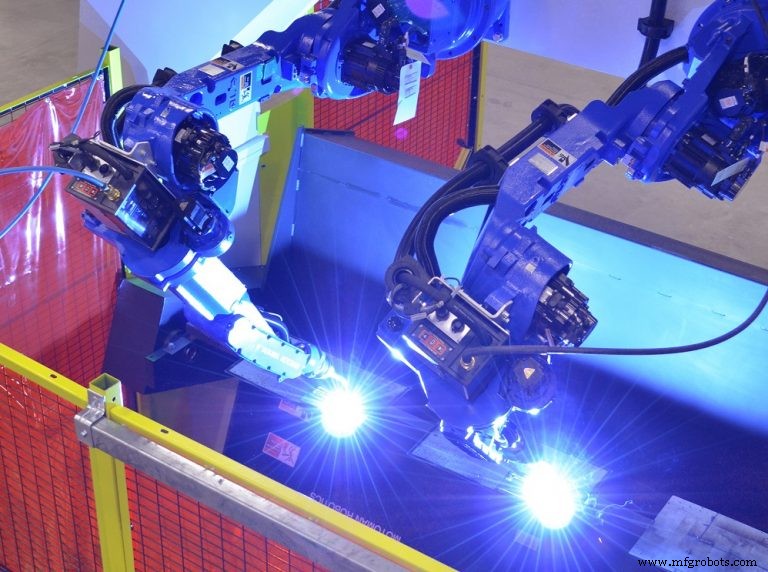
另一种机器人协作融合匠人技经验与机器人危险区作业能力。焊接通常非友好操作。安川美国Motoman机器人事业部热能业务发展总监Zane Michael说:“当前市场‘协作’意指机器人与操作员区域重叠、紧密配合。未见该意义下的‘协作’用于焊接环境。”
虽机器人焊接严格非协作,但熟练焊工与机器人协作形式支撑一致性能。非焊接机器人编程运行难。“编程运行机器人易”,Michael说,“Motoman有Kinetiq Teach系统:抓焊枪引导机器人走期望路径、记录路径、即刻就绪。”但他补称,不懂焊接却跑焊接机器人遇周期性焊缺陷如咬边烧穿是“艰难战役”。
此时资深焊工可调整机器人动作克服问题。激光等传感器自适应控制系统可用于基本缝跟踪,但大多数焊接系统出厂不含此类系统。“人类焊工拥有我称之为的内置自适应控制”,Michael说。
视运营复杂度与产能,机器人工作站具不同自动化安全形式。Motoman ArcWorld单工位C30用于小件低量单件加工。工位门开允许操作员上工件上定位器时机器人急停模式。操作员离开门降下焊接开始。另一边,大件高量6000系列摩天轮式分度工件夹具可外部上料同时多机器人内部焊接组件。
焊接企业面临类似劳动力短缺。美劳工统计局数据,美国焊工协会估2020年美焊工缺口29万。Michael称前瞻焊接供应商与职业校职业中心合作创建焊工课程。如Motoman创建焊接STEM项目及高中/成人焊接培训匹配课程。
机器人与IoT
云计算与物联网促进机器人、用户、机器人制造商三方协作。制造商常监控机器人运行时间记录生产率,FANUC美国(密歇根罗切斯特山)材料连接细分总经理Mark Scherler说:“但不止于此。我们用互联网采集机器人数据助制造商提升运行时间。”
FANUC供协作与标准工业机器人。为充分挖掘机器人数据,公司开发零停机(ZDT)诊断应用,检测分析机器人机械运行与维护状态关键信息。如厂内机器人装ZDT可感知某轴扭矩升高预示问题。经云技术ZDT将运营信息传FANUC数据中心分析。关键问题触发通知推送至机器人用户指定智能设备。
同时FANUC确认解决问题所需备件可用性。数据也可用于优化机器人系统:改善循环时间、降能耗、更好维护延寿命。
自动化柔性
Morris Group莫里斯南方分部东区销售经理Jeff Estes(前Okuma美国THINC合作伙伴总监)称高产量汽车业数十年引领自动化采用。今日中小批量制造商寻求自动化可靠性可预测性,同时要快速换型柔性。机器人技术让车间快速更改编程细节与末端执行器。
Estes指出机器人自动化机床非仅上下料。“关键是如何实现无人值守或少人值守运行”,他说。全自动单元汇聚机床、机器人、量仪、视觉系统、物料搬运设备,创建“可持续运行并自主基础决策的闭环操作”。单元多要素生成个别操作信息,“但直到它们开始协同工作前只是碎片信息”。集成商选择布置单元要素并协调其功能。
部分机床商保持自有集成能力提供交钥匙系统。Methods Machine Tools(马萨诸塞萨德伯里)美拥30+自动化工程师,含设计、控制、电气机械、系统集成、现场服务安装人员。补充机床供应商与系统集成商活动,Methods近期在北卡夏洛特设施增设自动化集成中心。自动化专家与系统集成工程师提供设备能力咨询:从定义构建单元到试运行。新10,000平方英尺(929平米)设施“聚焦为客户提供定制化综合方案”,Methods自动化经理John Lucier说。
整体自动化
协作机器人等技术改变制造商自动化思维。Estes鼓励制造商利用自动化系统生成采集数据的力量。
数据分析可贡献产品质量、刀具管理、物流物流等生产层面。实施机器人技术应“更整体化”,Estes说。“别只想省个上下料人,要问:‘能不能用这机器人做更多,让它更IoT或工业4.0相关?’”机器人自动化系统有被低估能力,他说:“即使我们OEM供应商每天都在学习如何让它们更强。”
什么使机器人成为协作机器人?
“协作机器人”常用于描述机器人动作受控以适应人员的任何情况。现实中,人机关系随机器人与应用大异。
ISO 10218-1/2《工业机器人应用安全标准》2011年发布。列出工业机器人安全设计、防护措施、应用要求。标准定义车间人员与机器人四种安全相关交互模式。
模式一:安全监控停止。传感器监控机器人预设区域,人员进入即停止。人工干预少时可接受,但频繁中断降产率。
模式二:手动示教。操作员抓机械臂移至路径期望点、用示教器记录点。机器人力矩传感器识别人工引导。传感器非安全系统,教导模式外机器人须有其他装置/系统保障人机安全交互。
模式三:速度与分离监控。视觉系统检测机器人指定安全区内人员。人机距离减小时机器人渐减速;至特定距离停止。人员离开安全区机器人恢复正常速度。渐进安全模式在人工干预下维持生产率。
模式四:机器人与人并肩活动,免防护栏笼。此类机器人称功率与力限制机器人。传感器检测到机器人异常力(如接触工人产生)即立即减速、停止或反向。此类机器人通常较传统工业机器人更小、功率更低,圆润外形与封闭关节避免夹伤。
2016年ISO发布技术规范ISO/TS 15066补充细化ISO 10218-1/2。TS 15066定义协作机器人为设计用于协作工作空间与人直接交互、人机可同步执行任务的机器人。规范详述机器人可施加于人体无痛无伤的力阈值,基于人体特定部位冲击测试确定。仍须对特定应用的操作、零件、工具做风险评估确保绝对安全。
自动化控制系统
- 协作机器人登台亮相:Yushin OB-7 领跑塑料加工自动化
- Wittmann Battenfeld 推出 X 系列高端机器人与 Primus 14 经济型机型
- Sepro与Universal Robots联手,赋能协作机器人高级视觉控制
- 高性能急停控制器:守护工厂安全防线
- 为何选择协作机器人进驻您的工作空间
- 自动化与协作机器人:重塑工业测试未来
- 深度解析协作机器人:安全赋能人类劳动力的智能伙伴
- 协作机器人助力中小制造商提效增收
- 协作机器人赋能制造:三大实证应用场景提升车间效率
- 协作机器人如何重塑制造业安全与效率新标杆
- 协作机器人基础:协作机器人与传统机器人的 5 大关键差异
- 协作机器人:重塑先进制造机器人新世代