


蓝牙无线机器人控制:毕业论文与 DIY 项目概览
机器人是能执行类人任务或表现类人行为的机械装置。构建机器人需专业知识与复杂编程,涉及电机、声纳传感器、布线等核心组件集成 | 电子通信工程 / 电气工程专业毕业设计项目。
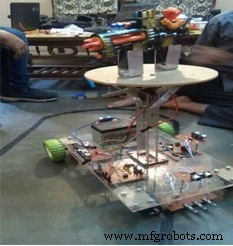
本文涵盖一款具备环境感知、比例电机控制功能的敌情侦测机器人设计与制造。机器人通过微控制器(Arduino Mega)处理多传感器数据与关键硬件信息。声纳传感器用于初始检测,一旦发现目标,蜂鸣器秒级报警,机器人自动启动并向目标射击。项目旨在激发机器人领域创新,为挽救生命、降低财产损失提供可行方案。
1.1 系统概述
采用无线分级控制架构,通过蓝牙设备指令远程控制机器人移动。机器人全远程操作,提供监控区域全视野。
1.2 目标与任务
主要目标:为武装力量无法到达的区域提供安全保障,利用机器人体积小、易控制的优势深入作业。
具体任务:
• 提供远程监控与控制应用;
• 允许用户通过机械臂操控目标;
• 提供受防护区域视觉反馈;
• 提供极简易用的控制应用。
1.3 系统范围声明:用户端控制应用通过无线技术远程操控机器人。用户输入经控制应用处理,经蓝牙串行传输至机器人端,接收、识别后分发至相应模块。
• 系统输入:用户发出的机器人移动指令;
• 输入经控制应用处理,蓝牙链路串行传输,机器人端再处理;
• 系统输出:向相应模块(如底盘电机)发送处理后的控制信号。
主要输入/输出
- 输入信号
- 机械臂运动
- 机器人底盘运动
本设计定位为安保辅助机器人,亦适用于:
• 警方:人质劫持现场
• 军方:侦察任务
• 空军基地:危险/放射性物品搬运
1.4 理论基础与论文架构
论文共六章:
• 第1章 绪论:研究背景、目标、结构;
• 第2章 文献综述:蓝牙技术及相关文献;
• 第3章 工具与技术:项目开发所用软硬件工具;
• 第4章 方法论:仿真设计、敌情侦测机器人实现算法;
• 第5章 结果与分析:实测验证感知系统效能与性能;
• 第6章 结论:成果总结、创新点及未来工作建议。
希望本文助力电子通信工程专业大学生。
如需完整论文报告请联系我们
工业技术
- 蓝牙控制树莓派机器人:语音反馈功能构建指南
- 基于 Web/移动端的智能家电远程控制系统
- Arduino + HC-05 蓝牙控制 LED:MIT App Inventor 手机 App 开发全攻略
- 以太网远程控制机械臂 — 基于 Arduino 101 与 WIZ750SR
- PID算法循迹机器人套件:Arduino UNO + 5路红外传感器 + 铝合金底盘
- 蓝牙遥控避障机器人:打造智能远程操控小车
- SIM800L GPRS 模块与 Arduino 对接 AT 指令教程
- 蓝牙控制夹取搬运机器人套件:Arduino UNO + 2 自由度机械臂 + 智能小车底盘
- 在MATLAB/Simulink中掌握3D机器人夹爪的PID控制
- 控制系统迁移成功指南:专家策略实现无缝过渡
- 首次机器人集成成功实战指南
- 21世纪机器人技术:分布式系统、远程呈现与太空探索