


精准步进电机控制:28BYJ-48 + Arduino UNO + 摇杆
元件与供应
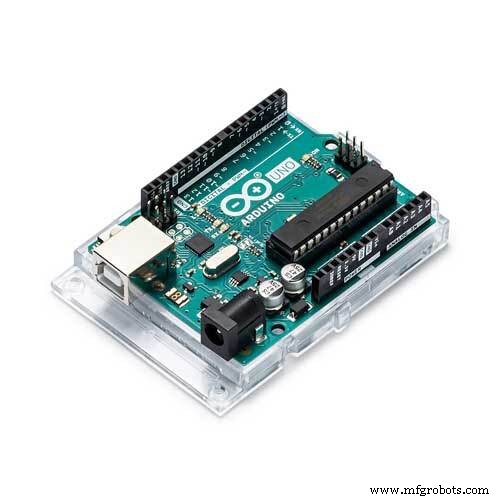 | Arduino UNO | × | 1 |
| 28BYJ-48 5V 步进电机 | × | 1 | |
| ULN2003 步进电机驱动板 | × | 1 | |
 | 面包板 | × | 1 |
 | 跳线 | × | 1 |
| 模拟摇杆 | × | 1 |
项目简介
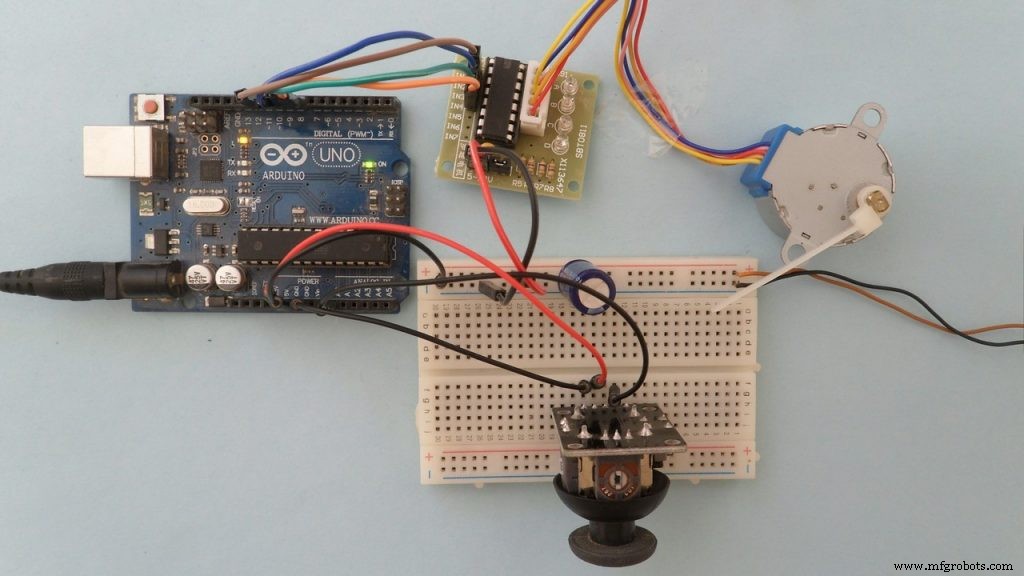
硬件清单
- Arduino UNO 开发板
- 28BYJ-48 步进电机(含 ULN2003A 驱动板)
- 摇杆模块
- 5V 电源
- 面包板、跳线
电路原理图
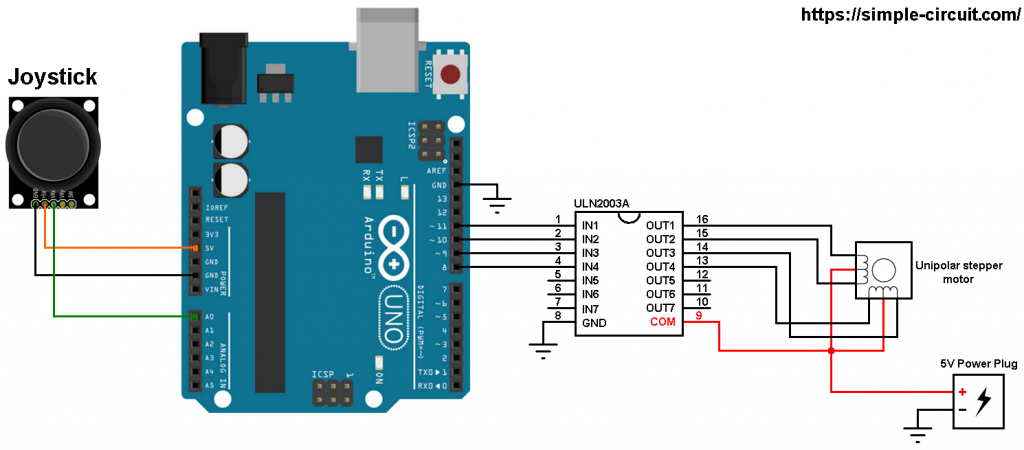
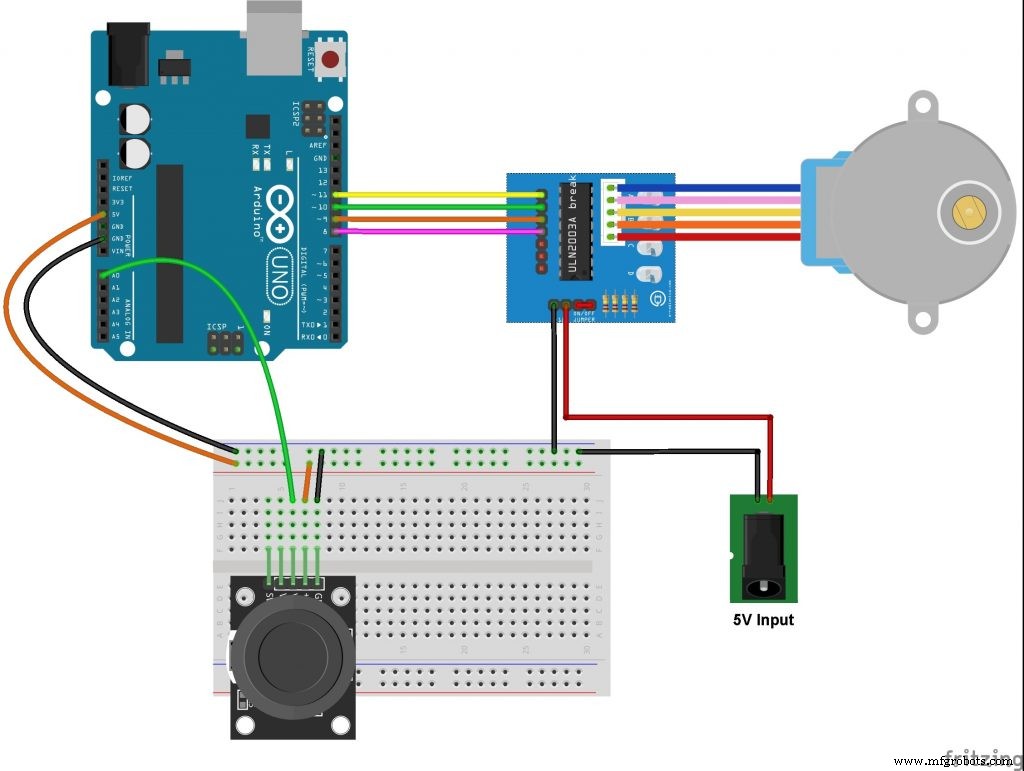
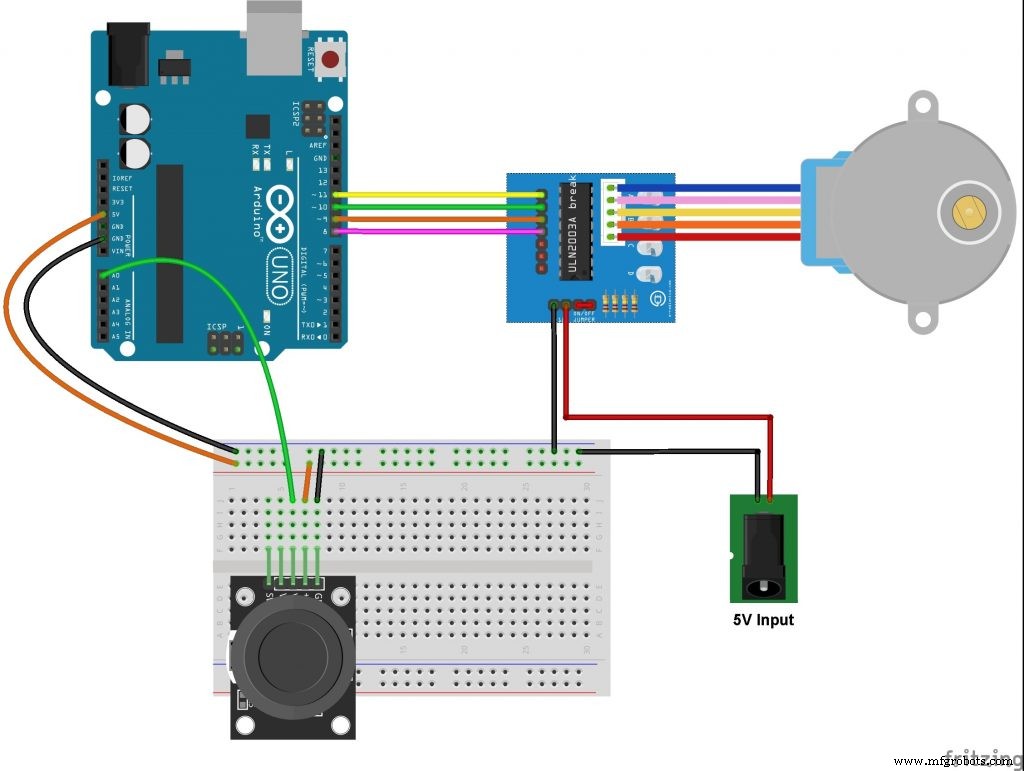
步进电机接驱动板,外接 5V 供电。驱动板控制线接 Arduino:
- IN1 → D11
- IN2 → D10
- IN3 → D9
- IN4 → D8
摇杆 5 脚:GND、+5V、VRX、VRY、SW。VRX 接 A0,VRY 可接另一模拟口控制第二个电机。SW 未使用。
代码
#include <Stepper.h>
#define STEPS 32
#define IN1 11
#define IN2 10
#define IN3 9
#define IN4 8
Stepper stepper(STEPS, IN4, IN2, IN3, IN1);
#define joystick A0

void setup() {}

void loop() {
  int val = analogRead(joystick);
  // 中位区间停止
  if (val > 500 && val < 523) {
    digitalWrite(IN1, LOW); digitalWrite(IN2, LOW);
    digitalWrite(IN3, LOW); digitalWrite(IN4, LOW);
  } else {
    // 正向
    while (val >= 523) {
      int speed_ = map(val, 523, 1023, 5, 500);
      stepper.setSpeed(speed_);
      stepper.step(1);
      val = analogRead(joystick);
    }
    // 反向
    while (val <= 500) {
      int speed_ = map(val, 500, 0, 5, 500);
      stepper.setSpeed(speed_);
      stepper.step(-1);
      val = analogRead(joystick);
    }
  }
}
原理图
制造工艺
- 集成二维码、RFID与体温验证的门禁控制系统
- DIY 自动追踪奈夫炮塔:基于步进电机、摄像头与 Arduino 的智能发射装置
- 智能存钱罐:Arduino Nano 控制硬币识别器实现余额显示
- Arduino 通用双极性步进电机控制库——精准控制转速、角度、圈数与方向
- 舵机驱动避障机器人:基于 Arduino 与 HC-SR04 构建
- Arduino 步进电机自动刷 Tinder/Bumble:小时 800+ 次滑动神器
- Arduino + HC-05 蓝牙控制 LED:MIT App Inventor 手机 App 开发全攻略
- Arduino Nano + 摇杆控制双步进电机:Visuino 图形化教程
- 高级电机控制电路:自锁、停止与延时技术
- 步进电机:类型、特性与实际应用
- Millport SmartLathez 1740 CNC车床:精密与动力的结合
- 磁场定向控制:实现电动汽车电机平滑高效运行的关键