


Bolt IoT 智能机器人小车:Arduino UNO + L298 驱动
元件与供应
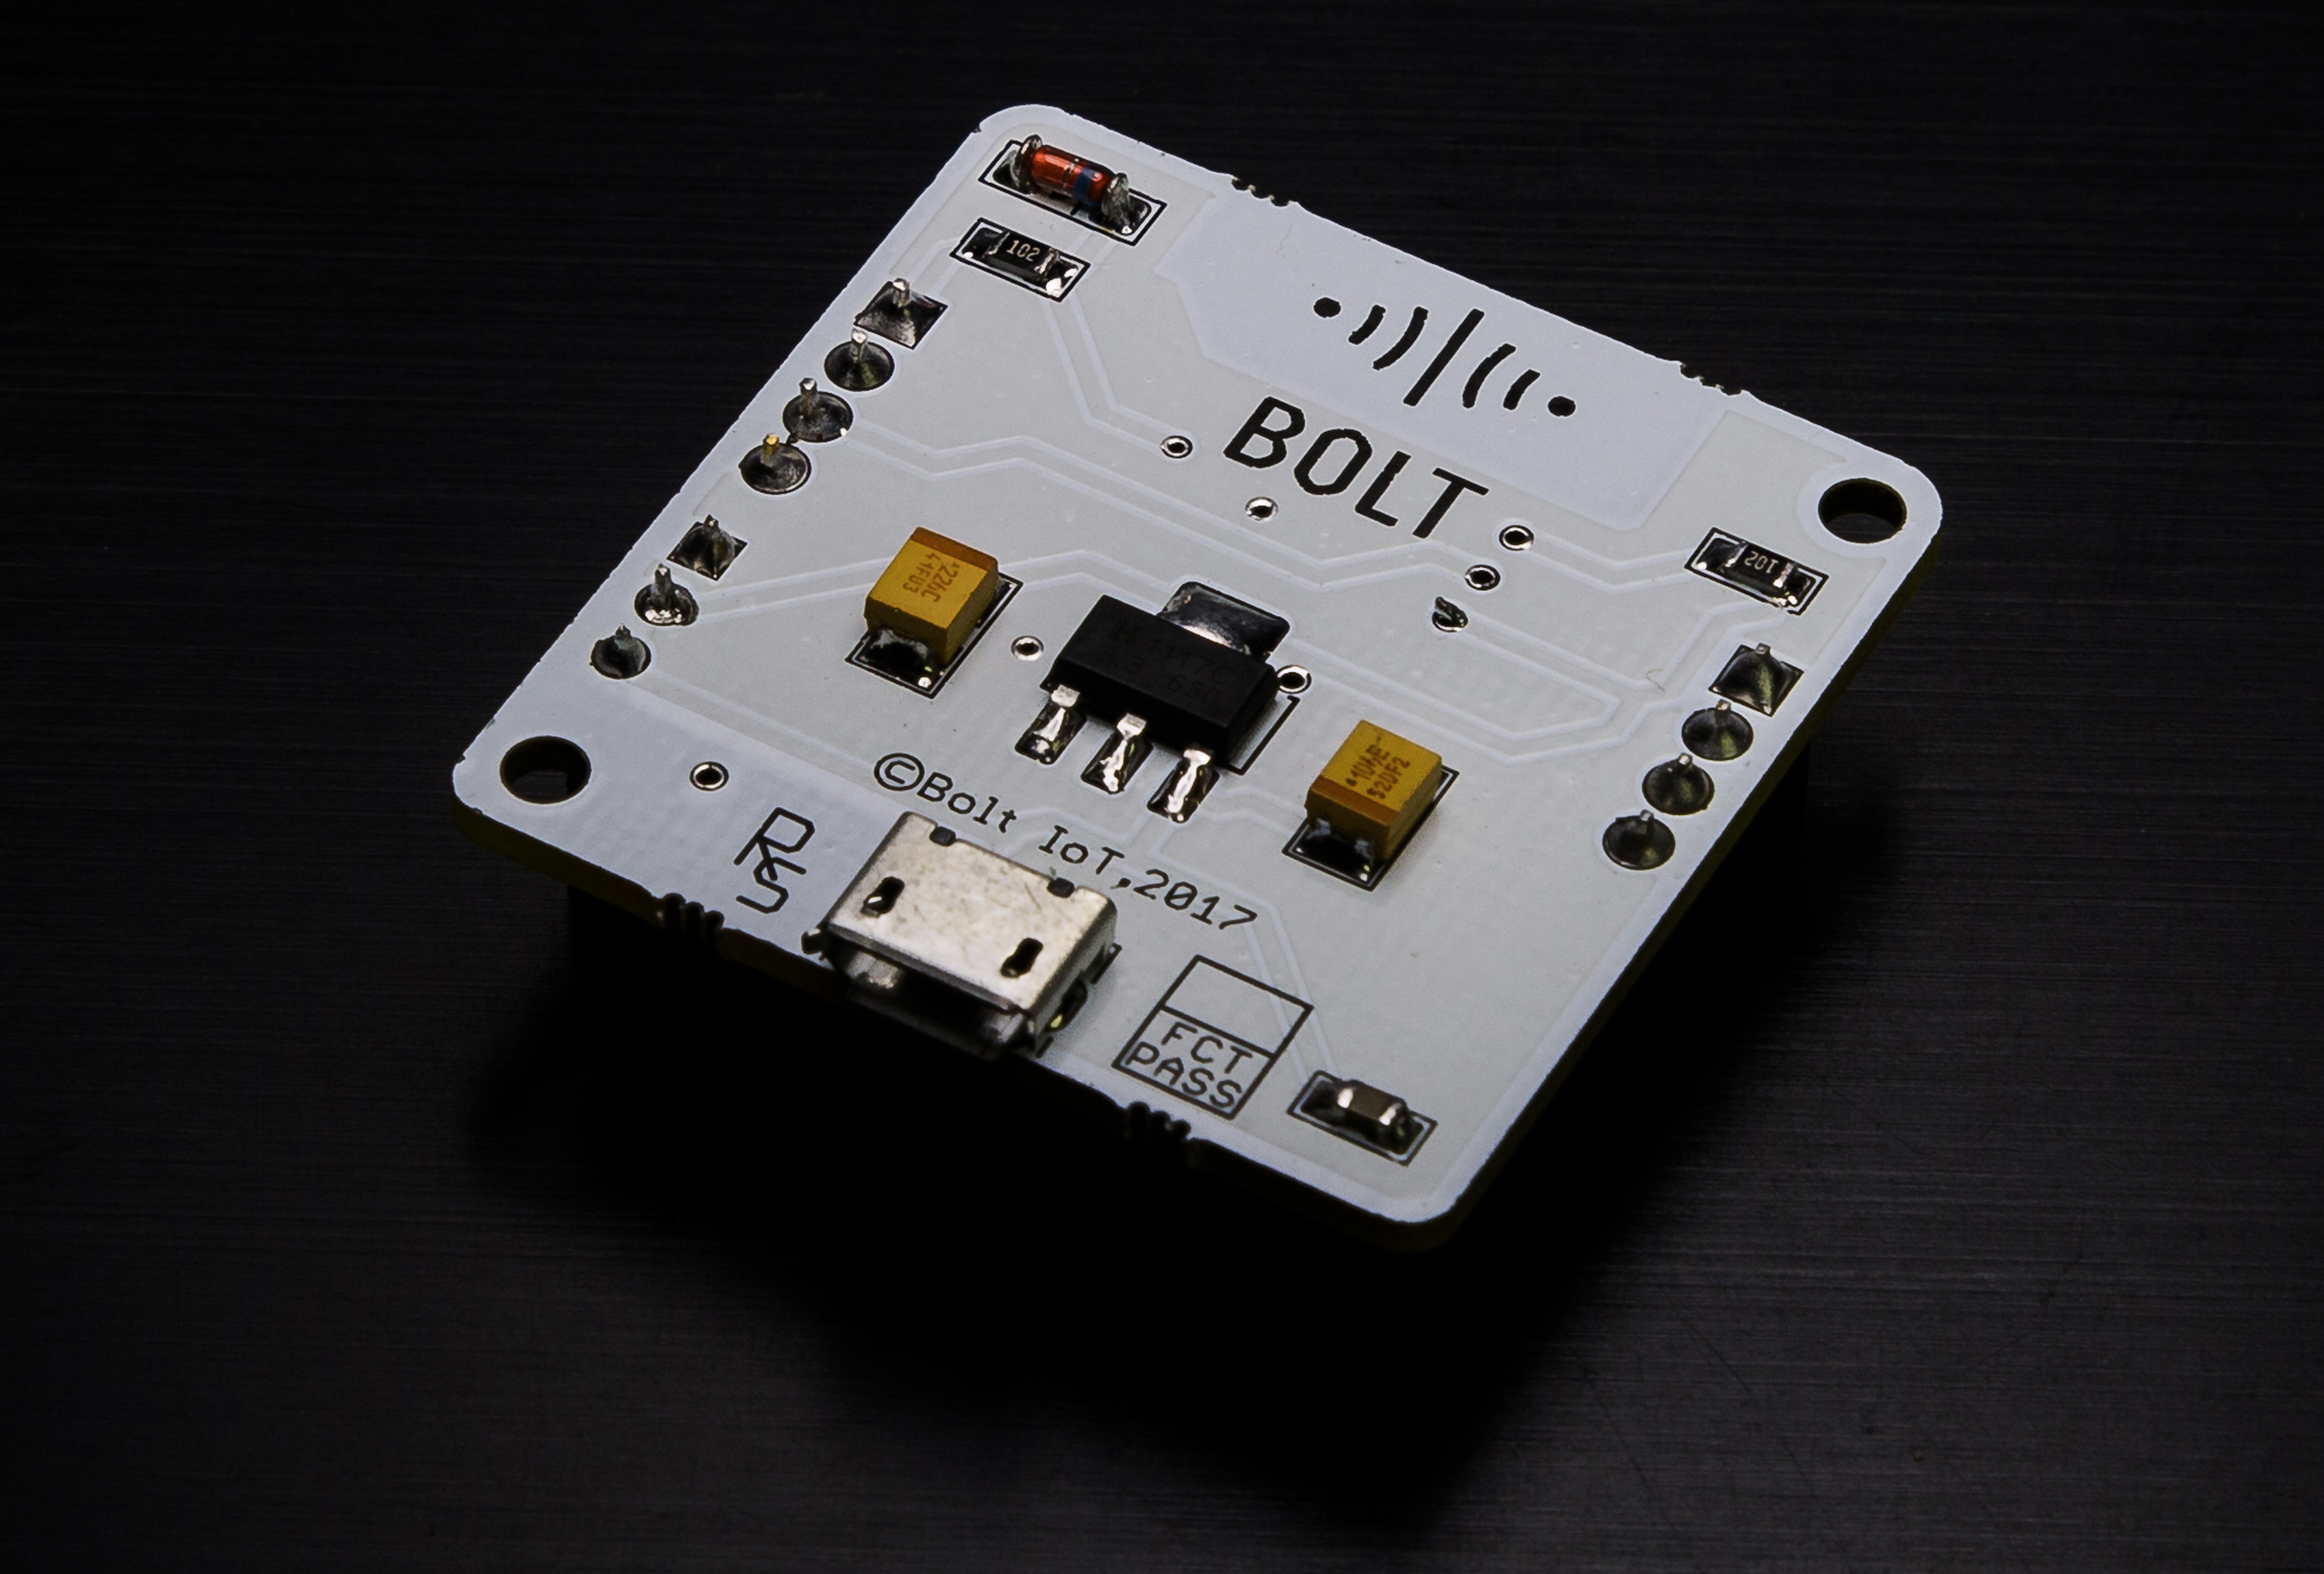 | Bolt IoT Bolt WiFi 模块 | × | 1 |
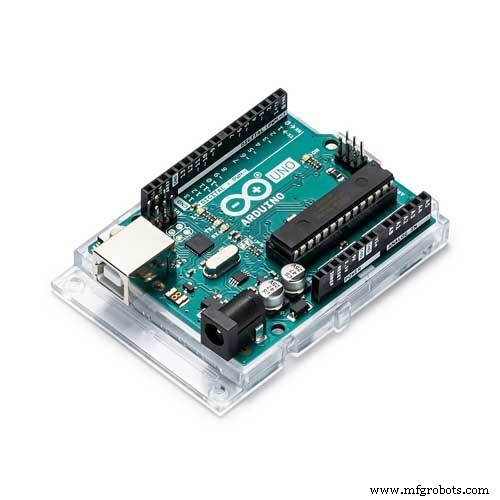 | Arduino UNO | × | 1 |
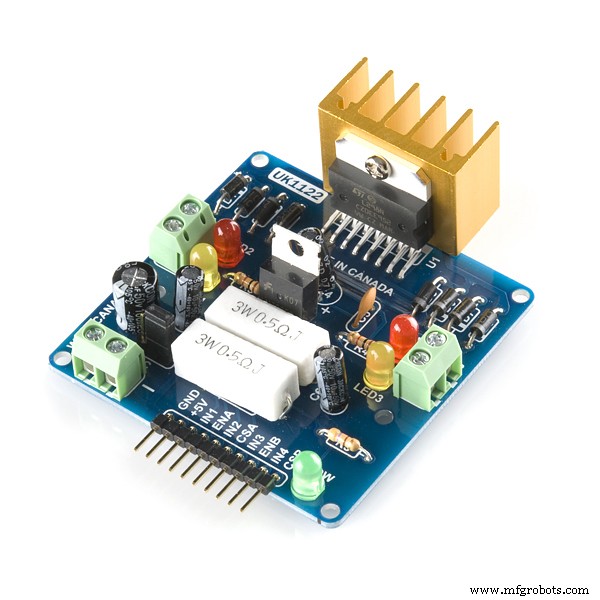 | SparkFun L298 双 H 桥驱动 | × | 1 |
 | 跳线 | × | 1 |
| 接近传感器 | × | 1 | |
| 基础机器人底盘套件 | × | 1 | |
| 电源适配器 | × | 1 |
应用与在线服务
- Bolt Cloud:设备管理与云端控制
- Arduino IDE:固件编写上传
项目故事
序章:某个普通的工作日
团队需要休息但不想离开“工作状态”,经理建议做个小项目发到 Hackster。于是诞生了这个联网遥控小车——还藏着一个彩蛋功能(后文揭晓)。
硬件采购
从内部硬件库领取:Bolt WiFi 模块、机器人底盘、Arduino UNO(或 Boltduino)、L298N 驱动板、接近传感器、跳线、电源适配器。
硬件组装
- 安装万向轮于底盘前中部。
- 组装底盘,固定两个直流电机及车轮(先焊接电机引线再固定)。
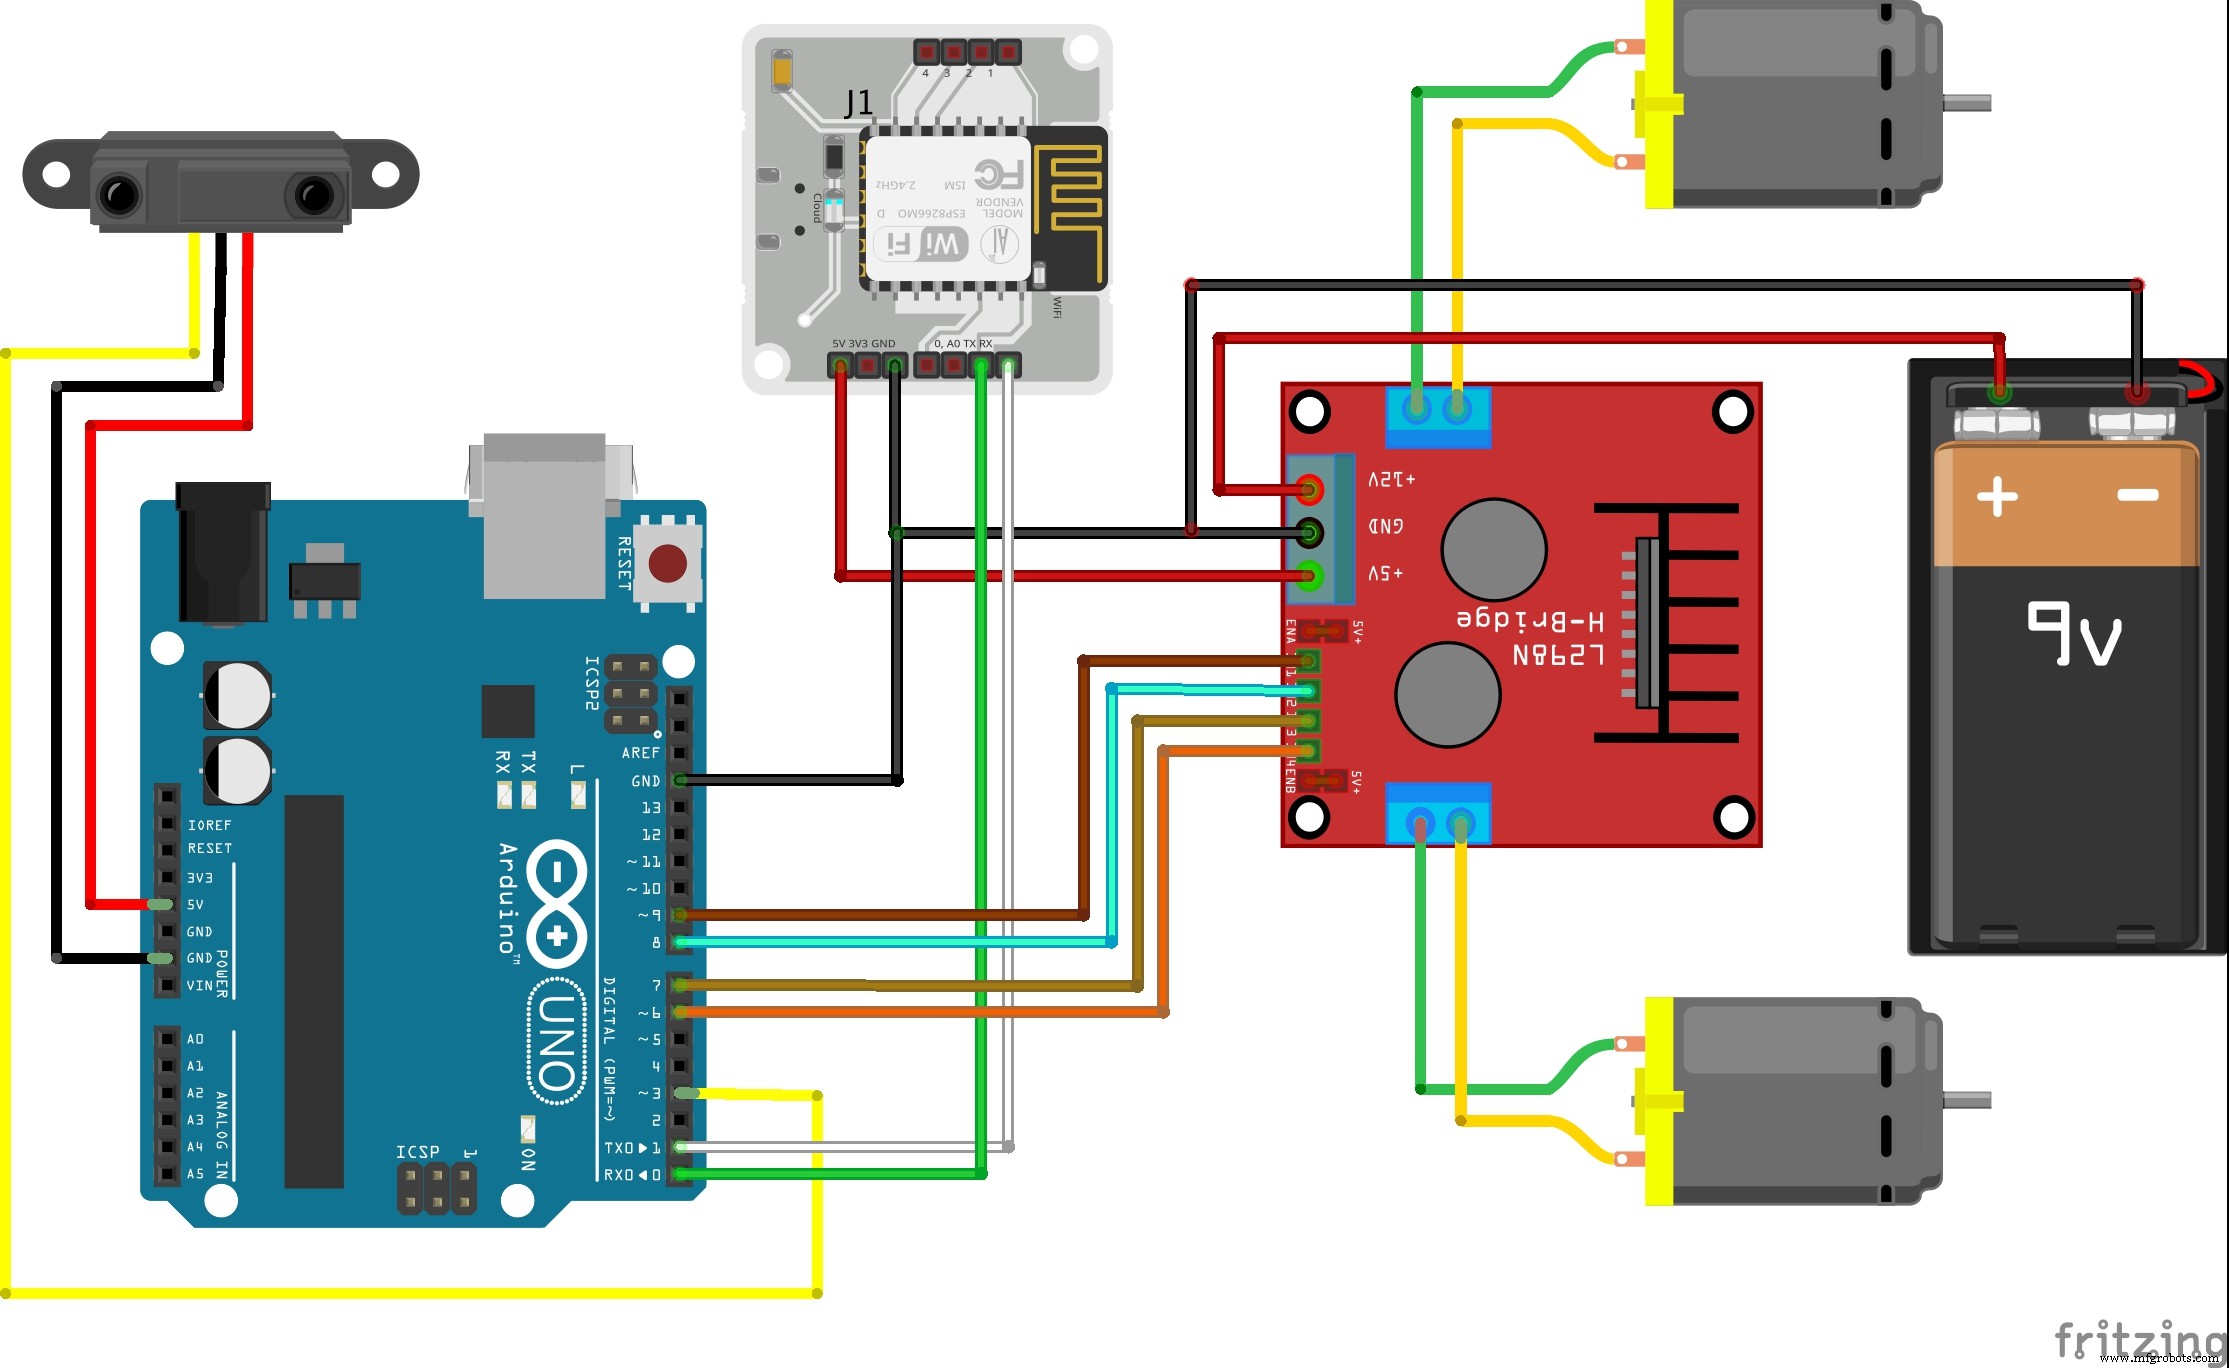
- 电机接线至 L298N 同侧端子。
- 驱动板 5V/GND 接 Arduino 5V/GND。
- Bolt 模块 5V/GND/Tx/Rx 分别接 Arduino 5V/GND/Rx/Tx(Boltduino 直接插槽)。
- 驱动板 IN1-IN4 接 Arduino D6-D9。
- 接近传感器 VCC/GND/OUT 接 Arduino 5V/GND/D3。


连接 Bolt Cloud
硬件组装完成后,注册并连接 Bolt 模块到 Bolt Cloud(详见官方文档)。
软件开发
代码分两部分:
- 固件:
Bolt_Robot_Car.ino烧录至 Arduino。 - 控制器 Web App:
controller.html+controller.js,双击打开网页,填入 API Key 和 Device ID 即可遥控。
按键触发 JS 函数经 Bolt Cloud 下发指令至 WiFi 模块,实现远程控制。
彩蛋功能:避障自动停车
接近传感器检测到障碍物时自动停车,防止撞墙损坏。
代码仓库
原理图
制造工艺
- 蓝牙控制树莓派机器人:语音反馈功能构建指南
- 树莓派手势控制机器人:告别按键,挥手即达
- 树莓派WiFi机器人:手机App远程控制实战
- 在树莓派 2 上用 Windows 10 IoT Core 构建语音控制机器人
- 用 Python 构建 Wi-Fi 控制的树莓派机器人:分步指南
- ROObockey:精准辅助的遥控街头曲棍球机器人
- 废旧遥控车改装:Arduino + USB Host Shield 实现 Xbox 手柄无线控制
- Arduino Nano 语音控制机器人:蓝牙 + 手机 APP 实现
- 以太网远程控制机械臂 — 基于 Arduino 101 与 WIZ750SR
- MobBob:3D 打印智能机器人,Android 手机无缝控制,语音视觉一体
- 智能 APP 控制液压机械臂:Arduino UNO + 蓝牙 + 8 路注射器驱动
- 关键汽车部件解析:它们如何协同让爱车平稳运行