


蓝牙控制多路舵机:Arduino + Android App 实现
组件与物料
| 组件 | 数量 | 备注 |
|---|---|---|
| Arduino UNO | 1 | 超 6 路舵机请用 Mega |
| HC-06 蓝牙模块 | 1 | |
| 舵机 | 6 | |
| 跳线 | 1套 | |
| Android 手机 | 1 |
项目简介
通过 Android App 经蓝牙控制多达 10 路舵机。App 发送舵机编号+角度编码数据,Arduino 解析并驱动对应舵机。支持 HC-06/HC-05 模块,波特率默认 9600。
接线要点
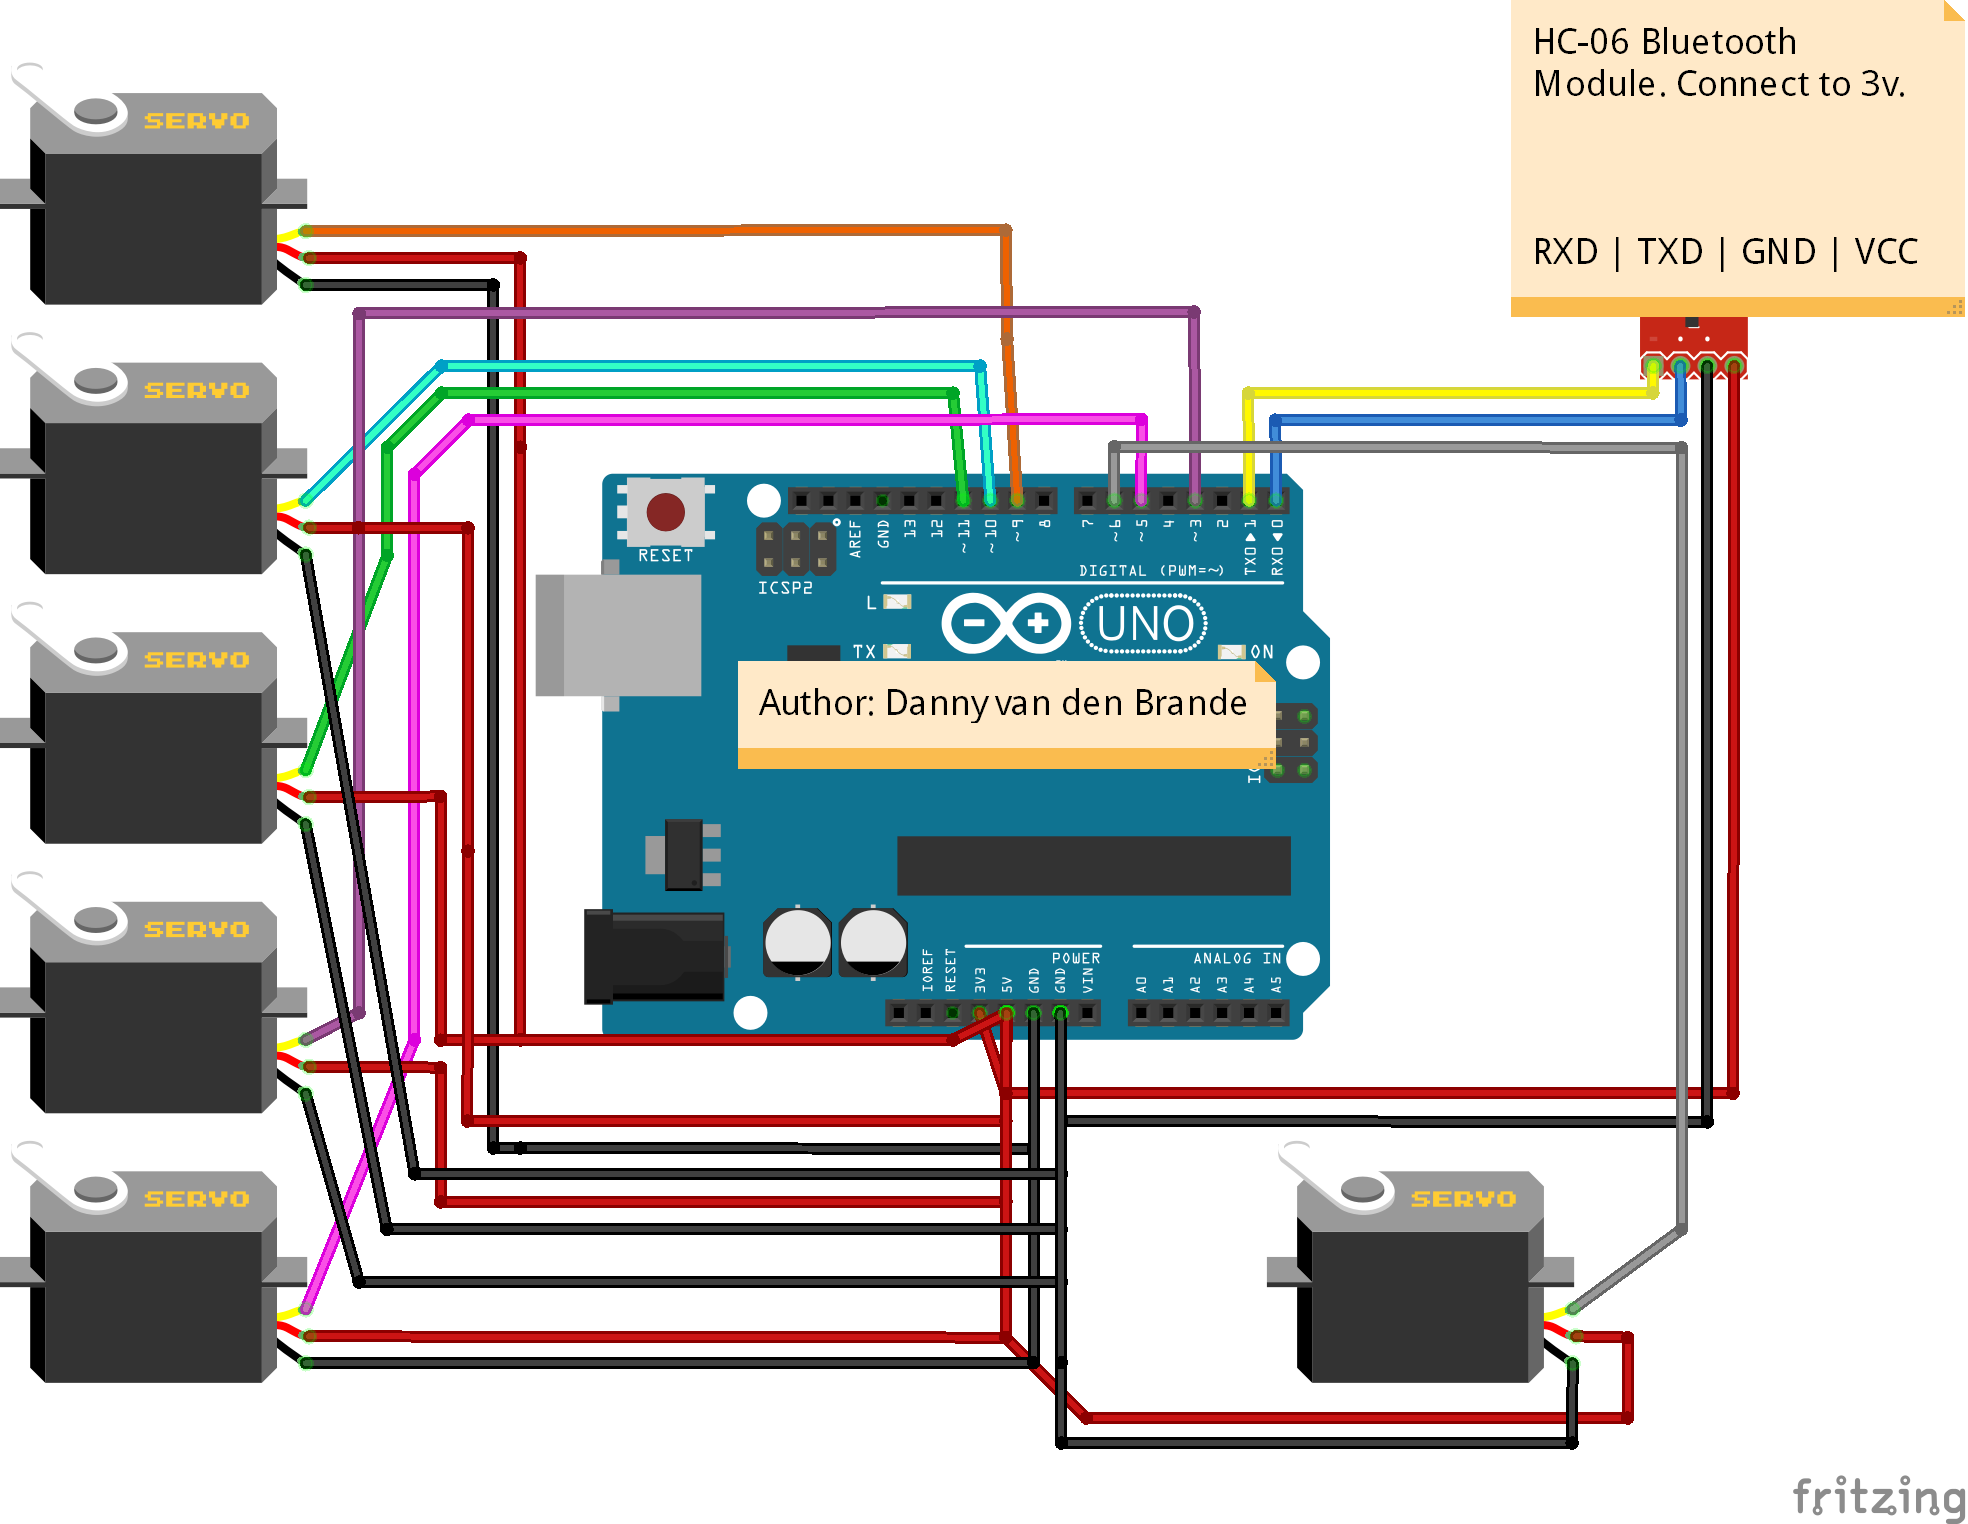
- 舵机信号线接 D3, D5, D6, D9, D10, D11 (PWM 引脚)
- 蓝牙模块 TX→Arduino RX (D0), RX→Arduino TX (D1) —— 上传代码时必须断开蓝牙模块
- 舵机电源建议外接 5V/2A 以上,共地
HC-06 参数配置 (可选)
使用 USB-TTL 编程器连接模块 (VCC, GND, TX, RX),串口发送 AT 指令:
AT→ 返回 OKAT+NAME新名称→ 修改设备名AT+PIN1234→ 修改配对码- 波特率修改参考附带 PDF
Arduino 代码
#include <Servo.h>
Servo myservo[10];
byte serialA;

void setup() {
  myservo[0].attach(9);  myservo[1].attach(10); myservo[2].attach(11);
  myservo[3].attach(3);  myservo[4].attach(5);  myservo[5].attach(6);
  // myservo[6].attach(...); // 扩展更多舵机
  Serial.begin(9600);
}

void loop() {
  if (Serial.available() > 2) {
    serialA = Serial.read(); // 读取首字节(协议保留)
    unsigned int servopos = Serial.read();
    unsigned int servopos1 = Serial.read();
    unsigned int realservo = (servopos1 * 256) + servopos;

    // 协议:1000-1179 舵机1, 2000-2179 舵机2, ...
    if (realservo >= 1000 && realservo < 1180) {
      int angle = map(realservo, 1000, 1180, 0, 180);
      myservo[0].write(angle);
    }
    else if (realservo >= 2000 && realservo < 2180) {
      int angle = map(realservo, 2000, 2180, 0, 180);
      myservo[1].write(angle);
    }
    else if (realservo >= 3000 && realservo < 3180) {
      int angle = map(realservo, 3000, 3180, 0, 180);
      myservo[2].write(angle);
    }
    else if (realservo >= 4000 && realservo < 4180) {
      int angle = map(realservo, 4000, 4180, 0, 180);
      myservo[3].write(angle);
    }
    else if (realservo >= 5000 && realservo < 5180) {
      int angle = map(realservo, 5000, 5180, 0, 180);
      myservo[4].write(angle);
    }
    else if (realservo >= 6000 && realservo < 6180) {
      int angle = map(realservo, 6000, 6180, 0, 180);
      myservo[5].write(angle);
    }
    // 扩展至 10 路同理...
  }
}
原理图
制造工艺
- Simple Pi Robot:用树莓派打造 2WD 自主巡航车
- 基于 Arduino、1Sheeld 与红外控制的万能安卓遥控器
- Arduino 电源控制中心:N-FET/P-FET/继电器/RTC 多功能扩展板
- Android 手势遥控车:Raspberry Pi + Arduino 101 + 电机扩展板,I2T 协同控制
- 舵机驱动避障机器人:基于 Arduino 与 HC-SR04 构建
- Arduino + HC-05 蓝牙控制 LED:MIT App Inventor 手机 App 开发全攻略
- DIY Arduino 加湿器控制器:继电器安全控制高压电路
- Arduino + MPU6050 姿态控制舵机:SG90 与 MG996R 精准跟随实战
- 使用 Arduino Uno 和蓝牙实现遥控小车:分步指南
- 通过专用 Android App 蓝牙控制 Arduino 机械臂
- 伺服电机深度解析:工作原理、分类与核心价值
- 伺服电机减速机:功能原理、优势与应用场景全解析