


微型六轴机器人空间需求优化:工作空间与奇异性全解析
微型六轴机器人究竟需要多大空间?
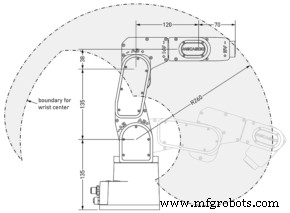
若您打算使用 Mecademic Meca500 等微型六轴机械臂(本教程以此为例),核心诉求定是用特定末端执行器在各位姿下定位定向工具。您必想知道特定末端执行器安装于特定六轴机械臂时的可达位置集合。您可能期待“工作区域”“工作体积”“工作包络”“工作范围”示意图,却常得到如图简化图,甚至仅给一个伸展半径。
机器人学术语中,您真正需要的是工作空间。伸展半径仅指机器人腕中心(后三关节轴交点)与关节 1 轴线的最大距离。图中灰区为给定关节 1 旋转下腕中心可达区域。该区域或其绕关节 1 轴扫掠体积绝非机器人工作空间。无法保证特定末端工具尖端能到达该体积任意位置,更遑论任意姿态。若安装较长末端执行器,甚至无法用工具尖端触达该体积任何位置。
微型六轴机器人工作空间定义为:特定末端执行器安装于该机器人时,其所有可达位姿(位置+姿态)的集合。因此:(1) 未指定末端执行器,无人能告知特定六轴机械臂工作空间;(2) 工作空间是六维实体,通常无法图形化呈现。
机器人学有少数图形化例外。六轴笛卡尔机器人工作空间易描述,但仅限工具尖端与后三转关节轴交点重合的特定情况。此时工具尖端可在黄色长方体内任意位置、以任意姿态定位。
然而绝大多数六轴工业机器人非笛卡尔结构(因实际考量)。典型六轴机械臂(常被怪异称为垂直关节机器人)由七个连杆串联六个驱动转动关节组成。第一连杆为基座,最后为法兰(机械接口)。关节 1 轴垂直,关节 2/3 轴水平,关节 4 轴垂直于关节 3 轴,后三关节轴通常交于一点。
工业机械臂通常不带工具出厂,末端执行器(夹爪/触针等)最终安装于法兰。用户须为其建立固定于末端执行器的工具参考系,相对于法兰参考系定义。工具参考系原点即TCP(工具中心点)。最终关注点:相对于机器人基座参考系,机器人能将特定工具参考系带至哪些位姿。因此,机器人工作空间 = 机器人工具参考系可达位姿集合。
典型微型六轴机械臂(如 Meca500),无论末端执行器如何,每个可行 TCP 位置对应的可达工具姿态范围完全不同,受机械干涉、关节限位、连杆长度制约。这种定位与姿态能力的高度耦合,叠加所谓奇异性:奇异位构下机器人无法沿特定方向运动,这是物理阻塞而非数学问题,所有微型六轴机械臂(含上述笛卡尔机器人)均存在奇异性。例:Meca500 全关节零度时(左图),末端执行器无法沿基座 Y 轴(绿色)平行线移动。需先让关节 4 和 6 反向旋转 ±90°。
奇异性是机器人学关键现象(或困扰),将单独教程详述。此处只需知:即便路径在工作空间内,因奇异性工具参考系可能无法连续跟随(TCP 运动需暂停)。
因此奇异性进一步限制可用工作空间。典型微型六轴机械臂工作空间实为若干无奇异子空间的组合,奇异性分隔。关节模式下可在全工作空间运动,但笛卡尔模式(TCP 持续跟踪特定路径)下仅限单一无奇异子空间。
每个无奇异子空间对应特定机器人构型。后续教程详述。现须知:某位姿在当前构型不可达,可能在另一构型可达。下图位姿仅八种构型之一可达。常见误区:仅考虑单一无奇异子空间(单一构型模式)。若用 x,y,z 欧拉角指定位姿并用 MovePose,机器人自动寻最优构型。但用户常通过示教而非指定位姿编程。
常见场景:用户已有末端执行器目标位姿集。例:从传送带取件→相机前多姿态呈现→放入另一传送带。寻找相机最优位置、夹爪最优安装、手指最优设计极不平凡。目前无商用自动化单元设计优化工具,仅能试错。
幸而无需实物调试,可用 RoboDK 等仿真软件。仍需机器人学功底,否则试错成本高昂。以下提供十大准则助您最大化利用机器人工作空间。虽以 Meca500 为例,适用于所有典型微型六轴机械臂。
准则 1: TCP 贴近法兰
检测应用常需大范围姿态呈现工件。首要原则:工具参考系尽可能贴近法兰参考系。即设计夹持系统让夹持点尽可能靠近法兰。
我们供选配电动夹爪含转接板支持上图安装方式。但某些应用自制转接板更优:让手指与关节 6 轴共面,或沿关节 6 轴向安装夹爪(见视频),或采用 L 型手指。
准则 2: 非跟踪路径勿用笛卡尔模式
检测常需多姿态旋转工件。用 MoveLinRelTRF 或笛卡尔点动虽易,但奇异位构下会失败。下图例:无法绕工具 Y 轴 (绿) 旋转 90°,因关节 4/6 轴线重合成奇异。
必须掌握欧拉角配合 MovePose。或用 RoboDK(仿真器允许笛卡尔点动穿越奇异)。除非 TCP 需跟踪特定路径,始终用 MovePose/MoveJoints,通常周期最短。
准则 3: 线缆过度限制关节 6 时,对齐关节 1/4/6 轴
关节 6 机械无限制,但带线缆末端执行器(如我方夹爪)限制关节 6 约 ±180° 甚至更小。需更大范围可对齐关节 4/6 甚至 1/4/6 轴。此构型奇异,需用 MoveJoints 绕重合轴旋转。
准则 4: 带线缆末端执行器,保持关节 6 接近零度
期望位姿下尽量让关节 6 接近 0°。若抓取时关节 6=170°,执行 MovePose 关节 6 大概率大幅旋转。例:新位姿关节 6 可为 190°,机器人会选 -340° 而非 +20° 旋转。
准则 5: 大范围姿态需求时,TCP 置于关节 1 轴线上
需覆盖宽姿态范围时,必须将 TCP 置于关节 1 轴线。此构型允许绕关节 1 轴 ±175°、绕关节 6 轴 ±180° 旋转。腕中心离关节 1 越远,姿态能力越弱。
准则 6: 尝试所有机器人构型
目标位姿可能在某构型下临近奇异。检测应用或可容忍,但拾放需线性进退,必须测试所有构型选最远离奇异者。下图左构型临近奇异(轴 4/6 几乎对齐),右构型安全。
准则 7: 超越“可达性”思考
工作空间由多无奇异子空间组成,且非所有可达位姿等价。工作空间在速度、精度等性能维度高度非均匀。已提笛卡尔模式下远离奇异的重要性。此外手臂越伸展,精度越差(柔性越大)、抑制工具尖振动耗时越长。
准则 8: 不需六自由度时利用冗余
常见仅需五自由度。例:胶水分配器/主轴不关心针/轴向旋转;轴对称传感器(相机)检测工件时,常可接受传感器轴向任意旋转。此时勿将关节 6 轴与工具/传感器对称轴对齐,为每个目标位姿从无限可能位置中选最优:远离奇异、最接近前后序位姿。
准则 9: 非必要不倒装/侧装
Meca500 同多数工业机器人支持任意朝向安装(倒装/壁装)。非直立安装需极坚固夹具,增加单元笨重与成本。仅在直立安装不可行时考虑。
准则 10: 七度量一割
英谚“三思而后行”,俄谚“七度量一割”更适合机器人单元设计。复杂单元或受限工作空间,必须用仿真包反复迭代至满意。但不可全赖仿真:通用仿真不模拟真机精确行为。例:RoboDK 可做的直线运动,真机因奇异性可能不可行。必须实机验证。
结论:除极少数重复动作应用,必须深度理解机器人工作空间、投入大量时间设计单元。单元设计不仅关乎动作可行性,更关乎周期、精度、能耗等性能指标优化。
自动化控制系统
- 工业机器人:设计逻辑、制造体系与智能化未来
- DIY仿Wall-E树莓派CD盒机器人
- 滚动闹钟机器人:树莓派+Google Calendar智能移动唤醒系统
- 在 Windows 10 IoT Core 上构建语音驱动的计算机视觉机器人
- ROS 机器人:树莓派终端控制导航
- 饮料机器人:自动化技术重塑饮品服务新体验
- Star Automation 书法机器人亮相 NPE2018:三轴伺服头演绎日本书法
- Schunk 扩建北卡 Morrisville 40,000 ft² 设施:本土化机器人夹持器组装提速交付与定制
- Wittmann Battenfeld发布WX153:面向大吨位注塑自动化的先进机器人线
- All Axis Robotics引入MakerBot 3D打印 定制机器人末端执行器缩短交付周期
- 选购CNC雕刻机:三轴、四轴、五轴区别全解析
- 三轴vs四轴CNC雕刻机:加工模式与应用差异全解析