


PIC16F877/A单片机全解析:核心特性、引脚图、I/O端口配置与LED点亮实战
PIC16F877/A作为Microchip经典中端8位单片机,凭借**高性价比、丰富外设、成熟工具链、海量社区资源**,长期占据教学、仪器仪表、工控、白色家电、汽车电子中低端市场主流地位。本文系统梳理核心特性(含A版增强)、40/44引脚封装对比、5组I/O端口复用功能详解、MPLAB XC8开发环境配置、最小系统原理图与LED闪烁实战代码,为初学者与工程师提供从选型到上手的完整路径。
1. PIC16F877/A 概览
(单片机芯片实物)
- 核心架构:哈佛结构、改进型RISC、35条单周期指令(除分支2周期)、20MHz最大频率(5MIPS)。
- 存储器:
• Flash程序存储:8K × 14位 (PIC16F877A) / 4K (PIC16F877) —— **A版翻倍**。
• RAM数据存储:368字节 (共享Bank 0/1)。
• EEPROM数据存储:256字节 (14位地址)。 - 封装形式:40引脚PDIP(插件)、44引脚TQFP/QFN(贴片),引脚功能基本兼容,贴片版增加RA5/AN4/SS、RE0-RE2等引脚。
- 电源管理**:2.0-5.5V宽电压、上电复位(POR)、掉电复位(BOR可编程)、看门狗(WDT)、睡眠模式(电流<1μA)。
2. 核心特性清单(含A版增强项★)
(Microchip芯片标识)
通用外设
- ✅ 8通道10位ADC (AN0-AN7) ★ **A版增强:转换速度更快、内部基准电压更稳**
- ✅ 2个CCP模块:捕获/比较/PWM (CCP1/RC2, CCP2/RC1)
- ✅ 同步串行端口(SSP):SPI(主/从) + I²C(主/从) ★ **A版支持SMBus**
- ✅ USART:全双工异步/同步,支持9位地址检测、波特率发生器
- ✅ 3个定时器:TMR0(8位)、TMR1(16位, 可外接晶振做RTC)、TMR2(8位, PWM周期基准)
- ✅ 并行从机端口(PSP):8位双向数据总线,微处理器接口模式
- ✅ 比较器模块:2个比较器,输入多路复用,输出可映射引脚/中断
- ✅ 电压基准模块(CVREF):16级可编程内部基准电压
系统级特性
- ✅ 多达14个中断源(外部/定时器/ADC/串口/比较器/EEPROM写完成/总线碰撞/并行口)
- ✅ 8种低功耗模式(睡眠/待机/空闲/深度睡眠组合)
- ✅ 内部RC振荡器(可校准) ★ **A版新增:可作系统时钟源,省外部晶振**
- ✅ 在线串行编程(ICSP: PGD/PGC/MCLR/VCC/GND) + 在线调试(ICD/debugWIRE) ★
- ✅ 可编程棕坏检测(BOD) ★ **A版新增**
- ✅ 高速PWM:256级分辨率、可编程预分频
(拆解后的单片机内部结构)
关键规格汇总表
| 项目 | PIC16F877 | PIC16F877A |
|---|---|---|
| Flash程序存储 | 4K × 14位 | 8K × 14位 ★ |
| ADC转换速度 | 标准 | 增强 ★ |
| 内部振荡器 | 无 | 有 (31kHz-8MHz可调) ★ |
| 棕坏检测(BOD) | 无 | 可编程 ★ |
| I²C/SMBus | I²C | I²C + SMBus ★ |
| 在线调试 | 仅ICSP编程 | ICSP + ICD/debugWIRE ★ |
强烈推荐直接选用PIC16F877A**,新增特性极大简化硬件(省晶振)、提升可靠性(BOD)、缩短开发周期(ICD调试)。
3. 引脚图与封装对比
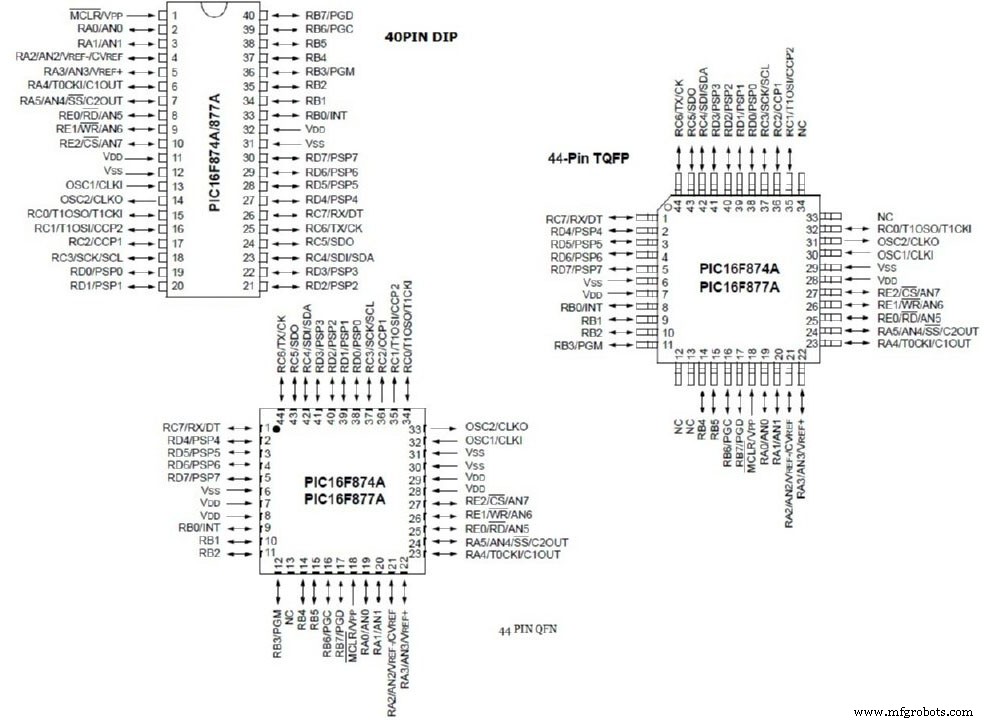
(PIC16F877A 40/44引脚图,来源:Microchip Datasheet)
- 40引脚PDIP:教学/原型/维修首选,面包板友好。
- 44引脚TQFP/QFN:量产SMT首选,额外引出RA5/AN4/SS、RE0/AN5、RE1/AN6、RE2/AN7/VREF-,ADC通道扩展至12路(AN0-AN11)。
4. 五大I/O端口深度解析(以40引脚PDIP为例)
每个端口对应两个寄存器:**TRISx(方向控制,1=输入/0=输出)**、**PORTx(数据寄存器,读引脚电平/写输出锁存器)**。位级独立配置。
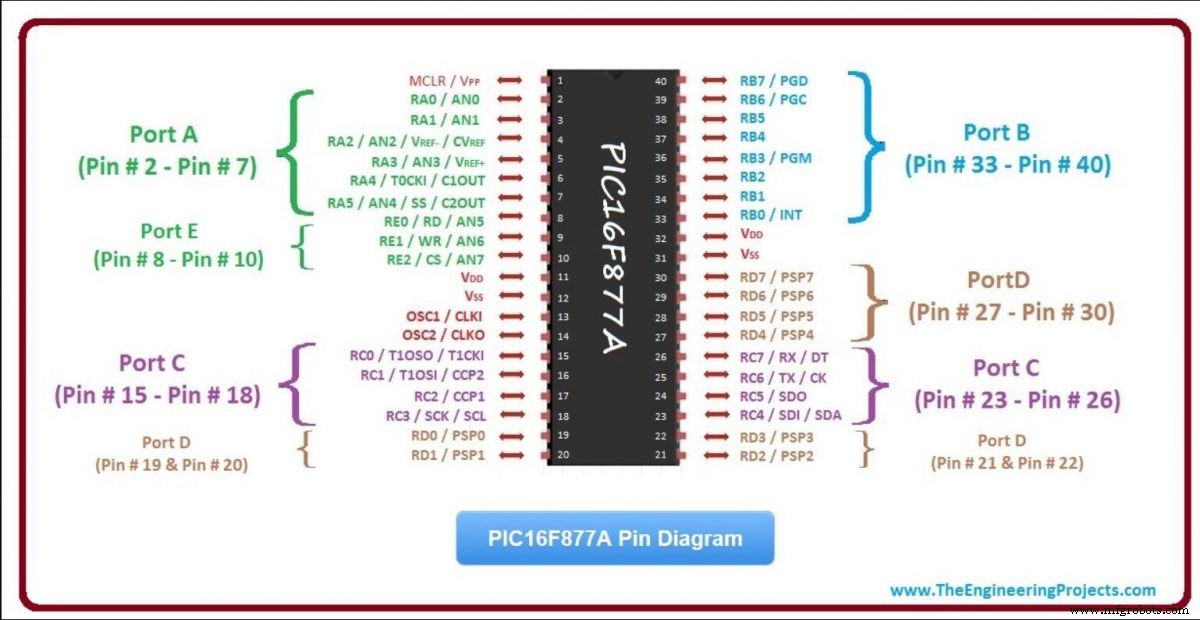
(PIC16F877A端口复用功能示意图,来源:TheEngineeringProjects)
PORTA (RA0-RA5, 6位) —— 模拟/数字/基准
- 默认上电为**模拟输入**(ADCON1配置修改)。
- RA0/AN0 - RA3/AN3:ADC通道0-3。
- RA4/T0CKI:TMR0外部时钟输入 / 开漏输出。
- RA5/AN4/SS:ADC通道4 / SPI从机选择(仅44引脚)。
- ADCON1寄存器控制模拟/数字功能分配(关键!)。
PORTB (RB0-RB7, 8位) —— 中断/编程/模拟
- RB0/INT:外部中断输入(边沿可选)。
- RB1-RB3:ICSP编程/调试引脚(PGD/PGC/PGM) —— **编程时不可作他用**。
- RB4-RB7:弱上拉输入(选项)、端口变化中断(IOC)。
- RB0-RB3/AN8-AN11:ADC通道8-11(仅44引脚)。
PORTC (RC0-RC7, 8位) —— 核心外设聚集地
- RC0/T1OSO/T1CKI:TMR1振荡器输出/外部时钟。
- RC1/CCP2:CCP2捕获/比较/PWM输出。
- RC2/CCP1:CCP1捕获/比较/PWM输出。
- RC3/SCK/SCL:SPI时钟 / I²C时钟。
- RC4/SDI/SDA:SPI数据输入 / I²C数据。
- RC5/SDO:SPI数据输出。
- RC6/TX/CK:USART发送/同步时钟。
- RC7/RX/DT:USART接收/同步数据。
PORTD (RD0-RD7, 8位) —— 并行从机/数字I/O
- PSP模式下:RD0-RD7为双向数据总线,配合控制信号(RD/WR/CS)接8位微处理器总线。
- 通用模式:标准数字I/O,驱动能力强(25mA源/灌),适合直接驱动LED/继电器/键盘扫描。
PORTE (RE0-RE2, 3位) —— 模拟输入/控制信号(仅44引脚完整)
- RE0/AN5、RE1/AN6、RE2/AN7/VREF-:ADC通道5-7 / ADC外部基准负端。
- PSP模式下:RE0/RD(读控制)、RE1/WR(写控制)、RE2/CS(片选)。
- 40引脚封装**无PORTE引脚引出**;ADCON1仍可配置AN5-AN7为数字I/O但无物理引脚。
电源与系统引脚
- VDD (Pin11, 32):正电源,必须每个VDD引脚均接去耦电容(0.1μF//10μF)。
- VSS (Pin12, 31):地,所有VSS短接、大面积铺地。
- MCLR/VPP (Pin1):主复位/编程高压输入,**必须上拉10kΩ至VDD**,或接RC复位电路(10kΩ+0.1μF)。
- OSC1/CLKIN (Pin13)、OSC2/CLKOUT (Pin14):晶振/陶瓷谐振器/外部时钟输入,配置位FOSC选模式。
5. 开发环境与最小系统实战
推荐工具链
- IDE:MPLAB X IDE (NetBeans基础,跨平台) + XC8编译器 (免费版足够,Pro版优化更强)。
- 编程器:PICkit 4 / PICkit 5 / ICD 4 / Snap (ICSP接口:VPP/MCLR, VDD, VSS, PGD, PGC)。
- 调试:PIC16F877A支持**ICD在线调试**(断点、单步、变量监视),需预留ICSP接口+VDD/VSS/GND。
最小系统原理图与接线(LED闪烁验证)
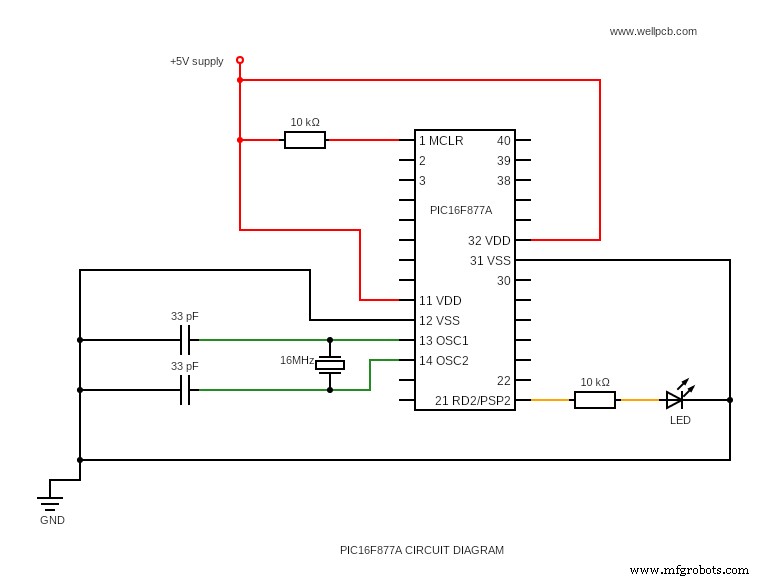
(PIC16F877A最小系统原理图)
关键连接步骤:
- VDD(Pin11,32)接5V,各引脚旁去耦0.1μF陶瓷电容;VSS(Pin12,31)接地。
- MCLR(Pin1)接10kΩ上拉至5V,并联0.1μF至地(可选上电复位延时)。
- OSC1/OSC2(Pin13/14)接**16MHz无源晶振** + 两个33pF陶瓷电容接地(或选内部RC振荡器省元件)。
- RD2(Pin21)接LED阳极 → 330Ω限流电阻 → 地(低电平点亮);或LED阴极接RD2、阳极经电阻接5V(高电平点亮)。
- ICSP接口(5Pin排针)预留:MCLR, VDD, VSS, PGD(RB0), PGC(RB1)。
(电子元件实物)
LED闪烁C代码 (XC8, 配置位内嵌)
#include

// 配置位: 内部RC振荡器(8MHz), 看门狗关, 掉电复位开, 代码保护关
#pragma config FOSC = INTOSCIO  // 内部振荡器, RA6/RA7作IO
#pragma config WDTE = OFF       // 看门狗关闭
#pragma config PWRTE = ON       // 上电延时使能
#pragma config BOREN = ON       // 掉电复位使能
#pragma config LVP = OFF        // 低电压编程关闭
#pragma config CPD = OFF        // 数据EEPROM保护关
#pragma config WRT = OFF        // Flash写保护关
#pragma config CP = OFF         // 代码保护关

#define _XTAL_FREQ 8000000  // 内部振荡器8MHz, 延时函数依赖

void main(void) {
    // 端口初始化
    TRISD = 0x00;   // PORTD全输出
    PORTD = 0x00;   // 初始全低(假设LED阴极接PORTD, 高电平点亮)
    ANSEL = 0x00;   // 关闭所有模拟输入(数字IO模式)
    ANSELH = 0x00;
    OSCCON = 0x72;  // 内部振荡器设为8MHz (IRCF=111)

    while (1) {
        PORTD ^= 0x04;  // 翻转RD2 (LED)
        __delay_ms(500); // 500ms延时
    }
}
代码要点**:
- 配置位`#pragma config`替代旧版`__CONFIG`,更清晰。
- `ANSEL/ANSELH=0`**关闭模拟功能**,否则PORTD/RA/RB/RC/RE默认模拟输入读数为0、输出无效。
- `TRISD=0`设输出,`PORTD`写数据锁存器驱动LED。
- `__delay_ms()`依赖`_XTAL_FREQ`宏定义准确时钟频率。
6. 进阶学习路线图
- 外设驱动库封装**:ADC/DMA/定时器/PWM/UART/SPI/I²C/EEPROM/睡眠/中断 → 可复用驱动层。
- 中断系统掌握**:优先级(高/低)、上下文保存、中断服务程序(ISR)精简、标志位清除时序。
- 睡眠与唤醒**:`SLEEP()`指令、WDT/外部中断/比较器/串口唤醒、电流<1μA实测。
- Bootloader开发**:自定义串口/USB/I²C升级固件,无需编程器现场更新。
- 迁移至PIC18F/PIC24/dsPIC33**:架构兼容、指令集超集、外设寄存器映射相似,平滑升级高性能/数字信号控制。
7. 结语
PIC16F877A虽为上一代产品,但其**成熟生态、极低成本、充足外设、宽电压、抗干扰强**仍使其在成本敏感、可靠性要求高、维护周期长的项目中极具竞争力。新项目建议评估**PIC16F1xxxx增强中端系列**(核心独立外设、更多PWM/定时器/ADC/DMA、XLP超低功耗)或**AVR DD/EA系列**、**STM32G0/G4**、**RP2040**等现代替代。无论选型何器件,**读懂数据手册、掌握寄存器模型、建立可复用驱动库、规范版本管理**才是嵌入式工程师的核心竞争力。技术交流欢迎联系!
工业技术
- 速返机构详解:功能原理、应用场景与优劣势分析
- E3.series 2021:高级电缆线束功能与免费试用
- 电池串并联连接全解析:串联、并联、串并联如何选?
- 注塑顶针优化设计:类型选型与最佳实践指南
- 倒角与圆角深度解析:设计师必须掌握的核心差异与选型策略
- CMMS演进史:从穿孔卡到预测性维护的技术跃迁
- 库存管理软件功能与效益全景:远超零售的跨行业利器
- Verilog与VHDL入门指南:硬件描述语言基础与代码实战对比
- PIC18 单片机全解析:特性、性能、编程与应用指南
- 2N3771 大功率 NPN 三极管:参数、引脚、典型应用与替代选型
- AT89C51 单片机全解析:架构、引脚、编程与选型指南
- Arduino ProtoShield 扩展板组装全流程指南:从元件识别到调试验证