


DIY 机器人夹爪:打造 Arduino 驱动的塑料机械手
组件与材料
| 组件 | 数量 |
|---|---|
| 8mm 塑料板 | 1 |
| 4mm 塑料板 | 1 |
| 舵机(Tower Pro MG996R) | 1 |
| 10K 电位器 | 1 |
| Arduino UNO | 1 |
| 螺栓螺母 | 1 套 |
所需工具
- CNC 机床
项目简介
本项目介绍如何自制机器人夹爪,广泛应用于机器人项目。采用透明实心塑料板,配合舵机与 Arduino 控制。


代码
使用 Arduino IDE 自带的“Servo Knob”例程,通过电位器控制舵机角度。
/* Controlling a servo position using a potentiometer (variable resistor)
 * by Michal Rinott <https://people.interaction-ivrea.it/m.rinott>
 * modified on 8 Nov 2013 by Scott Fitzgerald
 * https://arduino.cc/en/Tutorial/Knob
 */
#include <Servo.h>
Servo myservo;
int potpin = 0;
int val;

void setup() {
  myservo.attach(9);
}

void loop() {
  val = analogRead(potpin);
  val = map(val, 0, 1023, 0, 180);
  myservo.write(val);
  delay(15);
}
自定义零件
- 8mm.DXF(8mm 板零件图)
- 4mm.DXF(4mm 板零件图)
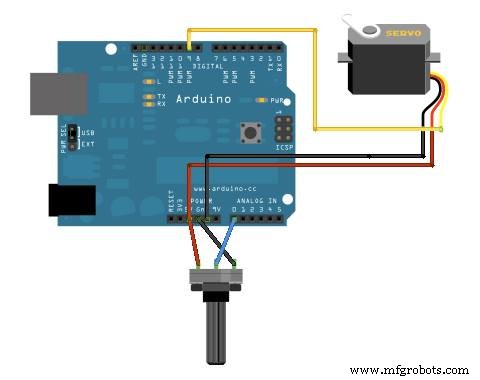
原理图
标准舵机旋钮接线
制造工艺
- 床单全指南:历史、材质与现代制造
- 高端塑料娃娃:从玩具到收藏艺术品
- 乐谱:从中世纪手稿到现代出版——行业全景
- DIY仿Wall-E树莓派CD盒机器人
- 滚动闹钟机器人:树莓派+Google Calendar智能移动唤醒系统
- 用 Arduino 打造电动《我的世界》苦力怕机器人
- Archimedes:情感感知 AI 机器猫头鹰
- 在 Windows 10 IoT Core 上构建语音驱动的计算机视觉机器人
- ROS 机器人:树莓派终端控制导航
- 在MATLAB/Simulink中掌握3D机器人夹爪的PID控制
- 饮料机器人:自动化技术重塑饮品服务新体验
- Kovar® 板材 —— 精密控制膨胀合金,实现卓越气密封接