亿迅智能制造网
工业4.0先进制造技术信息网站!
亿迅智能制造网

概览 2026年2月机器人与运动控制专题报告展示了改变机器人格局的尖端进展,重点突出触觉感知、视觉系统、软体机器人、自主手术和AI驱动设计等领域的创新。 关键突破是剑桥大学和伦敦大学学院研究人员开发出一种柔性、耐用的电子机器人皮肤。不同于嵌入多个独立传感器的传统皮肤,这种单一材料的明胶基导电水凝胶包含超过86万条感觉通路,实现多模态触觉检测——压力、温度、切割和多点接触——比以往更接近人类皮肤。仅在腕部配备32个电极,该皮肤收集数百万数据点,经机器学习模型优化,实现高效、细腻的触觉感知。应用范围涵盖人形机器人、假肢、汽车和灾难救援机器人。 补充触觉感知改进,福州大学开发的新型机器人眼睛利用量子
穿墙射频感知 + 计算机视觉,精准定位抓取遮挡物体 研究人员开发出利用可穿墙射频波感知遮挡物体的机器人。RF-Grasp 结合这种强大感知与传统计算机视觉,定位并抓取原本被遮挡视线的物品。该进展未来可精简仓库作业,或助机器从凌乱工具箱中取出螺丝刀。 尽管仓库作业有时危险,仍主要由人工完成,因机器人难在拥挤环境中定位抓取物体。仅靠光学视觉,机器人无法感知装箱或货架遮挡后的物品,因可见光不穿墙——但射频波可以。 射频识别(RFID)系统有两大组件:读写器和标签。标签是微型芯片,贴附或植入待追踪物品(如宠物植入)。读写器发射射频信号,经标签调制反射回读写器,反射信号提供标签物品位置和身份信息。 RF
Sensors Expo 重返圣何塞 McEnery 会议中心,6 月 27-29 日举行,更名为 Sensors Converge。九大会议赛道聚焦传感器不同应用,细看之下共享核心主题——智能互联,即融合。核心在于采集数据、转化为可用信息、共享信息以控制流程并赋能决策。而传感器是所有数据的源头。 主题演讲击中传感器市场两大增长重点——可持续性与机器人。 可持续性——开幕主题演讲 开幕演讲《技术与可持续性:携手共创美好未来》由 Adrian Grenier 发表,他是将可持续性融入日常生活的倡导领袖,现任联合国环境规划署亲善大使。这一主题至关重要——传感器是应对已造成火灾、干旱、洪水的气候
伊利诺伊大学等联合研发 PoseRBPF 滤波器,分离 3D 旋转与平移估计全分布 机器人擅长装配线等相同重复动作,但缺乏感知物体在环境中移动的能力。伊利诺伊大学厄巴纳-香槟分校、NVIDIA、华盛顿大学、斯坦福大学研究人员联合开展 6D 物体姿态估计研究,开发滤波器赋予机器人更强空间感知,以更准确操纵物体和导航空间。 3D 姿态仅提供 X、Y、Z 轴位置信息——物体相对相机的相对位置;6D 姿态给出更完整图景:如描述飞行飞机,机器人需知晓物体朝向的三维度:偏航、俯仰、翻滚。真实环境中这六个维度持续变化。 滤波器帮助机器人分析空间数据。滤波器检视针对物体的每个粒子(摄像头采集的图像信息片段)
模块化可重构 Assembler 机器人团队协作,无需持续人工监督即可在月球建造结构 针对人类探索的空间与行星表面组装是包含多技术推进的挑战性领域。NASA 正开发自主组装代理,在月球建造栖息地、天线等结构。这些模块化可重构的 Assembler 机器人将提供结构机器人组装,甚至在禁止持续人工监督和遥操作的地点。 Assembler 是一组协作构建的模块化机器人。每个 Assembler 由一个或多个斯图尔特平台(六足并联机构)堆叠而成,两块板通过六个线性致动器连接,实现顶板相对底板的完整六自由度位姿。每个 Assembler 末端执行器可夹持、提升、焊接/连接。系统架构包含新颖控制算法和软
L4级自动驾驶的定义与现实困境 在L4级自动驾驶汽车中,车辆自动驾驶系统执行所有驾驶任务并监测环境。驾驶员可选择控制车辆,但理论上人类操作员无需关注这些情况下的驾驶。 然而,L4自动驾驶车主真的会感到安全吗?你会感到安全吗? 在网络研讨会自动驾驶测试与仿真标准化中,读者向两位汽车行业专家提问: 自动驾驶(AV)最低安全水平是什么?多安全才算安全?L4是值得称道的目标,但迄今无人创建出安全的全自动列车系统。纽约地铁、华盛顿地铁、美铁列车都在高度受控环境运行,却至今未能全自动化。你真认为能创造公众可接受的L4车辆吗?为什么? 阅读National Instruments交通研究设计总监Jamie
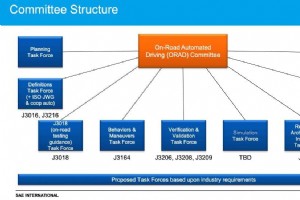
自动驾驶上路前的三重测试体系 自动驾驶车辆上路前,需针对尽可能多场景测试。 仿真软件和基于模型的开发工具创建虚拟试驾环境。 HIL(硬件在环)测试将控制器真实信号连接到模拟现实的测试系统。如发动机ECU等控制器可被欺骗以为在成品车中。通过HIL,制造商能让车辆组件经历各种可能场景,无需真实路测成本。 当然,还有实际路测——既在开放道路也在封闭场地。 在Tech Briefs直播演示自动驾驶测试与仿真标准化中,读者向两位行业专家提问: 针对自动驾驶测试,仿真、闭场测试、公开道路测试各自扮演什么角色? 阅读自动化测试厂商National Instruments交通研究设计总监Jamie Smi
普渡大学创新团队借鉴自然智慧 普渡大学创新者从蜘蛛汲取灵感,开发更好的3D光电探测器用于生物医学成像。 受蜘蛛网重复建筑模式启发,团队演示了弹性强、穹顶状光电探测器阵列,能同时检测入射光方向和强度,类似节肢动物(昆虫、甲壳类)复眼视觉系统。 我们利用蜘蛛网独特分形设计开发可变形可靠电子学,能无缝对接任意3D曲面,普渡大学生物医学工程和机械工程助理教授李奇焕(Chi Hwan Lee)表示。 此类3D光电子架构对需要更大视野、更宽视角、更高运动灵敏度的光电探测系统极具价值。 工作发表于在线期刊《Advanced Materials》 . 为何选择蜘蛛网? 蜘蛛网以提供卓越力学适应性和抗
从科学文献图表自动提取数据的突破 为自动从科学论文捕获重要数据,美国国家标准与技术研究院(NIST)计算机科学家开发方法,在密集低质量图表图像数据中准确检测三角形等微小几何对象。采用设计用于检测模式的神经网络方法,NIST模型在现代生活有众多潜在应用。 NIST神经网络模型在定义测试图像集中捕获97%对象,定位对象中心在手动选择位置几像素内。研究者从NIST热力学研究中心(TRC)金属性质数据库中提取早至1900年代初期期刊文章数据。结果常仅以图形呈现,有时手绘并因扫描或复印退化。研究者想提取数据点位置恢复原始原始数据进一步分析。至今此类数据人工提取。 几何标记检测的多重挑战 图像呈现各种标记
从太空失重到地球重力的平衡适应 Spinoff是NASA年度出版物,介绍成功商业化的NASA技术。此商业化促进健康医疗、消费品、交通、公共安全、计算机技术、环境资源等领域产品服务发展。 国际空间站(ISS)内部设计旨在失重轨道给宇航员垂直感错觉。地板相对整洁,灯光沿对面天花板布置,大多数显示器、线缆、常用设备塞在墙壁上。宇航员学会用眼睛而非内耳建立方向感。这错觉易打破,常导致困惑、恶心、眩晕,但随时间减轻。 返回地球导致类似适应期。航天飞机机组通常12小时至两三天完全恢复,但宇航员在ISS停留数月后,完全重新适应重力常超一周。 计算机动态姿势图谱(CDP)与压力传感新发现 为观察太空诱发平衡
指环腕带组合实现亚毫米级手指定位 研究人员创建AuraRing——指环与腕带组合,可检测食指精确位置并持续追踪手部动作。指环发射信号被腕带接收,进而识别指环及其所连手指的位置和方向。它捕捉手指精细操作——不仅是手势或手指指向,而是能完全追踪手指的技术。 磁场耦合的低功耗持续追踪原理 AuraRing由绕3D打印指环800圈线圈组成。电流通过线圈产生磁场,被腕带上三个传感器拾取。基于传感器检测值,研究人员可持续识别指环在空间的确切位置,进而确定用户手指位置。 其他智能指环持续追踪需无线通信流式传输所有数据,消耗大量功率。AuraRing仅消耗2.3毫瓦功率,产生腕带可持续感知的振荡磁场。这样指环
基于硅基指互电极阵列的纳米传感技术 E-Tongue(电子舌),一项专利待批技术,由硅基指互电极(IDE)阵列与纳米结构材料组成,可检测液体样本中的生物分子和化学化合物。 液体检测的独特必要性 化学和生物物种——如氨基酸、DNA、矿物质、盐类、水中溶解有机挥发物——可能存在于液体中,但其中一些在气体中潜在不可检测。因此用某些体液检测一个或多个目标成分(如肌钙蛋白或葡萄糖)可能有用,这些成分用市场现有技术在气体或液体中也可能无法高效检测。 低特异性传感器阵列产生特异性指纹 E-Tongue技术包含多种纳米结构材料,生物分子结合时其电学性质(如电阻或电流)发生变化。测得电信号经信号处理算法提供可解
自然界的感知智慧超越现有技术 更强感知能力将使无人机在危险环境导航、汽车预防人为错误事故成为可能。当前最先进传感器技术数据处理不够快,但自然界做得到。 机械感受器:生物传感的核心机制 研究人员构建受蜘蛛、蝙蝠、鸟类等动物启发的传感器,其真实感官是连接特殊神经元(机械感受器)的神经末梢。神经末梢——机械传感器——仅检测处理对动物生存至关重要的信息。形式为毛发、纤毛、羽毛。许多生物机械传感器按阈值过滤数据——如压力或温度变化。 蜘蛛多毛机械传感器位于腿上。当蜘蛛网以猎物或配偶相关频率振动,机械传感器检测产生反射,蜘蛛极快反应。机械传感器不检测灰尘等低频振动,因对生存无关紧要。 嵌入自主机器外壳的智
利用建筑物反射实现转角透视 新型雷达系统易集成至现有车辆,利用多普勒雷达将无线电波反射至建筑物、停放汽车等表面。雷达信号以角度撞击表面,反射像台球撞击库边一样弹向拐角隐藏物体。部分信号反弹回车载探测器,让系统看见拐角物体并判断移动或静止。 超越激光雷达与摄像头的视线盲区 系统让汽车看见当前激光雷达和摄像头无法记录的遮挡物体;例如让自动驾驶车辆看清危险十字路口拐角。雷达传感器成本相对较低,尤其比激光雷达,且可量产。系统能区分汽车、骑行者、行人并测其方向和速度。 从光学到雷达的技术路线转折 近年工程师开发多种车载传感器系统检测路面物体。多依赖激光雷达或可见/近红外光摄像头,此类防撞传感器现代车常见
器官芯片数据获取的关键瓶颈 器官芯片概念创建模拟特定器官功能的微型生物结构,如肺部将氧气从空气转移到血液。目标利用这些器官芯片(微生理模型)加速高通量测试评估毒性或新药疗效。 但器官芯片研究虽取得显著进展,一大障碍是缺乏从系统实际获取数据的工具。现有数据收集方式需生物分析、组织学等破坏组织的技术。亟需工具在不影响系统运行前提下实时收集数据。 氧气水平对组织功能的决定性影响 体内氧气水平差异巨大:健康成人肺组织氧浓度约15%,肠内衬约0%。这至关重要因为氧气直接影响组织功能。了解器官正常行为,实验时必须在器官芯片维持正常氧气水平。这意味着不仅监测器官芯片即时环境,还要监测其组织内氧气水平。 磷光
恶劣环境下的远程监测挑战 往往需要在崎岖、恶劣、不可预测的地形上、跨越大片区域进行数据监测。解决方案必须可靠,但系统操作员很难亲临偏远现场取数或例行维护。 长距离无线传感器网络(LRWSN)架构优势 长距离无线传感器网络(LRWSN)是一种无线网状传感器网络架构,从偏远离网地点捕获、收集、中继不同现场数据。LRWSN坚固耐用、易安装操作、扩展性价比高、无线化、低功耗,支持各类传感器任意布放野外。可优化持续监测气候地质变量、脆弱生态系统、关键边界周界、偏远流域和雨洪监测点。 系统由敏捷自配置自愈合网状网络设计驱动,支持跨越数英里崎岖地形分布的各类传感器节点,极少现场支持。LRWSN是其他不可靠点
疫苗接种记录缺失的全球困境 每年因缺乏疫苗接种导致约150万可预防死亡,主要发生在发展中国家。难点之一是缺乏存储医疗记录基础设施,往往无法轻松确定谁需要特定疫苗。 量子点染料:隐形且持久的皮下记录 研究人员开发在接种疫苗同时将数据存储在肉眼不可见染料图案中、植入皮下的方法。新染料由称为量子点的纳米晶体组成,皮下至少保留五年,发射近红外光,经专用改装智能手机即可检测。 为创建患者携带式去中心化医疗记录,研究人员开发新型铜基量子点,发射近红外光谱。量子点直径仅约4纳米,但被封装在生物相容微粒子中形成约20微米直径球体。封装使染料注射后留在皮下。染料通过微针贴片而非传统注射器输送。此类贴片正开发用于
积分场光谱仪(IFS)技术革新 积分场光谱仪(IFS)结合光谱和成像能力,提供二维视场光谱信息。微透镜阵列IFS设计中,微透镜阵列置于光谱仪入口平面。微透镜阵列产生的所有光束经色散元件后由相机成像,每个微透镜获得一个光谱。 传统微透镜IFS设计交错排列光谱,使其分离且仅部分重叠。光谱交错导致问题:探测器一列被相邻光谱不同波长占据,动态范围极高。 NASA戈达德研究人员开发的微透镜阵列积分场光谱仪,通过将相邻光谱并排放置而非交错,更好利用探测器像素。高动态范围情况下,每个光谱占用五行避免串扰。设计重排微透镜焦点,使任意组微透镜焦点垂直于色散方向对齐,类似狭缝光谱仪。此重排消除每组内光谱间分离要求
基于场效应晶体管的创新传感架构 NASA兰利研究中心开发基于场效应晶体管(FET)的固态集成电路。名为ergFET的传感器表征材料电子特性,可检测行李、线缆、液体等物品,甚至用于远程心电图等医学成像。 这种平衡反向栅极场效应晶体管(ergFET)在晶体管栅极附近部署电极,控制并反转典型晶体管漏电流——此类漏电流会导致测量误差。可构建阵列实现高分辨率成像,是无运动部件的固态器件,支持便携手持传感器设计。 NASA正积极寻找许可方商业化此技术。请联系NASA许可礼宾:This email address is being protected from spambots. You need Java
微分析系统的集成传感新突破 NASA戈达德太空飞行中心开发用于微分析系统的传感器,实时测量采样液体的流速和温度。现有传感器将液体分流至单独温度和流量传感器,可能导致流体泄漏且需要更大初始样本量。此设计消除了分流。系统传感器测量纳升/分钟量级流速,温度范围从150°C以上至-80°C以下。 系统传感器封装在氮化硅(SiN)中,与流体流动电隔离,悬浮在通道中间以最大化灵敏度和响应时间。温度传感器作为流量传感器设计一部分。加热器前的温度传感器给出流体初始温度读数。加热器后的传感器测量加热器向流体注入多少热量。通过已知流体热导率和热容、电阻功率及温度变化,可计算流体流速。 传感器制造在刻有微通道的硅(
传感器