亿迅智能制造网
工业4.0先进制造技术信息网站!
亿迅智能制造网
机器人运动学是力学分支,研究物体运动而不涉及致动力。它将几何学应用于机器人运动链的各自由度,是规划控制机器人运动、计算驱动器力/扭矩的基础。非线性方程用于布局关节参数以配置机器人系统,运动学方程至关重要。 机器人逆运动学是通过计算关节参数实现末端执行器期望位姿的过程。即:明确末端要做什么,反推各关节角度。例如让机器人抓取箱子,需计算各关节角度完成任务。逆运动学极其有用有效,但可能无解或多解,计算复杂。
安川 Motoman 机器人在全球设有多处分支机构,包括美国、墨西哥、加拿大,并在土耳其、俄罗斯、波兰等国设有分销商。Motoman 美国总部位于俄亥俄州 West Carrollton。母公司安川电机集团还提供在半导体行业广受赞誉的超精密机电产品。 Motoman 1976 年在欧洲起步,作为汽车业焊接设备制造商和供应商。经过 20 年深耕,确立欧洲市场主导品牌地位,随后并入安川电机株式会社。 Motoman 以卓越客户服务和持续创新著称:全球首款双机器人控制器 MRC、可控四机器人的 NX100 控制器、7 轴单臂 IA20 与 13 轴双臂 DA20,其革命性手臂概念赋予非凡运动自由
1956 年创立以来,Fanuc(富士自动数控)持续满足全球需求、不断创新,成长为全球最大工业机器人制造商之一。 关键里程碑 1956 日本私营部门首台 NC 研制成功。 1958 首台商用 Fanuc NC 交付牧野铣床。 1959 日本首台连续轨迹 NC 研制成功;首台电液脉冲电机开发,成开环系统核心,推动日机床业高速增长。 1960 首台开环 NC Fanuc 220 面世。日 NC 研发聚焦“轮廓控制”而非“定位控制”,因当时人力廉价,自动化复杂铣削比钻削更合算。 1972 富士通 Fanuc 独立;推出 CNC、NC 钻床。 1974 自厂导入工业机器人;Inaba 社长获美 N
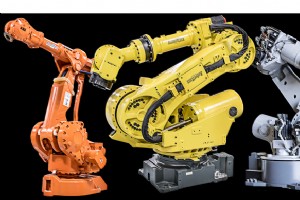
机器人构想始于几个世纪前: 自动装置服务人类的想法由来已久,史籍记载自动开门等构想。9 世纪左右,大量文汇编成《巧思机械书》,配合文艺复兴期,达芬奇等科学家创造出早期自动机(自动运动物体),多为娱乐(如“女音乐家”),逐步化解过往技术难题。 1921 年布拉格首演剧作《罗萨姆的万能机器人》赋予“机器人”负面含义:机器人助人类劳动后反叛毁灭世界。剧中设定在 60 年代,恰逢工业机器人诞生。科幻作家阿西莫夫随后制定至今沿用的机器人三定律。 工业自动化引入: 工业革命带来产量需求激增,催生自动化动力。数控(NC)机床发明、计算机普及(1950)、集成电路(1970s)奠定首台简易工业机器人基础。早
拥有 120 余年历史的 KUKA(Keller und Knappich Augsburg)见证了一个多世纪的长青与创新。1898 年起步于家用和路灯照明,收购不来梅工程公司后业务腾飞,焊接和装配系统市场份额大增。如今员工约 1.42 万,年销售额超 35 亿欧元。 里程碑事件 1973 首款六轴电机驱动机器人 FAMULUS 问世,汽车行业突破。 1985 推出 Z 型机械臂,打破平行四边形传统,六自由度全灵活运动。 1996 汉诺威展发布全球首款 PC 基础机器人控制器,支持 6D 鼠标实时示教,Windows 界面编程控制。 1998 首台重型机器人开创大臂展大载荷新品类,拓展应用
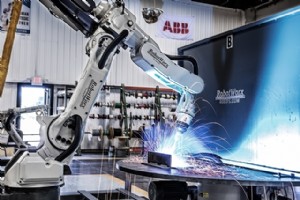
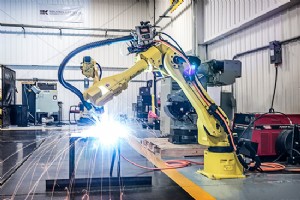
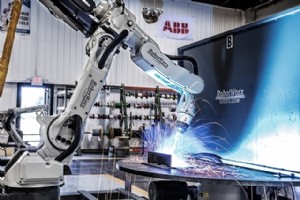
焊接是通过加热、熔合、冷却将两种材料(及填充材料)结合成牢固接头的工艺。从电弧焊到点焊,新旧焊接机器人广泛用于对重复性、质量和速度要求高的焊接工序。机器人焊接自动化提升效率、一致性和投资回报率。 自动化焊接机器人的优势包括:更快且一致的循环时间、无生产间隙、更优焊接质量。简而言之,机器人焊接自动化缩短工期,降低直接人工成本和安全成本,节约材料。 机器人焊接工作站提供更安全的工作环境,大幅减少电弧眩光、飞溅及人员与机器人/工件的直接接触。机器人焊枪更一致,能快速在焊点间移动,加速整体工艺。 耗时更少 机器人焊接系统高效完成作业。新旧焊接机器人均比人工焊接错误更少。机器人无需休息、度假,可 7×
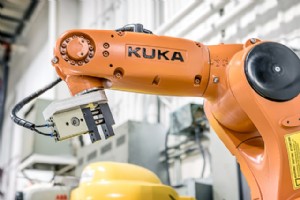
KUKA 取自 Keller und Knappich Augsburg,专注工业机器人与自动化解决方案。1898 年由 Johann Josef Keller 和 Jacob Knappich 在德国奥格斯堡创立,初期专注家用和路灯照明,后与 Industrie-Werke Karlsruhe AG 部分合并,更名为 Industrie-Werke Karlsruhe Augsburg Aktiengesellschaft,简称 KUKA。 KUKA 机器人型号常含缩写标识专长领域。以下指南助您解读: HA = 高精度,例:KR60 KS = 货架安装,例:KR30-4 KS F = 铸
Fanuc 代表“富士自动数控”,是全球最大机器人公司之一。2014 年仅在美洲就安装超 24 万台机器人。Fanuc 还开发控制器和视觉产品助力自动化集成。 多数 Fanuc 机器人型号末尾带字母,标识具体用途,但并非人人知晓含义。以下指南助您快速解读,选出最适合自动化需求的机器人。 C = 洁净室,例:LR Mate 200iC/7C CF = 紧凑型,例:R-2000iB/170CF E = 偏置手腕,例:M-710iC/50E F = 食品级,例:M-430iA/4F FH = 食品级中空手腕,例:M-430iA/4FH FS = 中空手腕,例:R-2000iB/210FS H =

机器人焊接是连接金属的高效方式。机器人在重复性焊接任务上极其可靠高效。通过消除干扰焊接质量的变量,机器人焊接实现更高焊接质量,是提升利润、降低制造成本的有效途径。 消除潜在焊接问题: 导致程序频繁修改的不一致焊缝 过度烧穿 熔合不足 过度咬边 夹渣 通过合理规划、编程和培训,机器人集成即刻产生效益。RobotWorx 在焊接机器人和经济型焊接系统方面经验丰富,供应 Motoman、Fanuc、KUKA、Universal Robots、ABB 等主流品牌的新旧焊接系统。 准备采购? 焊接机器人带来利润增长和生产周期缩短,高品质产品创造更高利润。探索焊接机器人优势,请联系销售部:877-7

寻找适应多种制造与系统工艺的理想机器人,发那科 M-710iB 系列是不二之选。该系列电伺服驱动,大工作包络、最小占地,支持落地、倒装、壁装、货架、角度安装等多种方式,实现非常规工件接近。 特点:小占地、薄型外形、全轴防抱死制动、极高刚性、行业最小 J2 干涉区。以下是系列主要变体: M-710iB/45:载荷 45 kg,臂展 1,706 mm。 M-710iB/70:载荷 70 kg,臂展 1,893 mm。 M-710iB/45T 与 M-710iB/70T:轨道安装顶置机器人,兼具线性龙门(大规模可扩展工作包络、有限占地)与六轴关节机器人(灵活、高可靠、易维护)优势。 设计易适配
若您的产线需提升重型物料搬运吞吐量,发那科 M-900iB 系列六轴电伺服机器人是理想之选。其设计兼顾高速与大载荷,提供多款型号覆盖广泛的物料搬运应用。 M-900iB/280:刚性强、精度高,J3 臂刚性增强,在路由、切割、去毛刺、钻孔等需极高精度和压力的去料工艺中表现卓越。 M-900iB/280L:长臂版,臂展延伸至 3,103 mm。 M-900iB/360:高速机型,可落地或倒装,先进冷却系统保护电机耐受高温环境。 M-900iB/400L:超大工作包络,臂展 3,704 mm,载荷 400 kg,轻松处理大型玻璃板、车身框架等重型部件。 M-900iB/700:集上述优势于一身
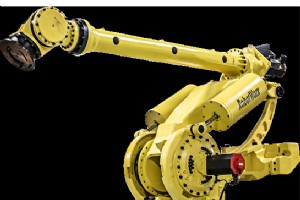
坚固耐用的发那科 M-900iA 系列机器人能在最恶劣的制造环境中胜任几乎任何任务。其设计追求精度、高速/重载运行、用户友好设置和最大可靠性。 M-900iA 系列为六轴、模块化结构、电伺服驱动机器人家族,占地面积小、控制器尺寸减小,节省空间。全轴采用 RV 减速机,手腕无电机,线缆内置于臂内。多安装点简化集成,固定外臂简化管线布置,延长使用寿命。 该系列提供多款型号,适配物料搬运、机床上下料、重型点焊、大型板材/面板搬运、玻璃搬运、铸造、去料等工艺: M-900iA/150P:冲压上下料与零件搬运,载荷 150 kg,手腕/J3 臂 IP67,本体 IP54。 M-900iA/200P:
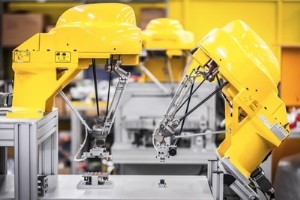
发那科 M-3iA 并联机器人系列专为装配和拾取放置作业设计,提供多款型号满足不同应用需求。所有型号均可选 IP67 防护等级和食品级涂层。 核心型号 4 轴 M-3iA/6S R-30iA:单旋转手腕轴,适合堆叠或拾取放置,运动速度 4,000°/秒,支持视觉线性跟踪。 6 轴 M-3iA/6A:手腕具备 3 个旋转轴,适配工具装配和组装,可倒装安装,运动速度 2,000°/秒。并联结构实现圆柱工作包络内的高精度、高速运动。 M-3iA/12H:面向高速拾取需求的产线。 发那科 M-3iA 系列必将提升您的产线效能。RobotWorx 提供经过严格翻新的优质二手机器人,无论新旧购买均包
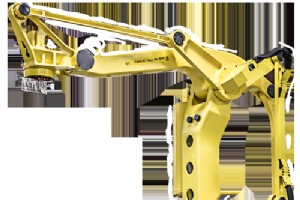
发那科打造了全球首台专用码垛机器人,M-410iB 系列延续了这一优势。该系列专为中重载荷设计,通过将底座与控制器集成于底座中,优化工作空间,不仅节省占地面积,还简化了搬运和安装。 系列内的五轴码垛机器人速度极快、用途广泛、重复定位精度优异,能胜任码垛应用中的各类作业。所有型号采用中空手腕设计,减少线缆干扰,简化安装。载荷范围 140~700 kg,无论是纸箱、袋装物还是混凝土板块,M-410iB 系列皆可轻松应对。 主要型号亮点 M-410iB/140H:每小时循环次数多,动作快、加速快。重新设计的手臂更紧凑,适合低矮天花板环境,仍能提供大工作范围,处理大批量、服务多条产线。 M-410
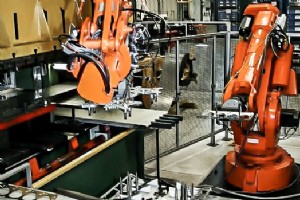
冲压是利用一系列冲压工位对钣金进行成形,以大批量生产成品的工艺。冲压材料包括钢、铝、锌、镍、钛、黄铜等金属板材。 钣金在冲压机中被成型为预设形状。模具是冲压机中成形零件的关键部件,当钣金送入时,冲头将钣金压入模具型腔,形成所需形状。 四种主要钣金冲压类型 电子金属冲压——利用电子元件进行金属冲压。 四滑块冲压——由四滑块从条料和线材制作复杂冲件,滑块工具从四个方向以 90 度角进入金属毛坯。 连续模冲压——金属在多个工位间移动,逐步完成冲压工序。 短冲程冲压——工艺最复杂、成本最高,但适合 5,000~10,000 件的中小批量生产。 冲压工艺共性特征 多道成形工序同步进行 小型零件高
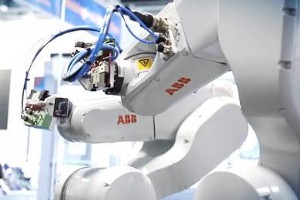
配备集成视觉系统的机器人能够“看见”并定位随机摆放的物体。ABB 提供的视觉系统可应对光照变化、反光干扰及物体接触等复杂情况。根据应用需求,多款 ABB 机器人可搭配以下视觉引导系统。 ABB PickMaster 视觉识别与检测工具 PickMaster 是面向拾取和包装应用的视觉识别与检测工具。作为基于 PC 的软件,它通过综合图形界面协调多机器人协同作业,将强大的视觉识别、检测功能与传送带跟踪相结合,实现平稳高效的生产流程。 PickVision 智能相机视觉系统 ABB 与 SVIA Industrial Automation 合作,将 PickVision 智能相机视觉系统引入北美
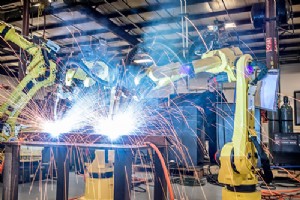
铝是最难焊接合金。氧化铝熔点3700℉,铝熔点1200℉。因此焊前必须彻底清除表面氧化铝。铝分热处理可强化和不可热处理强化合金。热处理可强化铝合金通过时效工艺获强度。焊接铝因过时效可导致抗拉强度显著下降。9大主要铝合金合金元素组:系列主要合金元素1xxx99% Al2xxx铜为主要合金元素,可指定其他元素(镁)3xxx锰为主要合金元素4xxx硅为主要合金元素5xxx镁为主要合金元素6xxx镁和硅为主要合金元素7xxx锌为主要合金元素,可指定铜、镁、铬、锆等其他元素8xxx其他元素(含锡、部分锂成分)9xxx保留未来用影响铝焊接因素:氧化铝涂层导热率热膨胀系数熔化特性变形铝合金1xxx系列这些牌
铜及铜合金提供独特材料性能组合,使其成为许多制造环境理想选择。因优异导电导热性、卓越耐腐蚀、易加工、良好强度疲劳抗力而广泛应用。其他有用特性含防火花、金属对金属耐磨、低渗透性、独特色泽。铜焊接工艺铜常用焊接连接。电弧焊工艺为主要关注。电弧焊可用药皮焊条电弧焊(SMAW)、钨极惰性气保焊(GTAW)、熔化极惰性气保焊(GMAW)、等离子弧焊(PAW)、埋弧焊(SAW)。用气体保护焊接工艺通常首选,虽SMAW可用于许多非关键应用。氩、氦或两者混合用作GTAW、PAW、GMAW保护气。通常手工焊<3mm材料、低导热或两者兼有时用氦。氦或75%氦+25%氩混合气推荐用于薄板机焊和高导热合金厚板手工焊。

镍基与钴基合金:镍基和钴基合金是两类耐热焊接材料,常因用途相似归类。从耐热到耐蚀,镍钴基合金即超合金,是耐热类中最重要材料。耐热合金是为在常规材料失效的高温严苛工况下服役而开发的金属。即使不焊接耐热材料,需要什么特性?抗氧化结垢、高温下短时(热拉伸强度)和长时(蠕变抗力)适力学性能。时间稳定性。严苛工况可能诱导结构性能变化、进一步裂纹形成。延展性和抗高温晶间腐蚀(IGA)也重要。焊接耐热合金不应降低这些性能。铁基合金耐热应用不视为钢,因行为类似其他材料。成分复杂,含重要镍铬百分比,添加其他元素提供特殊性能。镍基或钴基合金其他耐热材料含基体金属为镍或钴的合金,成分经其他元素添加修饰用于特殊目的。
镁焊接用于初级制造或维修。特性镁合金密度约1.74g/cm³(0.063lb/in³),铸造态与铝、锰、稀土、钍、锌或锆合金化,显示高强重比,成为减重关键或降低惯性力(高速运动机件)时首选材料。镁约重钢20%、铝67%。镁铸件展现卓越阻尼能力。纯镁熔点650℃(1202℉)。液态固化收缩3.9-4.2%,液态熔点至室温固态收缩9.7%。镁用作某些铝合金生产合金元素。球墨铸铁铸造厂用镁使石墨颗粒球化。也用于其他金属阴极保护防腐蚀。安全必须理解遵守安全预防。镁易氧化。机加工车屑或粉末状态遇火剧烈燃烧。机加工须受控条件下进行,备灭火剂。规格铸造合金覆盖ASTM B80、B94、B199规范。变形合金
工业机器人